Learning a Unified Policy for Position and Force Control in Legged Loco-Manipulation
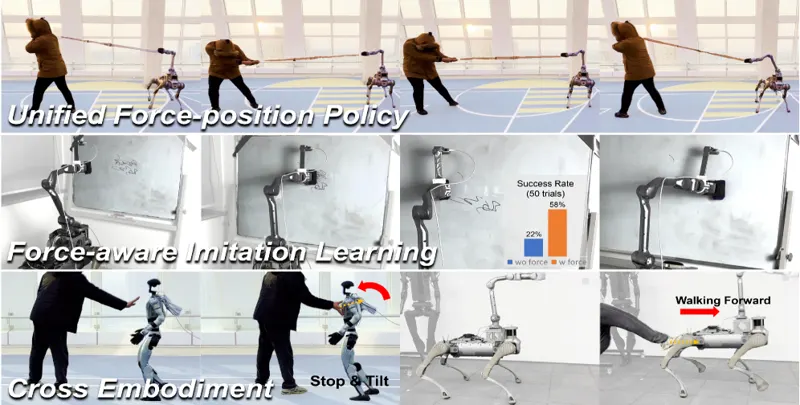
Robotic loco-manipulation tasks often involve contact-rich interactions, requiring joint modeling of contact force and robot position. We propose a unified policy for legged robots that jointly models force and position control without relying on force sensors, and improves contact-rich imitation learning by approximately 39.5%.
Peiyuan Zhi, Peiyang Li, Jianqin YinMay 27, 2025
UnitreeCoRL 2025Legged robotsMay 27, 2025