PolicyIK: RL Replaces Classical Inverse Kinematics
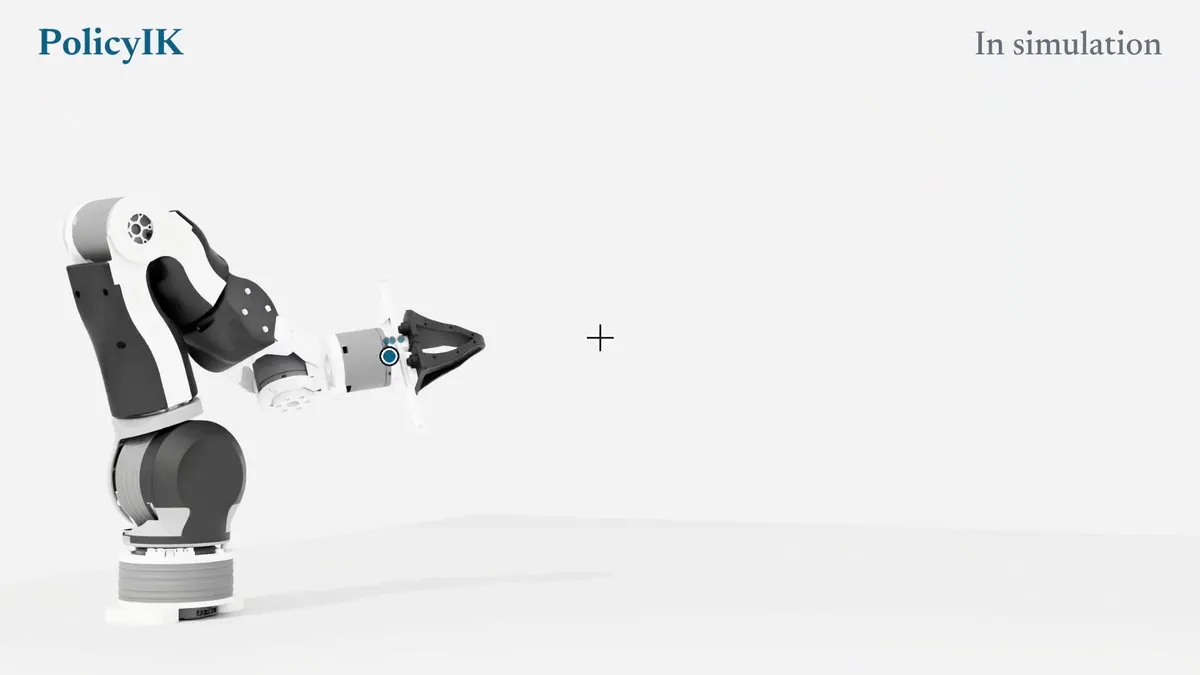
Loading video
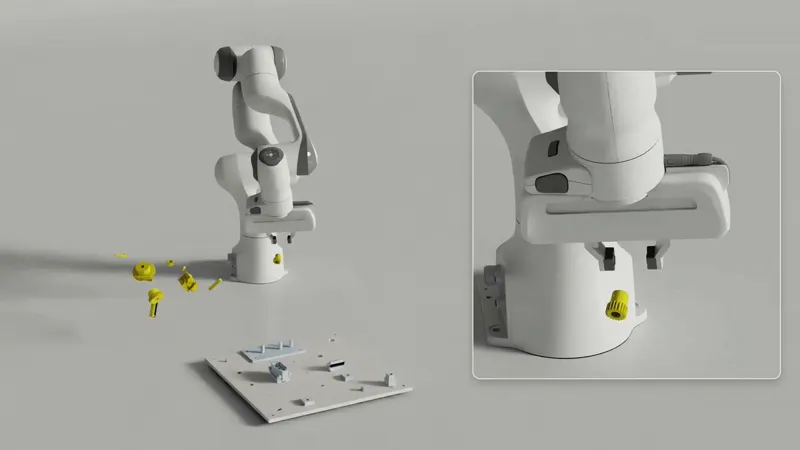
Loading videoPolicyIK learns a goal-conditioned policy that maps end-effector pose errors to joint updates, outperforming four classical IK controllers in reaching and holding.
Category: arm
Author: @Alacritic_Super
Date: 2026-11-07T00:00:00
Duration: 46.633s
Reference: https://arxiv.org/abs/2611.05372