SSF: Active Robot Search for Hidden Objects
Loading video
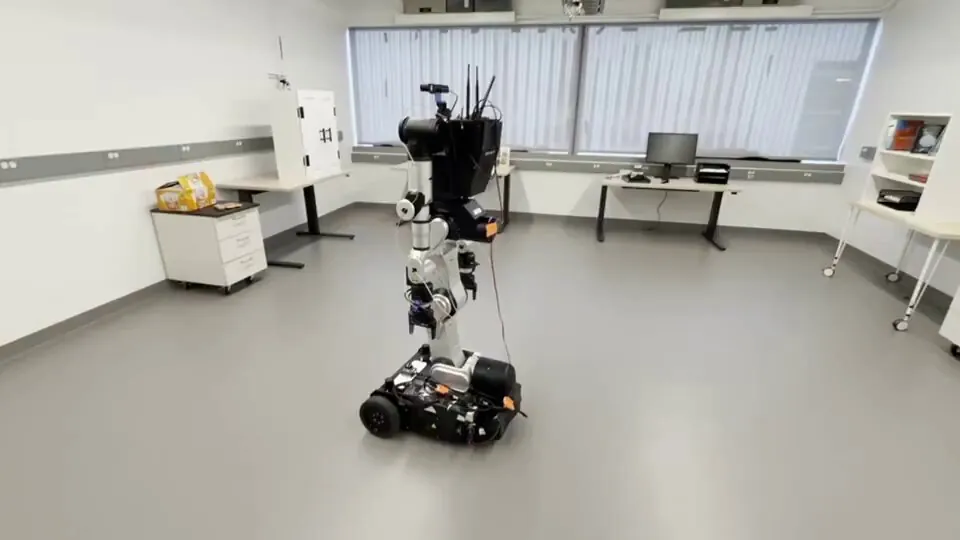
Loading videoMIT researchers introduce SSF, combining a 3D voxel belief, VLM semantic cues, and whole-body manipulation so an RB-Y1 humanoid can search containers for hidden objects.
Object Search3D Belief SpaceVLMMobile ManipulationRobot ManipulationHumanoidRB-Y1MITVision-language models
Category: humanoid
Author: @skymanaditya1
Date: 2026-11-06T00:00:00
Duration: 24.791s