Isaac Sim Agent Skills 深度解读:NVIDIA 把 38 项机器人仿真工程经验写成了 Agent 可执行的技能
NVIDIA 将 38 项机器人仿真工程经验写成随 Isaac Sim 交付的 Agent Skills:流程、交付契约与验收阈值进 SKILL.md,教 Agent 像工程师一样验收。
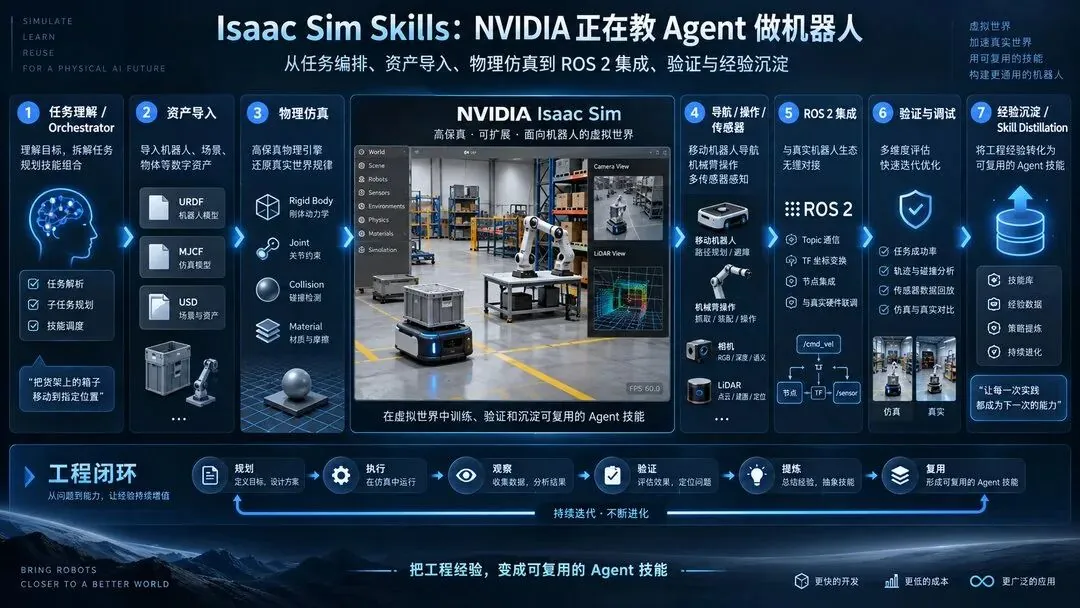
NVIDIA 已经将一套面向 Isaac Sim 的 Agent Skills 集成进正式发行版。官方文档列出了 38 项技能,让 Codex、Claude Code 等开发智能体能够按照既定工程流程完成机器人资产导入、物理配置、ROS 2 集成、仿真调试和结果验证。
这不是给机器人增加新的运动控制算法,而是让 AI Agent 学习机器人仿真工程师的工作方法。
过去,Agent 也能编写 Isaac Sim Python 代码,但机器人导入后为什么倒下、相机为什么黑屏、ROS 2 为什么收不到消息、怎样判断任务真正完成,仍然是大量工程问题。
NVIDIA 现在试图把这些经验写进 Skills。更有意思的是,Agent 还可以在验证和调试之后,把有价值的经验提炼出来,留给下一次任务使用。
这套 Skills 最值得研究的,不是它能帮 Agent 写多少代码,而是它开始告诉 Agent:一项机器人开发工作,究竟怎样才算做完。
01 Isaac Sim Skills 究竟是什么?
先明确一个容易混淆的概念。
Agent Skill 不是机器人的运动技能,而是 AI Agent 的工程技能。
例如,navigation-primitives 并不是一个训练好的导航策略,而是教 Agent 如何使用占据栅格、A*、机器人足迹和运动学组件构建导航功能。physics-simulation 也不是一个新的物理引擎,而是教 Agent 如何正确配置 PhysX、Newton、碰撞体、关节和接触参数。
每个 Skill 的核心是一个 SKILL.md 文件,还可以配套可执行脚本和参考资料。其基本结构为:
skills/
  physics-simulation/
    SKILL.md
    scripts/   references/
  navigation-primitives/
    SKILL.md
    scripts/   references/
  isaac-sim-ros2-bridge/
    SKILL.md
scripts/ references/其中,SKILL.md 告诉 Agent 什么时候应该使用这个技能、需要满足什么条件、按什么步骤操作、如何发现错误以及如何判断结果是否可靠。文件头部的 YAML frontmatter 里放着 name 与 description,Agent 读 description 来决定何时加载这个技能;Markdown 正文则保存流程、代码片段、参考表格与已知坑点,只有当任务与 description 匹配时才会被读取。scripts/ 提供可复用的执行程序,references/ 则保存较长的 API 说明与技术细节。这样的设计避免了让大模型每次都从零搜索文档、猜测接口、重新生成整套程序。
官方的两层结构:Repo-native 与 Robotics-sim
NVIDIA 实际上将 Skills 分成了两个层次:一类面向 Isaac Sim 自身的构建、调试与性能分析(Repo-native),另一类面向使用 Isaac Sim 开发机器人应用的工程师(Robotics-sim)。前者帮助 Agent 维护和调试仿真开发环境,部分能力依赖源码仓库内部工具;后者帮助 Agent 创建场景、配置物理、集成机器人、生成数据并验证结果。
| 层次 | 目的 |
|---|---|
| Repo-native | 构建、测试、调试与性能分析 Isaac Sim 源码仓库本身。这些技能调用仓库内工具(build.sh、tools/、基准脚本、python_server socket),在源码构建工作流中最有用。 |
| Robotics-sim | 作为下游用户构建、渲染与验证 Isaac Sim 仿真。这些技能从 Python 脚本驱动已构建好的 Isaac Sim(SimulationApp、isaacsim.core.experimental.*、USD 作者化),因此适用于源码、Pip、二进制三种安装工作流。 |
两者都提供了可复用的工程知识,但并非所有辅助工具在源码、Pip 和二进制安装环境中都具有相同的可执行条件。
一个重要变化:Skills 已经随 Isaac Sim 发布
这些 Skills 不需要额外拼装。NVIDIA 官方文档明确指出,它们已经随 Isaac Sim 的源码构建、Pip 包和二进制安装包一起提供,并且支持 Codex CLI、Claude Code、Cursor 等能够发现和使用 Skills 的开发智能体。未来一个熟悉 Skills 的 Agent 进入 Isaac Sim 开发环境,就可以直接利用 NVIDIA 提供的工程流程。
与传统软件开发相比,变化不在于少写几行代码,而在于工程知识有了可以被 Agent 发现、执行和复用的载体。
02 38 个 Skills,覆盖机器人开发全流程
NVIDIA 官方将 38 个 Skills 分为 11 类。为了方便理解,我们按照实际机器人开发过程,将它们归并为七组。这一节是能力地图,不是使用手册。
第一组:让 Agent 会安装、会调试、会验收
这是最容易被忽略、但实际价值很高的一组能力。
isaac-sim-installation:环境检查、兼容性验证与多种安装路径,包含授权确认和预热检查等约束。isaac-sim-remote:连接正在运行的 Isaac Sim,执行 Python、检查 Prim、控制物理、读取日志、截取画面。profile-isaac-sim:性能分析,支持基准工具和 Tracy 诊断耗时。validation-diff-gifs:仿真截图与基准图的像素级对比,定位视觉回归。
流程五件套:isaac-sim-orchestrator 任务编排;meta-skills 技能设计与组合;isaac-sim-validator 交付检查;isaac-sim-troubleshooting 故障诊断;skill-distillation 经验沉淀。
这组技能实际上回答了一个问题:Agent 不仅要能生成程序,还要知道程序为什么失败、什么时候算完成。
第二组:让 Agent 真正理解机器人资产
很多机器人仿真任务,第一步就卡在模型导入上。机器人原本可能采用 URDF 或 MJCF 描述,而 Isaac Sim 使用 OpenUSD 表达场景与物理属性。urdf-mjcf-to-usd-conversion 处理这条转换路径,覆盖关节、驱动器、碰撞模型以及适用于强化学习的资产配置;usd-articulation 负责多连杆、多关节结构的组织与验证;physics-simulation 建立刚体、碰撞、质量、材料和关节驱动。usd-pipeline、usd-composition-architecture 和 spatial-reasoning 可以合并理解为一组 USD 工具链:资产发现与测量、分层组织物理与视觉资产、空间坐标与包围盒管理。
这里有一个工程细节值得展开。模型能够显示,不代表它已经是一个正确的物理机器人。场景使用厘米还是米、Articulation Root 是否正确、碰撞体是否合理、关节驱动是否稳定,都可能决定一个仿真能否运行。这些通常依赖工程师经验的检查项,正在被写进 Skills。
第三组:让机器人在场景中移动
移动机器人部分包含四个技能。navigation-primitives 提供占据地图、A* 路径规划、差速与全向运动学以及机器人足迹计算;occupancy-map 将 USD 场景转换成 ROS 兼容地图,优先根据物理碰撞体生成,碰撞数据不可用时退回到几何投影方案——后者只是替代方法,不能保证与实际碰撞空间完全一致,当前生成的也主要是二维栅格;isaac-sim-robot-navigation 负责仿真运行期间的导航控制。
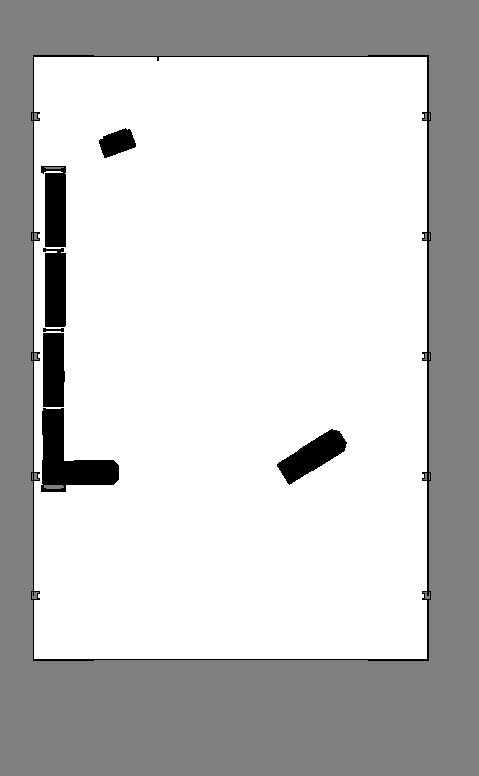
occupancy-map 的产出形态:从 USD 仓库场景生成的 ROS 兼容二维占据栅格,黑色区域为货架与墙体等障碍。它是 Nav2 规划的地基,但碰撞数据缺失时的几何投影回退并不保证与真实碰撞空间一致。mobility-gen 的设计值得单独强调:先采集运动轨迹,再回放渲染传感器数据。也就是说,机器人运动、轨迹记录和昂贵的图像渲染不必耦合在同一个实时循环里。对于大规模机器人数据生产,这种解耦有实际价值。
第四组:机械臂操作与运动规划
manipulation-ik 负责逆运动学、抓取坐标系、关节空间控制和接触验证;主分支索引中的 motion-generation 进一步覆盖基于运动生成控制器的避障轨迹,参考实现涉及 cuMotion、RMPflow。这里的重点不是 NVIDIA 发明了新的 IK 算法,而是让 Agent 知道什么时候应当选用 IK、什么时候需要规划器,以及抓取之后如何验证物体真的被移动了。
第五组:传感器与空间感知
isaac-sim-sensor 覆盖 RGB、深度、语义分割、LiDAR、IMU 和接触传感器;isaac-camera 负责相机参数、Render Product、标注器和镜头畸变。另有三个偏向数字孪生的技能:place-camera-aim-at 围绕目标物体寻找无遮挡视角;place-camera-max-coverage 用覆盖率驱动的贪心求解在指定区域布置摄像机;calibrate-metropolis-camera 提取已布置相机的内外参和视场区域。这类技能适合工业站场、仓库、生产线和智慧园区的视觉系统验证。贪心策略并不保证全局最优,但它把原本需要人工反复调整的相机选址,变成了 Agent 可以自动尝试、测量和修正的过程。
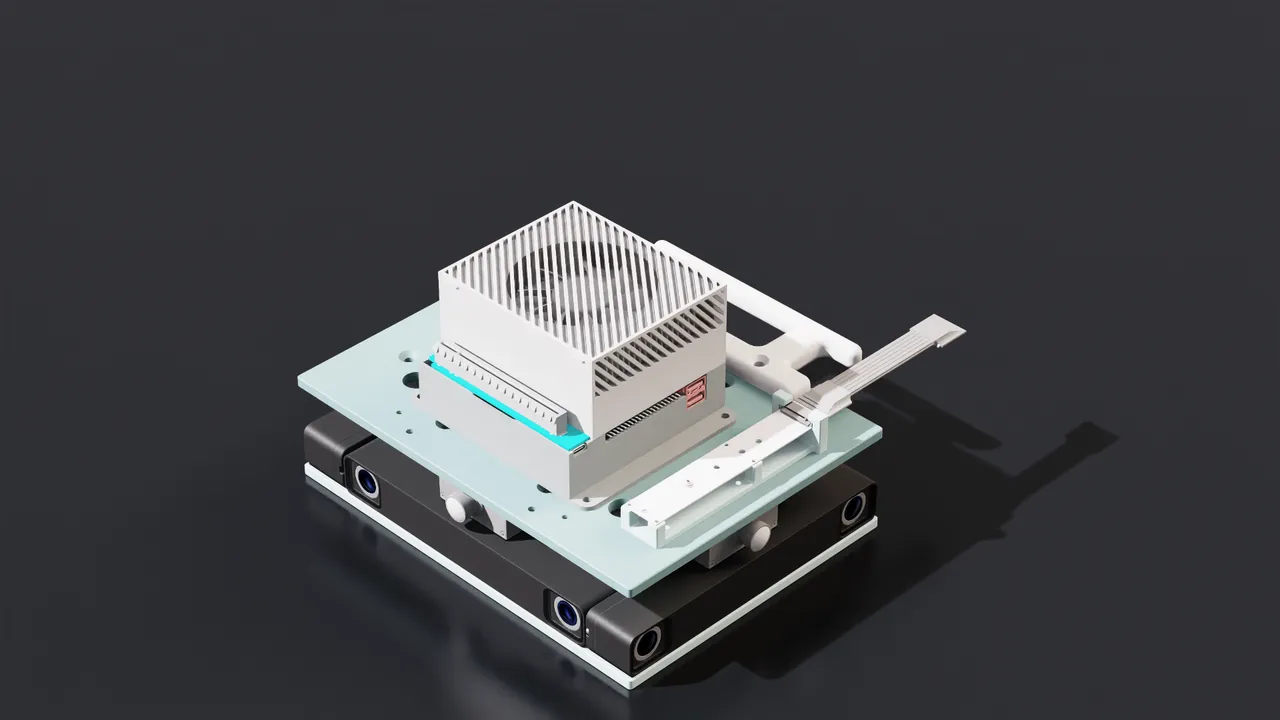
isaac-sim-sensor 与 isaac-camera 处理的正是这类挂载与标定问题(图:NVIDIA Isaac Sim 文档)。第六组:合成数据,以及更复杂的物理事件
这一组最能体现 NVIDIA 对 Physical AI 的整体布局。data-collection-sim 面向静态场景的 Replicator 数据生成;actor-sdg-sweep-config 生成经过 Schema 验证的参数配置变体,支持可重复的批量实验;action-and-event-data-generation 将场景对象、移动实体、行为、物理事件、摄像机和标注组织到一起。
behavior-tree-generation:用 LLM 驱动的规划器,把场景任务转成行为树结构,为模拟人的行为、机器人动作和事件响应提供组织形式。但生成行为树不等于已经获得稳定可靠的控制策略,示例动作仍需集成和验证。
generate-incident-config 与 run-incident-events:配置并执行物体倾倒、火灾、液体泄漏等模拟事件,记录事件报告。在仓库里主动制造货物倾倒,再观察机器人能否感知障碍变化,比只在理想静态场景里测试导航更接近真实工程问题。
vlm-scene-captioning:利用三维场景真值构造场景图,再借助 NVIDIA NIM 模型生成场景描述或问答数据。生成描述的依据不仅是图片,还包括对象、空间关系与语义标签,于是三维仿真中较为明确的结构化真值,被转化为 VLM 训练所需的文本监督信号。
object-bin-packing:箱体和货物的密集装箱、装托盘等场景构造。
这一组能力连起来,就不只是生成漂亮图片,而是能够构造有行为、有事件、有语义标注的训练和测试场景。需要说明,行为树生成和场景描述等功能依赖相应模型服务及 API 凭据,并非所有数据生成任务都可以完全离线运行。
第七组:渲染、无头部署与 ROS 2
isaac-sim-rendering 处理光线追踪、路径追踪、光照与画面采集;isaac-sim-headless-deployment 指导无窗口运行和批处理;actor-sdg-generate-lighting-variations 用可复现的 USD 光照覆盖层生成不同光照条件,不直接修改原始场景。
isaac-sim-ros-workspaces 负责构建相关 ROS 工作空间,支持原生构建、Docker、Pixi 等方式,但它并不负责安装整个 ROS 2 发行版;isaac-sim-ros2-bridge 通过 OmniGraph 建立 ROS 2 通信,涉及话题、TF、Nav2 和多机器人命名空间。后者尤其重要:Agent 不必把所有控制逻辑写在 Isaac Sim 内部,仿真系统也更容易沿用实际机器人的软件接口。
官方 11 类 38 项技能全表
七组归并便于建立直觉,但真正路由到某个技能时,靠的是官方分类与每个 SKILL.md frontmatter 里的 description。下表按官方文档的 11 个分类逐项列出全部 38 项技能:
| 官方分类 | Skill | 作用 |
|---|---|---|
| Repo-native | isaac-sim-installation | 从独立压缩包、Docker 镜像或 Python 包安装公开版 Isaac Sim,含系统预检、兼容性、授权确认与预热闸门,不启动主应用即报告安装位置 |
isaac-sim-remote | 经 isaacsim.code_editor.python_server 的 TCP socket 驱动运行中的 Isaac Sim:执行代码、打开 stage、检查或修改 prim、截屏、步进物理、读日志,支持无头 | |
profile-isaac-sim | 用仓库内基准脚本与 Tracy 做性能分析:对比运行、diff 帧时间、定位热点 | |
validation-diff-gifs | 生成验证截图与基准图的像素差 GIF,排查基准图像失败最快的方式 | |
| 基础与运行循环 | isaac-sim-orchestrator | 顶层调度器:把自然语言请求变成可运行的仿真,并声明所有其它技能默认的环境变量契约 |
meta-skills | 技能组合模式与 Meta-Skilling 框架;学习如何导航、组合与编写技能时先读它 | |
skill-distillation | 每个请求的最后一步:在交付前把学到的东西沉淀下来 | |
isaac-sim-validator | 交付前最终质量闸门:拒绝黑帧、硬编码用户路径、弃用导入与缺失光源 | |
isaac-sim-troubleshooting | 大型 USD stage 的挂起、冻结与性能问题参考 | |
| 机器人资产管线 | urdf-mjcf-to-usd-conversion | 把 URDF 与 MJCF 描述转换为 Isaac Sim / Isaac Lab 用的 USD;每台新机器人都从这里开始 |
usd-articulation | 校验与装配多连杆、多机械臂 articulation,并在部署前扁平化 | |
| 物理仿真 | physics-simulation | 物理场景配置与逐 prim 设置的唯一事实来源:刚体、碰撞、关节驱动、接触材料、Newton 与 PhysX 求解器选择 |
| 移动机器人导航 | navigation-primitives | 移动机器人工作的共享基底:占据地图、A* 规划、机器人足迹与追焦相机数学 |
occupancy-map | 从 USD 仓库场景生成 ROS 兼容的占据地图 | |
isaac-sim-robot-navigation | 自定义脚本中的运行时导航,含强化学习策略与大型 stage 的显存管理 | |
mobility-gen | 移动机器人两阶段合成数据生成:先记录轨迹,再回放渲染传感器 | |
| 操作 | manipulation-ik | 微分逆运动学、抓取坐标系,以及带关节空间控制的混合 IK |
| 传感器与感知 | isaac-sim-sensor | Replicator 传感器套件(RGB、深度、分割、LiDAR、IMU、接触)加厂商 LiDAR 与雷达目录 |
isaac-camera | 相机设置、render product、内参、标注器与镜头畸变 | |
place-camera-aim-at | 用 RTX 传感器布置扩展的环形求解器围绕单个目标放置相机,使每台都有无遮挡视角 | |
place-camera-max-coverage | 用覆盖率求解器在地面区域布置基础设施相机,直到满足目标覆盖率 | |
calibrate-metropolis-camera | 为已布置相机提取内参、外参、单应性与视场多边形写入标定文件,并附正交顶视参考图 | |
| 合成数据生成 | actor-sdg-sweep-config | 生成确定性的、经 schema 校验的 Actor SDG 配置变体,可选预览或按顺序批量运行 |
data-collection-sim | 静态场景的 Replicator 合成数据生成,使用标准 writer | |
action-and-event-data-generation | Action and Event Data Generation 参考应用入口:扩展栈、启动器、配置版本规则、stage 顺序与子技能路由 | |
vlm-scene-captioning | 用 IRC 扩展生成 VLM 训练用的图文对与场景图:独立运行、经 CaptionAPI、或作为逐帧 writer | |
behavior-tree-generation | 用 LLM 驱动的 omni.ai.behavior_tree_gen 规划器把自然语言场景转成行为树 | |
generate-incident-config | 编写并校验定义倾倒、火灾、泄漏事件及其目标与触发器的 IRI 事件配置文件 | |
run-incident-events | 经 isaacsim.replicator.incident.core API 在已加载 stage 上驱动 IRI 事件并记录事件报告 | |
object-bin-packing | 用 IRO 的 bin_pack harmonizer 把箱件密集装入料箱、托盘或集装箱并渲染,重力稳定放置 | |
| 渲染与光照 | actor-sdg-generate-lighting-variations | 为 Actor SDG 生成确定性的 USD 光照覆盖子层,不改基础 stage |
isaac-sim-rendering | 无头生产渲染:Replicator 采集、光追与路径追踪模式、色调映射与光照配方 | |
isaac-sim-headless-deployment | --no-window 无头用法:启动模式、CLI 参数与 SimulationApp 批处理模式 | |
| USD 管线 | spatial-reasoning | 变换数学:米每单位换算、包围盒、放置顺序、look-at 与无碰撞网格 |
usd-pipeline | 资产发现、测量、占位到资产的放置,以及无头渲染兼容性 | |
usd-composition-architecture | NVIDIA 的分层 USD 模式(root + physics + appearance payload)与加载期优化 | |
| ROS 2 集成 | isaac-sim-ros-workspaces | 克隆、配置与构建 IsaacSim-ros_workspaces:原生 ROS、Docker、自定义接口或 Pixi |
isaac-sim-ros2-bridge | OmniGraph ROS 2 节点、Nav2 集成与多机器人命名空间 |
版本说明:上述 38 项来自 Isaac Sim 官方 Agent Skills 文档。截至本文核对时,IsaacSim GitHub 主分支的 skills/SKILLS.md 又列出了 isaac-sim-assets、isaac-sim-migration、isaac-sim-workflow 和 motion-generation 四项,因此主分支索引共有 42 项,分别补充了资产访问、版本迁移、演示任务定义和运动规划等能力。GitHub 主分支与实际发布安装包并不一定完全同步,使用时应以已安装版本包含的 Skills 及对应 API 为准。
03 从写代码到做工程:Skills 的真正价值
逐个看 Skill 的功能,很容易将其理解为一套更方便的机器人 API 文档。但深入源码,会发现它的设计目标不止于此。真正体现 NVIDIA 思路的,是四个核心机制。
Orchestrator:让 Agent 按照工程顺序做事
isaac-sim-orchestrator 不亲自完成每一项专业工作,而是负责识别任务所需能力、选择合适的 Skill,并规定集成顺序。源码把端到端流程组织成资产导入、物理配置、传感器挂载、验收交付等阶段,每个阶段都有明确的交付契约。例如,Orchestrator 在物理配置阶段定义了明确的交付条件:机器人必须在重力作用下保持姿态稳定,连续运行 200 帧,才能进入下一阶段的传感器集成。这不是通用的物理正确性证明,而是一道具体、可执行的工程检查关口。
| 阶段 | 调用的技能 | 进入下一阶段的交付契约 |
|---|---|---|
| Stage 1 资产导入 | urdf-mjcf-to-usd-conversion、usd-pipeline、usd-composition-architecture | USD 文件落盘、prim 路径已知;RL 负载设 make_instanceable: true |
| Stage 2 物理配置 | physics-simulation、usd-articulation | 仿真播放不崩溃,机器人在重力下保持姿态 200 帧 |
| Stage 3 传感器挂载 | isaac-sim-sensor、isaac-camera、isaac-sim-remote | 至少一帧非零传感数据:深度大于 0、点云非空、IMU 报出重力 |
| Stage 4 验证与交付 | isaac-sim-validator、isaac-sim-rendering | 无弃用导入、无硬编码路径、光源齐备、渲染不黑 |
flowchart LR
  S1["Stage 1 资产导入"] --> G1{"USD 落盘\nprim 路径已知"}
  G1 --> S2["Stage 2 物理配置"]
  S2 --> G2{"重力下保持姿态\n连续 200 帧"}
  G2 --> S3["Stage 3 传感器挂载"]
  S3 --> G3{"至少一帧\n非零传感数据"}
  G3 --> S4["Stage 4 验证与交付"]
它还要求先逐段验证每个阶段,再做增量集成,每加入一种能力都重新检查已有功能是否正常。背后的原则非常朴素:一次只引入少量变化,让每次失败都更容易定位。如果允许 Agent 一次生成上千行仿真代码,随后启动就崩溃,大模型往往很难判断是资产、渲染、物理还是软件接口出了问题。将问题分解成可独立验证的能力,反而更有机会稳定完成复杂任务。源码里甚至有一条直接的告诫:不要试图在一个回合里产出 200 行以上的脚本,要增量写文件。
Remote:不只是运行脚本,而是反复观察和修改
isaac-sim-remote 允许 Agent 连接正在运行的 Isaac Sim 并直接执行 Python。我们核对了它的源码:默认连接本机 127.0.0.1:8226,底层是 isaacsim.code_editor.python_server 提供的 TCP 接口,代码在 Kit 进程内执行,返回状态、输出和异常信息,并在同一会话内保留 Python 状态。
一个典型的调试过程因此变成:Agent 先检查某个机器人 Prim 是否存在,再读取关节结构;发现物理属性异常后修改配置,运行若干物理步,重新读取状态;随后截取画面,确认实际运动是否符合预期。它不必每次都重新生成完整程序、重启整个仿真器。源码还记录了非常具体的渲染排查经验:无头模式下出现黑屏时,需要检查场景光源、渲染模式和预热状态,并按实际场景调整 DomeLight 等光照参数。
但必须明确:这种远程接口提供的是 Kit 进程内的 Python 执行能力,权限极高,不能视为安全沙盒。源码将其定位为本地开发者控制平面,信任边界等同于启动 Isaac Sim 的操作系统用户,并明确要求仅绑定回环地址,不得对外开放端口。官方文档的说法更直接:把
python_server的 host 绑到0.0.0.0,等于让网络上任何一台机器在你的会话里执行任意 Python;真正的安全边界是套在 Isaac Sim 进程外面的操作系统级沙箱。
Validator:把「验收」变成 Agent 必须执行的步骤
以前,Agent 写完代码,程序没有报错,可能就宣布任务完成。但在机器人仿真中,程序退出码为零并不意味着场景正确。isaac-sim-validator 将常见交付问题转为检查项:过时的 API、硬编码路径、缺少光源、错误的渲染模式、黑屏或过暗画面等。它甚至要求检查演示视频的开头、中间和结尾,避免交付一段机器人被遮挡或者摄像机丢失目标的视频。
检查分三级:Level 1–2 只做静态检查(导入命名空间、光源、路径、渲染模式、帧能量);Level 3 会在 timeout 下以调用用户的完整权限真正运行目标脚本,且没有容器或 firejail 隔离,因此必须显式传入 --confirm-execute(或 CONFIRM_EXECUTE=1)才会执行。源码里把阈值写得非常具体:
| 检查项 | 通过条件 | 失败处理 |
|---|---|---|
| 光源 | DomeLight 强度 ≥ 100 且 DistantLight ≥ 500 | 拒绝:无光照,渲染必黑 |
| 最终渲染 | 文件 ≥ 150KB 且 mean_RGB > 30 | 拒绝:黑屏或低能量,检查光照 |
| 平均 RGB | 80–160 | 低于 20 拒绝:过暗,加灯 |
| 渲染帧文件大小 | 1–4MB | 约 82KB 即判黑屏,拒绝 |
| 仿真时长 | ≥ 3 秒物理步 | 拒绝:物理尚未稳定 |
| 渲染模式 | 迭代用 RayTracedLighting,PathTracing 仅用于成片 | 拒绝:PathTracing 迭代太慢 |
| 导入命名空间 | 使用 isaacsim.* 而非 omni.isaac.core | 拒绝:旧命名空间已弃用 |
不过,这些检查主要保证脚本和展示结果的基本质量,真正的物理正确性仍需额外测试:运行日志、关节状态、传感器数据有效性,以及任务级的目标到达率、碰撞次数、终点误差。机械臂是否成功抓取,要看物体最终位置、抓取状态和接触信息;移动机器人是否成功导航,要看目标到达、碰撞、轨迹和 ROS 反馈,而不是只看它有没有移动。
Skill 指导 Agent 如何做事,Validator 检查交付是否合格,而具体的物理任务仍需自己的评价机制。画面质量、程序正确性与物理任务成功,是三个不同层次的验收。
Skill Distillation:把失败经验留下来
如果说前面的能力让 Agent 学会做事,那么 skill-distillation 开始回答另一个问题:同一个错误,下次能不能不再犯?NVIDIA 在 meta-skills 中定义了一个任务循环:ORIENT → PLAN → EXECUTE → VALIDATE → DISTILL → DELIVER,对应理解任务、制定计划、执行、验证、经验提炼和交付。
flowchart LR
  O["ORIENT\n理解任务"] --> P["PLAN\n制定计划"]
  P --> E["EXECUTE\n执行"]
  E --> V["VALIDATE\n验证"]
  V --> D["DISTILL\n经验提炼"]
  D --> DEL["DELIVER\n交付"]
  D -. "提案经用户确认后写入技能库\n下一次任务复用" .-> O
假设某次仿真中,机器人导入后一直穿过地面,经过几轮排查,Agent 发现是碰撞属性和初始高度配置不正确。如果只修复当前任务,这次经历很快就结束了。但 skill-distillation 希望把具体问题提炼为通用检查流程:导入机器人之后,应检查碰撞体、地面高度与初始姿态,并进行短时间物理稳定性测试。这才是值得留给后续任务的经验。
NVIDIA 在源码里明确区分了临时事实与可复用程序:一次性的事实(「那张桌子挂了两个 RigidBodyAPI 所以炸了」)写进 MEMORY.md,不进技能库;只有可复用的程序(「导入后先检查 X 再运行」)才配成为技能。并且持久化更新需要经过用户确认,而不是让 Agent 擅自修改自己的 Skills。这个限制非常重要:一次失败可能只是偶然现象,如果 Agent 把错误的归因沉淀成长期规则,反而会在未来任务里反复制造新问题。源码的原话是:技能文件就是持久记忆——没写下来的东西下一次会话就不存在;而未经评审就写进去的东西,会污染未来的会话。
因此,Skill Distillation 更接近受监督的工程经验积累,而不是模型权重层面的自主进化。但它确实提供了一条从一次性编程走向持续积累专业能力的路径。
04 一次机器人仿真任务,如何调用多个 Skills?
这些 Skill 如何协同工作?考虑一个具体任务:
在 Isaac Sim 6.1 中创建一个仓库场景,部署 Nova Carter 移动机器人,接入 ROS 2 和 Nav2,让机器人从起点导航到指定货架,并记录可复现的测试结果。
这不是 NVIDIA 官方已经保证可以一键完成的 Benchmark,而是一个能够用其 Skills 组织实施的典型案例。
第一步:确定任务与验收标准。若安装版本已提供 isaac-sim-workflow,先明确交付物:可运行的 USD 场景、ROS 2 配置、启动脚本、测试日志和演示视频。先定义成功条件,再动手。
第二步:准备机器人与物理环境。用 usd-pipeline、usd-articulation 和 physics-simulation 检查机器人尺寸、关节、碰撞体、重力和驱动,先证明机器人能在地面保持稳定,并对基本速度控制做出合理响应。这一步的出口条件就是 Orchestrator 的那道关口:重力下连续 200 帧姿态稳定。
第三步:建立地图与导航基础。用 occupancy-map 生成 ROS 兼容地图,再用 navigation-primitives 检查机器人实际足迹、障碍膨胀与规划路径。货架、墙体和机器人之间的碰撞关系需要单独验证。
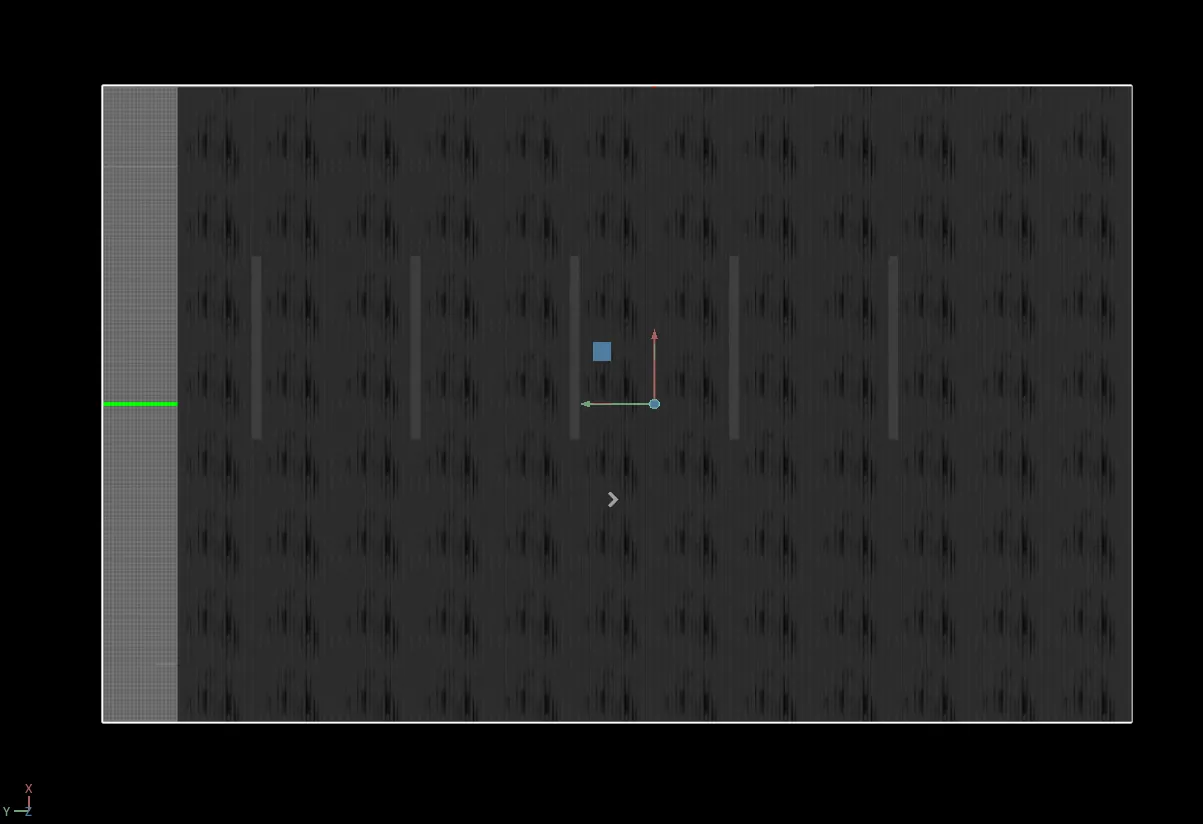
occupancy-map,路径与速度指令来自 Nav2(图:NVIDIA Isaac Sim 文档)。第四步:接入 ROS 2。用 isaac-sim-ros2-bridge 建立必要的话题和 TF 关系,例如 clock、odom、scan、cmd_vel,再接入 Nav2,验证机器人能从导航目标获得速度指令并正确反馈自身状态。Nav2 侧本身也是一组节点的组合:Waypoint Follower 把航点序列交给 BT Navigator,行为树再调度 Recovery、Controller 与 Planner 三个 server,最终经 Robot Base Controller 落到 cmd_vel。
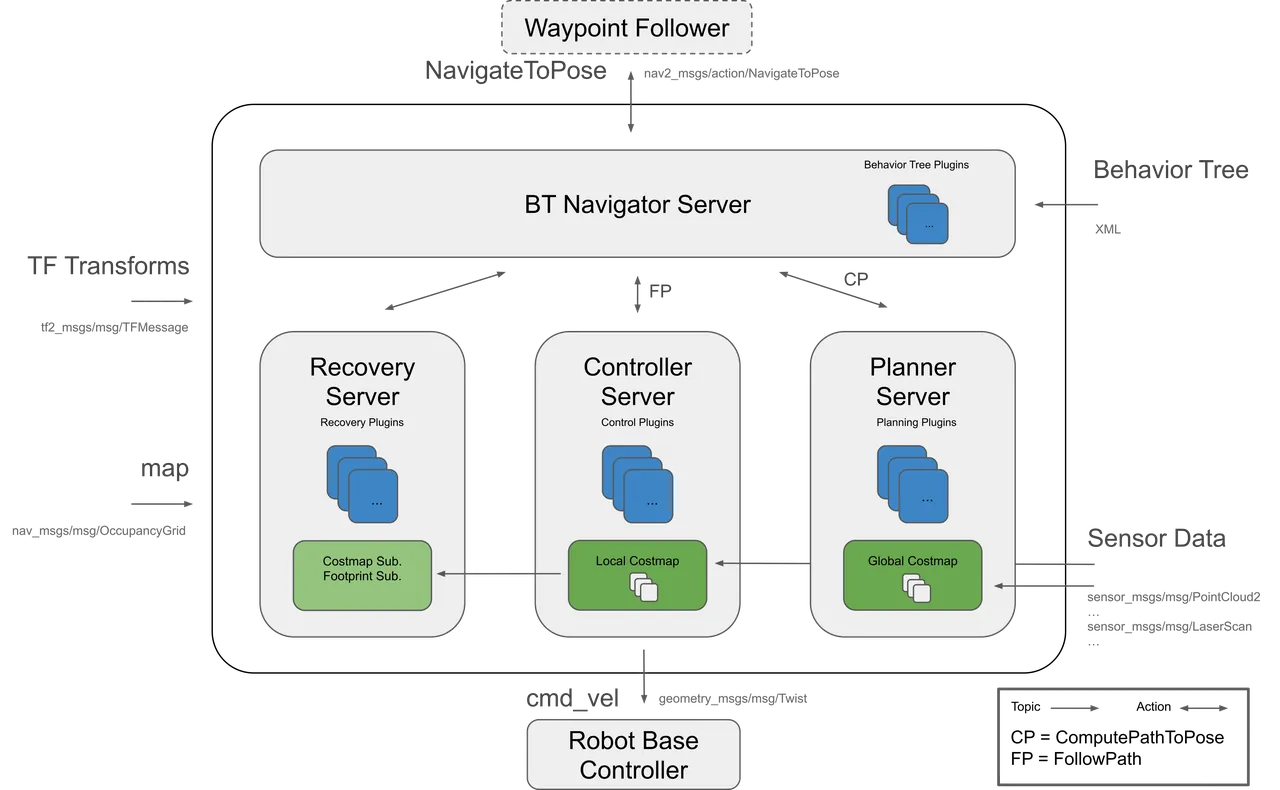
cmd_vel(图:NVIDIA Isaac Sim 文档)。第五步:运行仿真并收集证据。通过 isaac-sim-remote 观察仿真状态、修改参数、记录问题。测试至少应包括:导航目标是否到达、有没有碰撞、轨迹是否符合规划、ROS 2 数据是否持续正常发布,以及不同初始状态下结果是否稳定。
第六步:生成演示,再沉淀经验。用 isaac-sim-rendering 录制仿真,通过 isaac-sim-validator 检查交付质量,最后由 skill-distillation 总结共性问题,审核后更新相关技能。
最终,Agent 交付的不应该只是一段机器人移动的视频,而是一套能够复现的仿真任务:机器人从指定起点出发,接收 Nav2 导航目标,完成路径规划与运动控制,并输出目标到达情况、碰撞记录、ROS 2 通信日志和可重复执行的场景文件。如果任务失败,Agent 应能根据日志和仿真状态定位原因,而不是只调整镜头、重新录制视频。
一个任务就这样把资产、物理、导航、ROS 2、传感器、验证与经验积累连接起来。如果要扩展,可以加入 MobilityGen 采集轨迹数据,或者用事件生成工具构造货物倾倒等异常场景。但需要指出,这套流程仍然需要一个具备工具执行能力的 Agent,以及真实可用的 Isaac Sim、ROS 2 和导航软件环境;Skills 本身不会自动提供完整的自主导航系统。
05 如何让 Codex、Claude Code 用起来?
对 Isaac Sim 6.1 的开发者来说,最直接的方式是利用安装包中自带的 Skills。先找到安装目录中的 skills/:
export ISAAC_SIM_DIR=/path/to/isaac-sim
export WORKSPACE_DIR=/path/to/my-project/workspace
ls "$ISAAC_SIM_DIR/skills"
二进制安装方式下,Skills 通常位于安装根目录;Pip 方式可以通过 pip show isaacsim 查找安装位置。接下来要让开发智能体发现这些 Skills:
| Agent | 发现机制 |
|---|---|
| Cursor | .cursor/rules/agent_skills.mdc 把 Agent 指向 skills/ 下每个 SKILL.md |
| Claude Code | CLAUDE.md 与 .claude/skills/ 下的符号链接接入原生技能发现 |
| Codex CLI 及其它 AGENTS.md 感知工具 | AGENTS.md 指示 Agent 在会话开始时读取 skills/ 下每个 SKILL.md |
Skills 还依赖一组共享的 shell 变量契约,用变量而不是硬编码路径来定位安装与输出:
| 变量 | 用途 | 示例 |
|---|---|---|
ISAAC_SIM_DIR | Isaac Sim 安装根目录或构建出的仓库路径 | <repo>/_build/linux-x86_64/release(源码)或安装根(pip / 二进制) |
ISAAC_LAB_DIR | Isaac Lab 检出目录(如有) | $ISAAC_SIM_DIR/IsaacLab |
WORKSPACE_DIR | 每个 Agent 的输出、草稿与缓存 | 项目内路径或 ~/.cache/isaacsim |
CIP_ROOT(Windows) | 内容管线安装目录(如使用) | C:\_Data |
一个很实际的细节:仅仅设置 ISAAC_SIM_DIR,不代表 Agent 就能自动发现全部 Skills,还必须把技能目录或对应指引文件暴露给 Agent。源码构建时直接以仓库为工作区即可;Pip 或二进制安装时,要把同时含有 skills/、AGENTS.md、CLAUDE.md 的目录作为 Agent 的工作区根,或者把 skills/ 复制、符号链接进自己的项目与 Agent 技能目录(例如 ~/.claude/skills/)。注意公开发行的包里不含 .cursor/rules/ 下的 Cursor 规则,但 AGENTS.md 对 Cursor 已经足够。
环境准备好之后,可以直接给 Agent 一段这样的任务指令:
请读取当前 Isaac Sim 安装目录中的 Skills 索引与相关 SKILL.md。
目标:在 Isaac Sim 6.1 中创建一个基础移动机器人仿真。
要求先验证机器人资产与物理稳定性,再接入传感器和 ROS 2。
每个阶段输出检查结果;出现错误时先定位原因,不要直接跳过。
最后提供可复现的脚本、日志和运行截图。
这比再增加几条安装命令更有价值,因为读者可以直接尝试。需要注意的是,Skills 随发行包提供,不代表所有能力在任何安装方式下都能完整运行:profile-isaac-sim、validation-diff-gifs 等 Repo-native 技能依赖源码仓库内部工具,在 Pip 或二进制环境中可执行条件不同,官方对此有明确限制。
初次使用时,不建议一上来就做复杂的多机器人项目。可以先让 Agent 完成一个小的、可检验的任务,例如导入一台机器人,配置正确的物理属性,运行数秒并输出截图和日志。等这条链路稳定之后,再逐步增加 ROS 2、导航、传感器和合成数据。
06 Skills 能做到什么,还缺少什么?
在具身 Agent 系统中,Skills 常与 MCP、Harness 同时出现,但三者并不是一回事。NVIDIA 也有专门的 Isaac Sim MCP Server,主要通过语义检索向 Agent 提供 Isaac Sim 的扩展、示例、设置和开发知识。
| 层 | 负责什么 | 一句话 |
|---|---|---|
| MCP | 提供一种工具或知识访问接口 | 让 Agent 能够访问能力 |
| Skill | 说明面对具体任务应该如何组合和使用这些能力,包括执行顺序、注意事项和错误排查 | 让 Agent 知道如何使用能力 |
| Harness | Agent 的运行环境、工具执行、会话状态、权限与反馈机制 | 让能力在受约束的运行环境中持续工作 |
MCP 让 Agent 能够访问能力,Skill 让 Agent 知道如何使用能力,Harness 让能力在受约束的运行环境中持续工作。但把 Skill 加入 Agent,并不意味着机器人已经实现自主运行。真正进入物理世界时,还需要本体状态管理、控制接口、实时执行、安全约束、故障恢复与结果验证——这恰恰是具身 Agent 与一般编程 Agent 的重要区别。
与此同时,这套 Skills 的边界也必须看清。
Skill 的质量仍取决于底层程序与仿真模型。资产碰撞配置不准确,A* 再正确也可能规划出实际无法通行的路线;物理参数不合理,抓取动画再漂亮也不能说明策略具有真实可迁移性。
通用 Validator 不能代替任务级评价器。黑屏检查、运行日志、API 合规性是必要的工程质量控制,但导航成功率、碰撞次数、抓取成功率以及仿真到真实机器人的性能差异,还需要具体任务自己的指标体系。
版本一致性需要显式管理。Isaac Sim 不同版本之间存在 API、扩展和资产路径变化,GitHub 主分支里的 Skill 也可能引用比当前安装包更新的接口。工程实践应尽量固定 Isaac Sim 版本、资产版本和 Skills 版本,并保留可复现的运行配置。
安全边界必须显式管理。isaac-sim-remote 使用的 Python Server 可以在 Isaac Sim 进程内执行代码,官方要求将服务限制在可信环境;isaac-sim-validator 的第三级检查也可能执行目标 Python 脚本,且没有提供操作系统级沙盒。对真实机器人系统来说,Agent 是否有能力生成代码,与它是否有权执行物理动作,必须严格分开。
结语:从积累工程技能,到积累物理经验
Isaac Sim Skills 让我们看到了一种新的机器人开发方式:Agent 不再每次从零开始查文档、写脚本、修错误,而是能够调用已有的工程知识,并逐步积累可复用的开发经验。
NVIDIA 这套 Skills 积累的主要是三种工程能力:任务执行程序、故障诊断经验和结果验收规则。而具身智能体要真正成长,还需要积累另一类东西:与物理世界交互得到的经验——机器人什么时候发生滑移、什么抓取姿态更稳定、为什么当前路径会发生碰撞、遇到扰动后应如何调整控制策略。前者让 Agent 更会开发机器人;后者才有可能让机器人更会完成物理任务。两者不是对立关系,而是两个不同层次的学习过程。
所以,学会开发机器人,与机器人学会在物理世界中行动,还不是一回事。下一步真正值得期待的,是让工程经验与物理交互经验连接起来:Agent 不仅知道怎样构建、运行和验证一套机器人系统,也能从机器人的成功、失败和环境反馈中持续改进。
从积累工程技能,到积累物理经验,或许才是具身 Agent 持续成长的一条重要路径。
来源:具身Agent 微信公众号原文《Isaac Sim Skills 深度解读》(mp.weixin.qq.com/s/QGcGSR1ZciNbkZ_iNEE77g,2026-10-09)。本文在原文基础上逐项核对了 NVIDIA 官方文档与 IsaacSim 仓库源码:Isaac Sim Agent Skills 官方文档(docs.isaacsim.omniverse.nvidia.com)、Isaac Sim Skills 源码及组合索引 skills/SKILLS.md(github.com/isaac-sim/IsaacSim)、Isaac Sim Python Server(python_server)、Isaac Sim MCP Server(isaac_sim_mcp)、NVIDIA Agent Skills 生态仓库(github.com/NVIDIA/skills)。首幅全景图为原文配图,其余配图为 NVIDIA Isaac Sim 官方文档截图。
原文来源:具身Agent (WeChat)https://mp.weixin.qq.com/s/QGcGSR1ZciNbkZ_iNEE77g