 2:17
DeFM:深度图像机器人基础模型
@robotsdigest · 22次播放 · 2026-10-28
深度感知基础模型
2:17 0:15
 0:40
 1:37
 0:44
 0:49
 0:38
 4:02
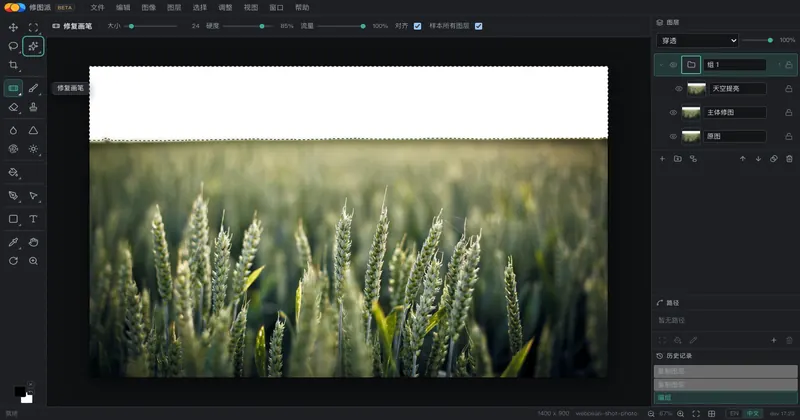
五十四件专业工具、图层树与蒙版、PSD 能打开也能存回;浏览器打开即用,不用安装。
retouchpi.com · 54 件专业工具 · PSD 可读可写 · AI 生图 · 改图
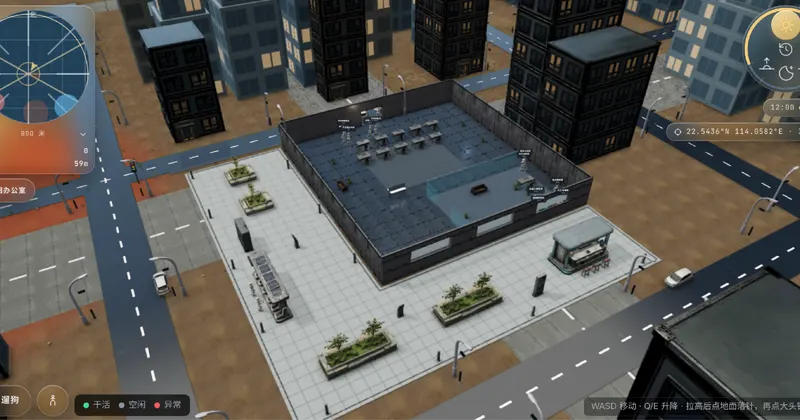
100 公里 3D 城市秒级打开 —— 视频、博客、论文、产业链、投资分析全流程可观看的数字孪生。
100km 城市 · 秒级打开 · 实时任务流水 · Agent 自动维护
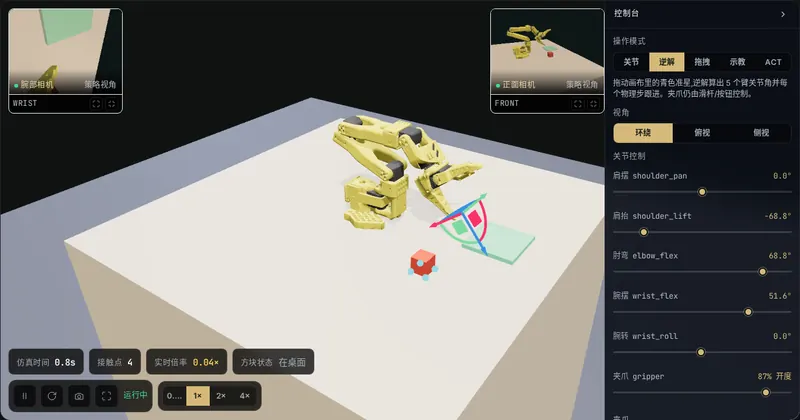
SO-101 六自由度机械臂在浏览器里跑 MuJoCo 物理:关节遥操作、IK 拖拽末端、夹爪把积木分拣进篮筐,免安装。
MuJoCo WASM 物理 · SO-101 · 6 自由度 · 接触点 / 遥测 HUD
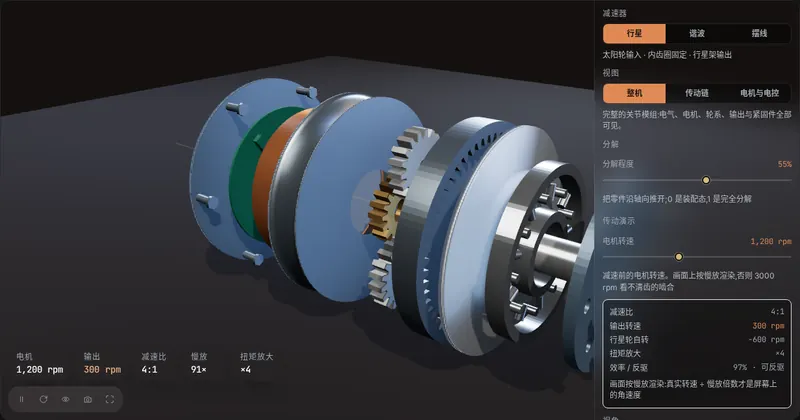
把人形机器人关节模组一层层拆开:无刷电机、磁编码器、行星 / 谐波 / 摆线三种减速器、输出法兰。同一页切换架构,分解视图 + 解析运动学。
三种减速器可切换 · 行星 / 谐波 / 摆线 · 解析运动学 · 分解视图
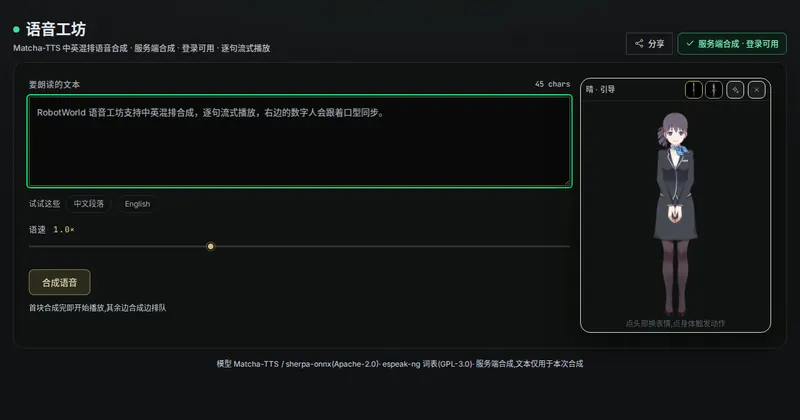
Matcha-TTS 中英混排语音合成:服务端合成、逐句流式播放,论文与博客全文朗读,登录可用。
Matcha-TTS · 服务端合成 · 中英混排 · 全文朗读
贴心的 Coding 桌面精灵,也是一台不停机的 agent 驾驶台:崩溃、系统重启之后工作自动接回;coding 终端、ssh 与本地 shell 收进一棵树,开始、完成、待授权及时通报。开源,一行命令安装。
贴心的 Coding 桌面精灵 · 崩溃 / 重启自动接回 · 绝佳终端 / ssh / shell
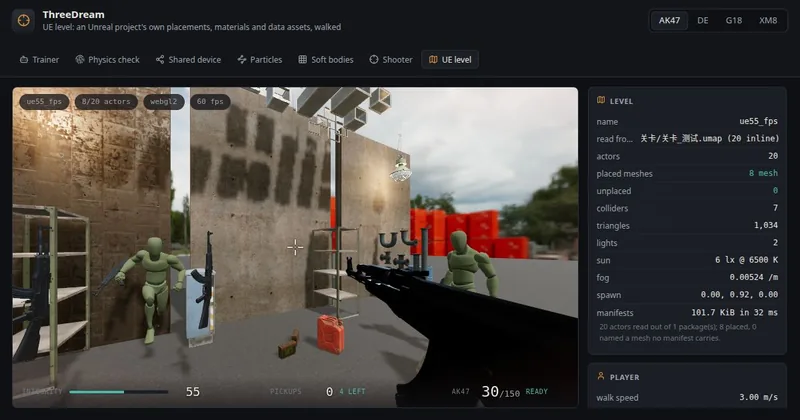
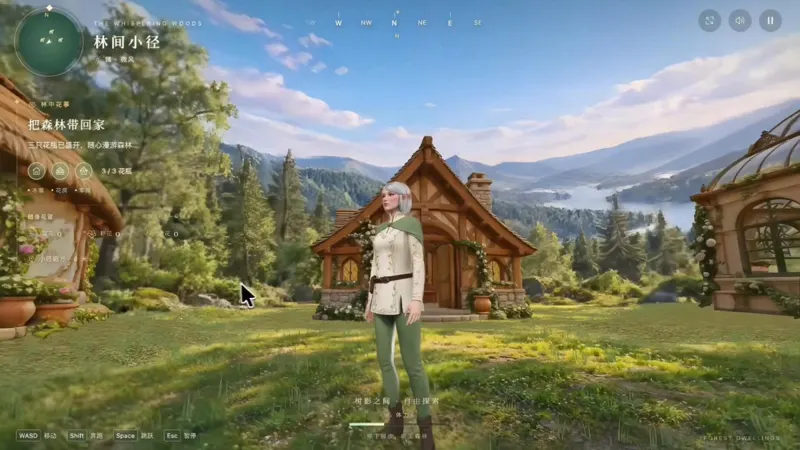
为游戏而生,为物理 AI 而生:超写实、超高性能的仿真环境,超低成本的仿真数据程序化生成;Unreal 级画质在浏览器里打开即玩,链接物理世界与智能体的桥梁。
游戏 × 物理 AI 相连 · Unreal 级画质走入 web · 打开即玩
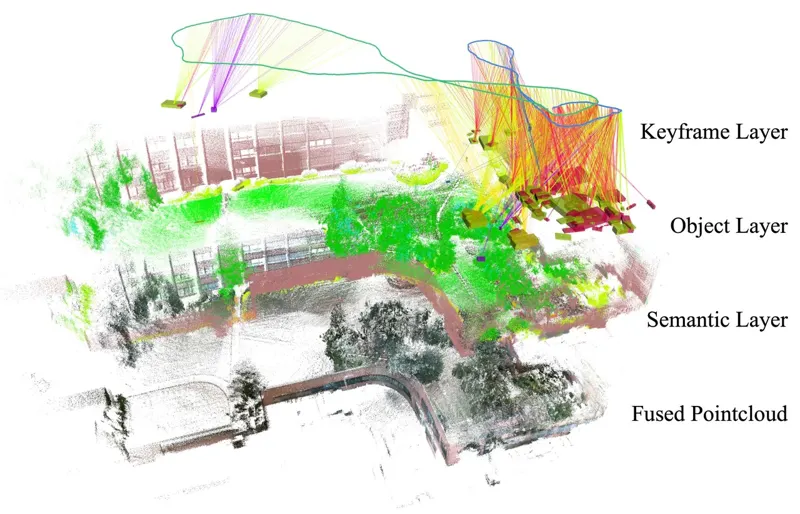
本文提出一个面向多机器人系统的数据高效分布式同步定位与建图框架,机器人配备激光雷达、相机和惯性传感器,可在无GPS且通信受限的环境中运行。每个机器人用融合的RGB-LiDAR点云构建包含关键帧层、物体层和语义点云层的场景图,并只向邻居交换物体ID、语义类别和质心等轻量数据。系统通过物体图匹配识别机器人间候选约束,估计相对位姿后进行稀疏物体点云ICP精化,最后将观测加入因子图优化。真实四足机器人数据覆盖室内外场景,实验同时验证了轨迹精度和通信效率。
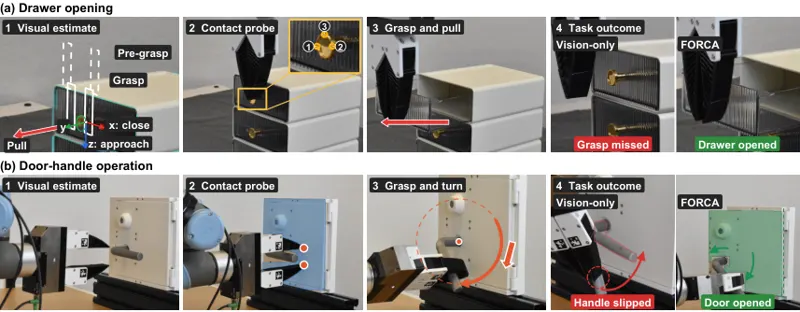
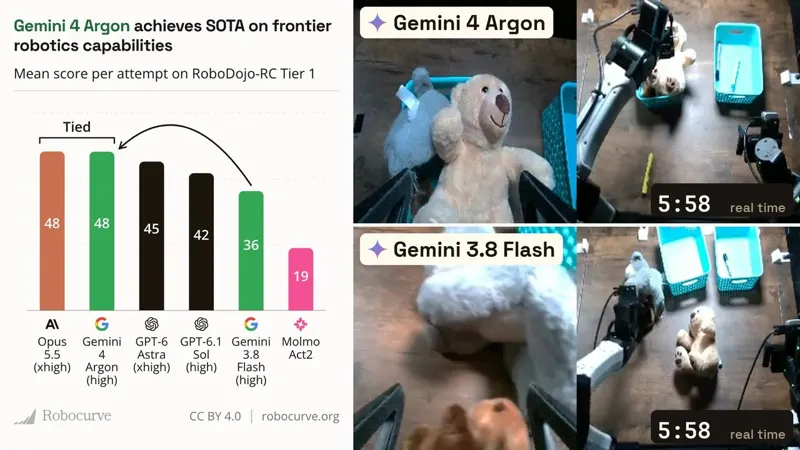
FORCA 让代码智能体结合语言、RGB-D 观测和腕部力/力矩记录编写并修订机器人 Python 程序:执行中用接触探测修正几何,以 100 Hz 力反馈调节笛卡尔运动;执行后把力曲线、机器人状态与图像对齐,继续改写动作参数和接触控制逻辑。它无需示范、任务专用训练或仿真,在五类真实机器人任务上提升了透明抽屉、门把手、擦拭和削皮等接触丰富操作的成功率与精度,并降低持续接触中的失联和过力。
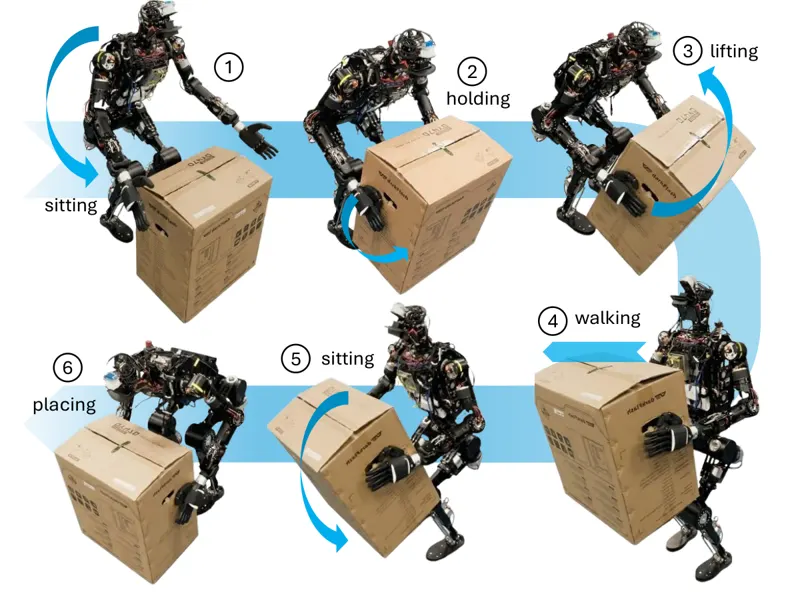
人形机器人搬运未知负载时,质量、质心和惯量突变会破坏全身平衡。论文把质心MPC、基于Capture Point误差的自适应模糊补偿和三重积分姿态过渡规划组合起来:MPC生成满足接触、摩擦与关节约束的参考运动;模糊控制器把修正力矩分配到支撑腿;规划器生成蹲下、起立与搬运的平滑可行轨迹。MuJoCo仿真和28自由度真实平台验证了7 kg与10 kg负载的稳定起落,以及7 kg负载行走搬运的鲁棒性。
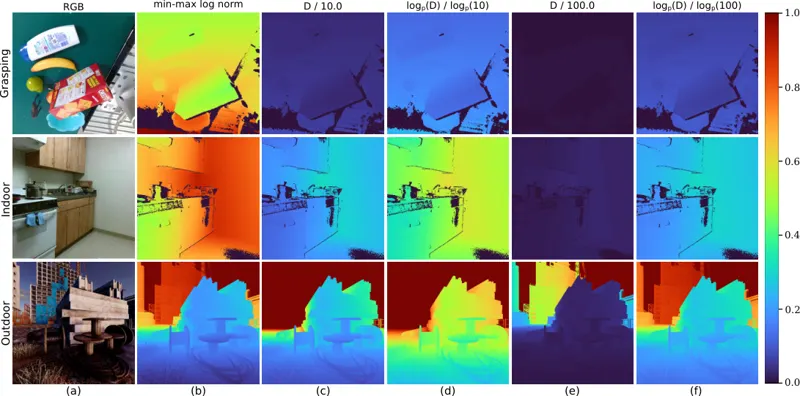
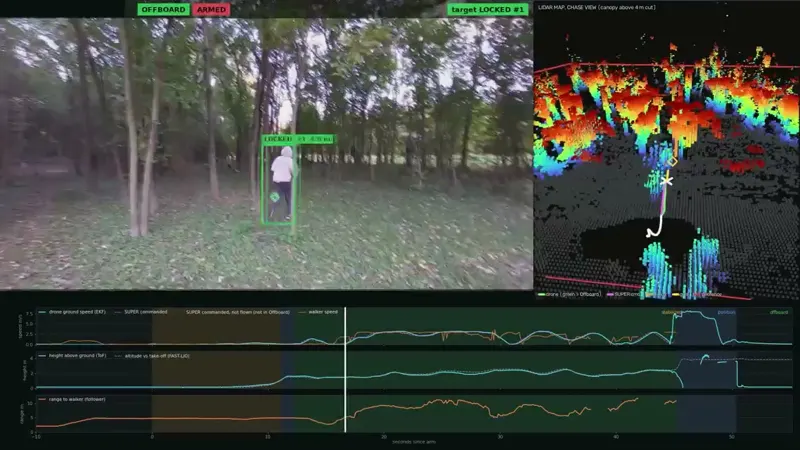
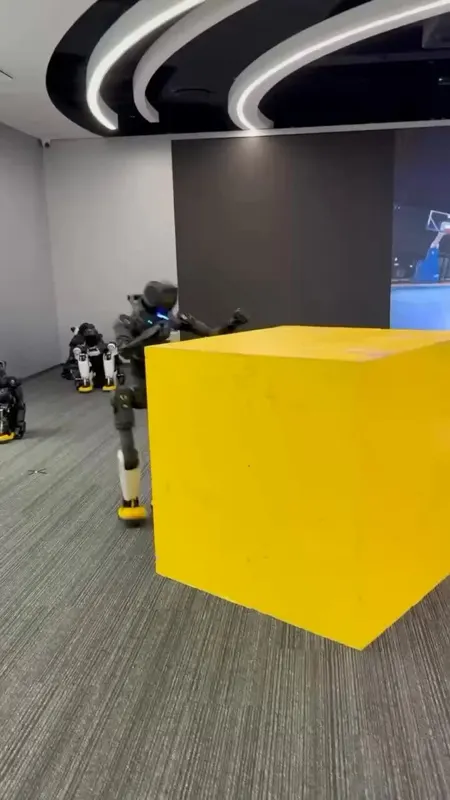
DeFM 是一个完全用深度图像训练的机器人自监督基础模型。它采用 DINO 式自蒸馏,从 60.4M 张深度图像中学习几何与语义表征,并通过多尺度输入归一化保持度量感知。作者还把模型蒸馏到适合机器人机载计算的紧凑网络中。该模型在基于深度的分类、分割、导航、运动控制和操作任务上优于对比表征,并能从仿真泛化到真实环境。
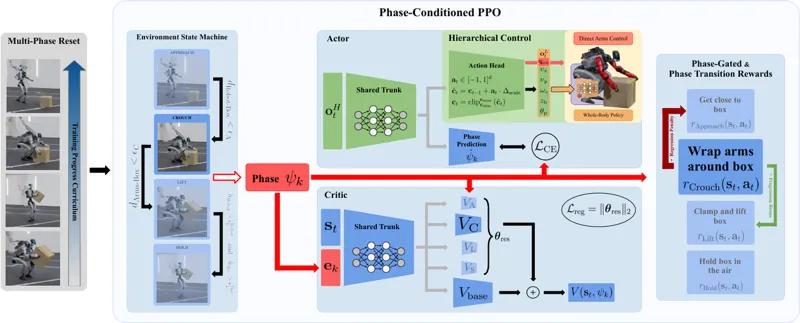
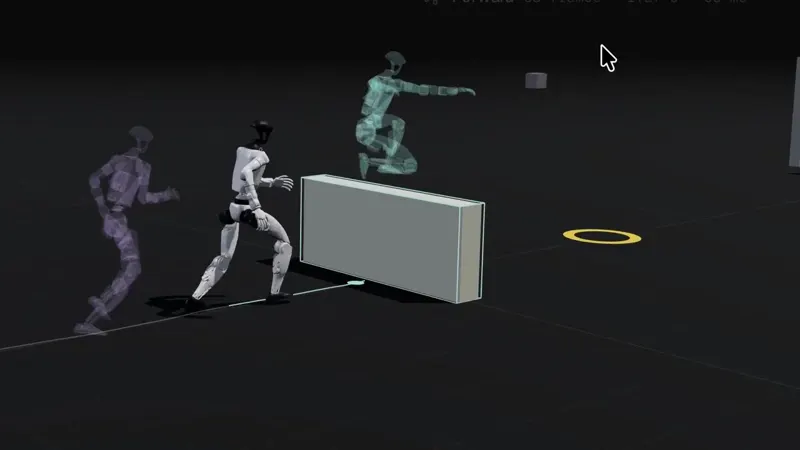
该论文扩展近端策略优化(PPO),用状态机定义任务阶段,并通过相位门控奖励、演员相位预测辅助任务、相位条件评论家和多相位重置课程训练单一长时程策略。方法在宇树 G1 与搭载机械臂的 Boston Dynamics Spot 上完成推箱、抬箱、搬运和轮胎滚动,通过执行器延迟随机化、摩擦课程与等效力矩约束解决接触密集型任务的仿真到现实迁移。
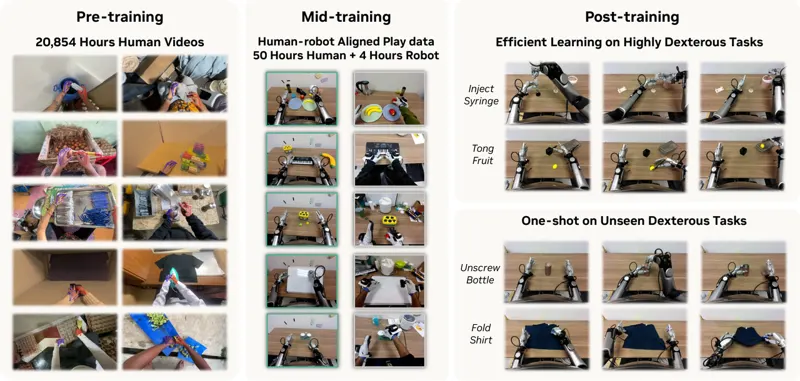
提出基于大规模第一视角人类视频的 VLA 训练框架 EgoScale:在 20,854 小时动作标注人类数据上预训练,发现数据规模与验证损失呈对数线性关系;再通过少量对齐的人机协同中训练接地到机器人控制。22 自由度灵巧手策略相对无预训练基线平均成功率提升 54%,并能迁移到低自由度手。
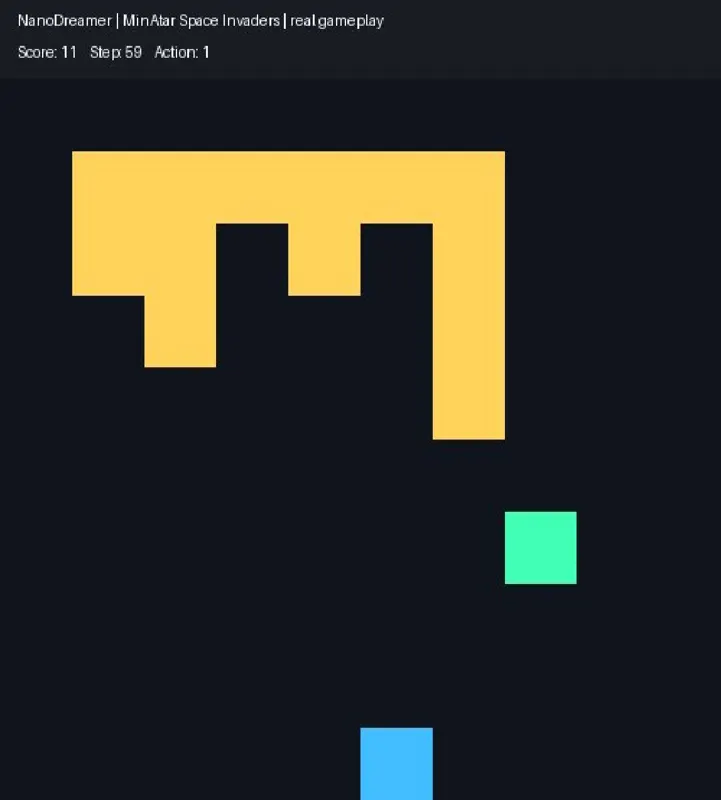
作者从 autograd 和张量库开始,在 MacBook 上造出 750k 参数 Dreamer。Actor 完全在想象 rollout 中训练,最终在 5 个 MinAtar 游戏全部超过随机基线;文章完整保留奖励错位、critic 过度乐观、CNN/多步 rollout 重建与消融结果。
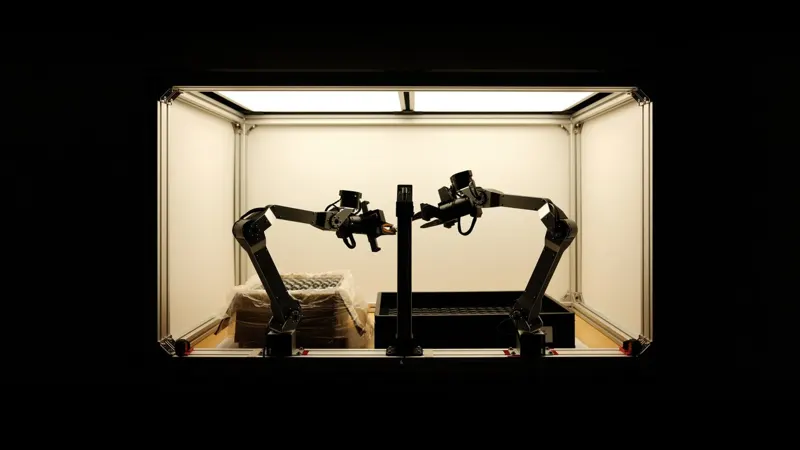
Dream Machines 在双臂执行器装箱-插盘任务上微调 π0.5:21 小时数据 76%,加一个干净小时到 90%,仅调 RTC 服务设置到 93%,而 LoRA 与从头训练都远不及全量微调。
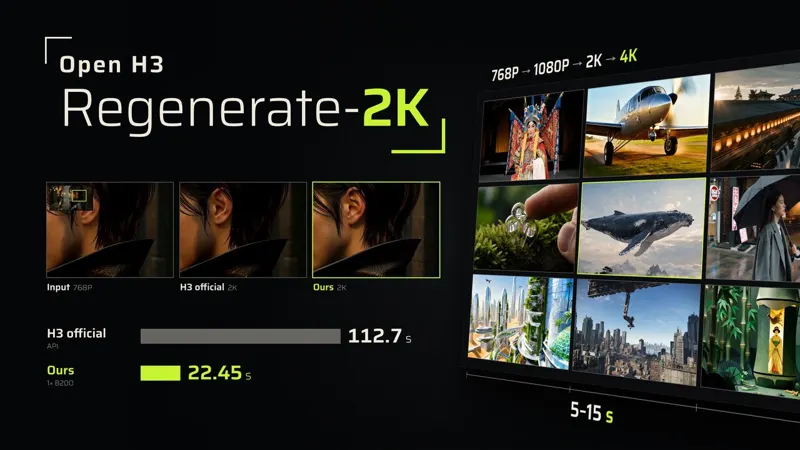
Open-H3-Regenerate-2K 冻结 H3 主干与 VAE,只训练细化 LoRA,用潜空间放大和三次扩散把任意低分辨率草稿重绘到原生 768P 至 4K。
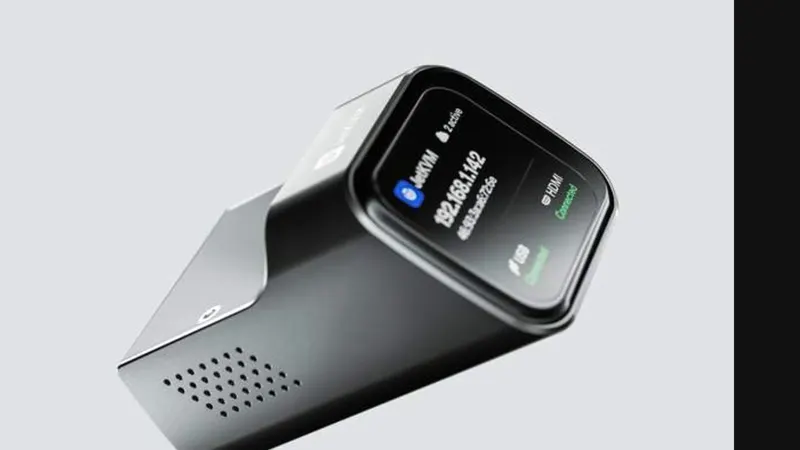 硬件★
仅售 $69 的下一代开源 KVM over IP 硬件,远程开关机、重装系统、救砖,极客必备。
JetKVM
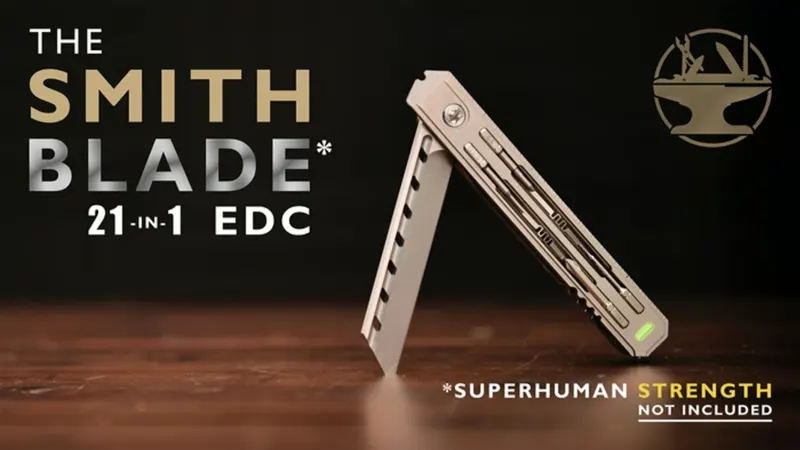 智能设备★
轻量 EDC 随身工具,搭载 M390 钢刀片,几乎能切开任何东西,21 种功能一身。
Hacksmith Industries
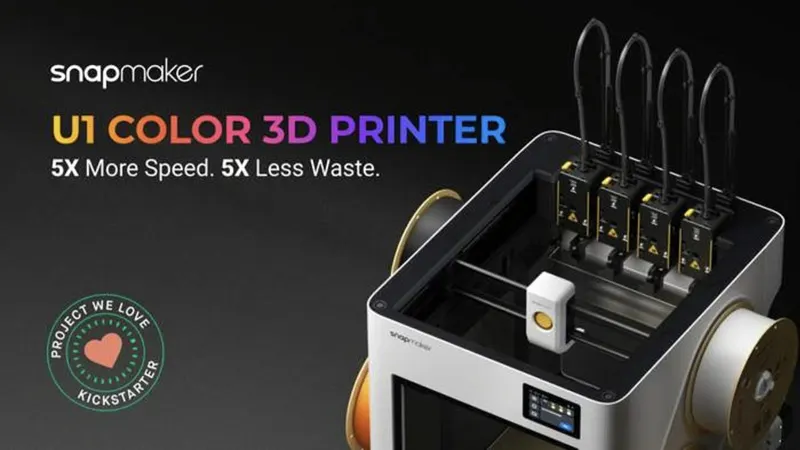 3D 打印★
4 工具头 5 秒快换、多材料、低浪费、500mm/s 高速、智能校准、自动供料、App 控制。
Snapmaker
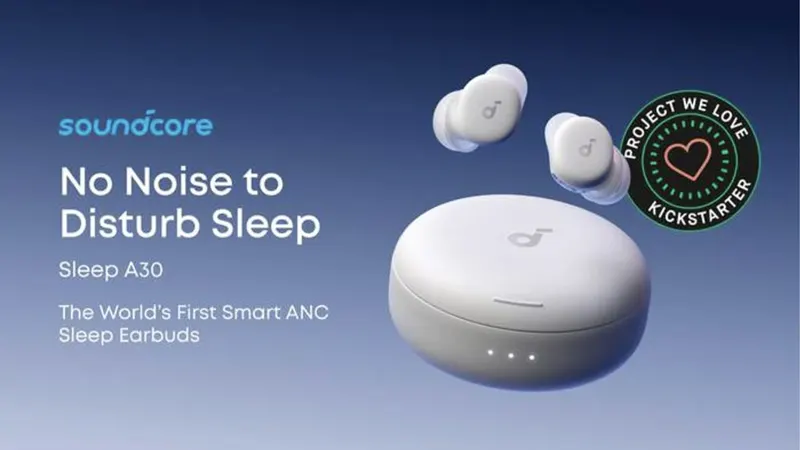 硬件★
主动降噪 + 鼾声遮蔽系统,整夜无扰;AI 脑波音频助眠,舒适无感。
soundcore
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。