reBot-DevArm 精读:96 个 STEP、螺丝级 BOM 与一夜自主的 VLA 闭环
Seeed 六轴开源臂 reBot-DevArm 全仓通读:STEP/STL/URDF 与螺丝级带价 BOM 逐行重算(电机占 89.9%)、官方热测试边界、CERN-OHL-W-2.0 许可迁移与 LeRobot+GR00T N1.7 闭环。
引言:一台能照着图纸重新造出来、并且能算清每颗螺丝价格的开源机械臂
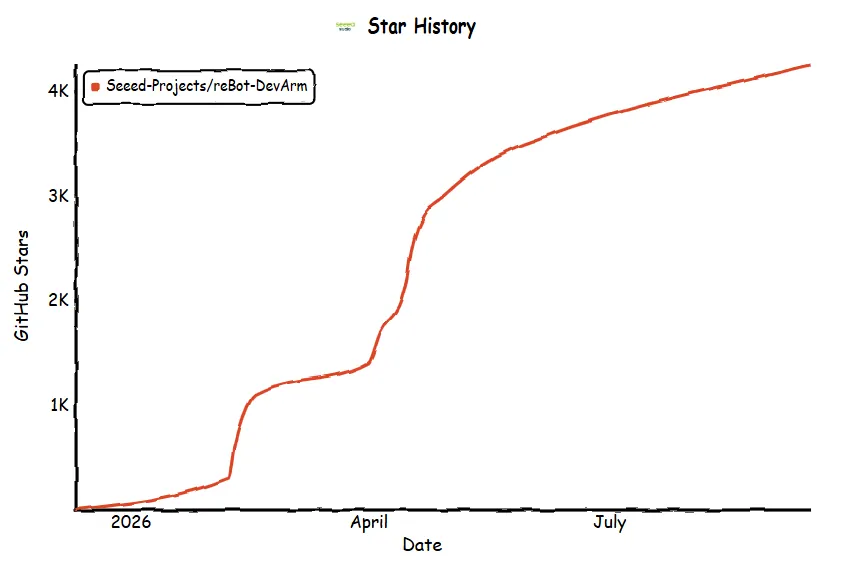
多数自称"开源"的机器人项目,公开的是固件和一段示例代码,到此为止。结构设计躺在某人的 CAD 软件里,物料清单躺在某人的表格里,而"这台臂为什么是这个成本"则没有任何地方写得清楚。reBot-DevArm 是 Seeed Studio 推出的六轴桌面机械臂,它走了相反的路:仓库里同时给出 STEP 结构源文件、精确到螺丝规格并附采购链接的 BOM、打印件与金属件的参考均价、真机极限测试数据,以及整套软件生态适配,并且这些文件跟着实物工程持续迭代。截至 2026 年 9 月,仓库拥有 4,276 star、428 fork,持有 OSHWA 开源硬件认证 CN000024,采用 CERN-OHL-W-2.0(硬件)+ Apache-2.0(软件)双许可。
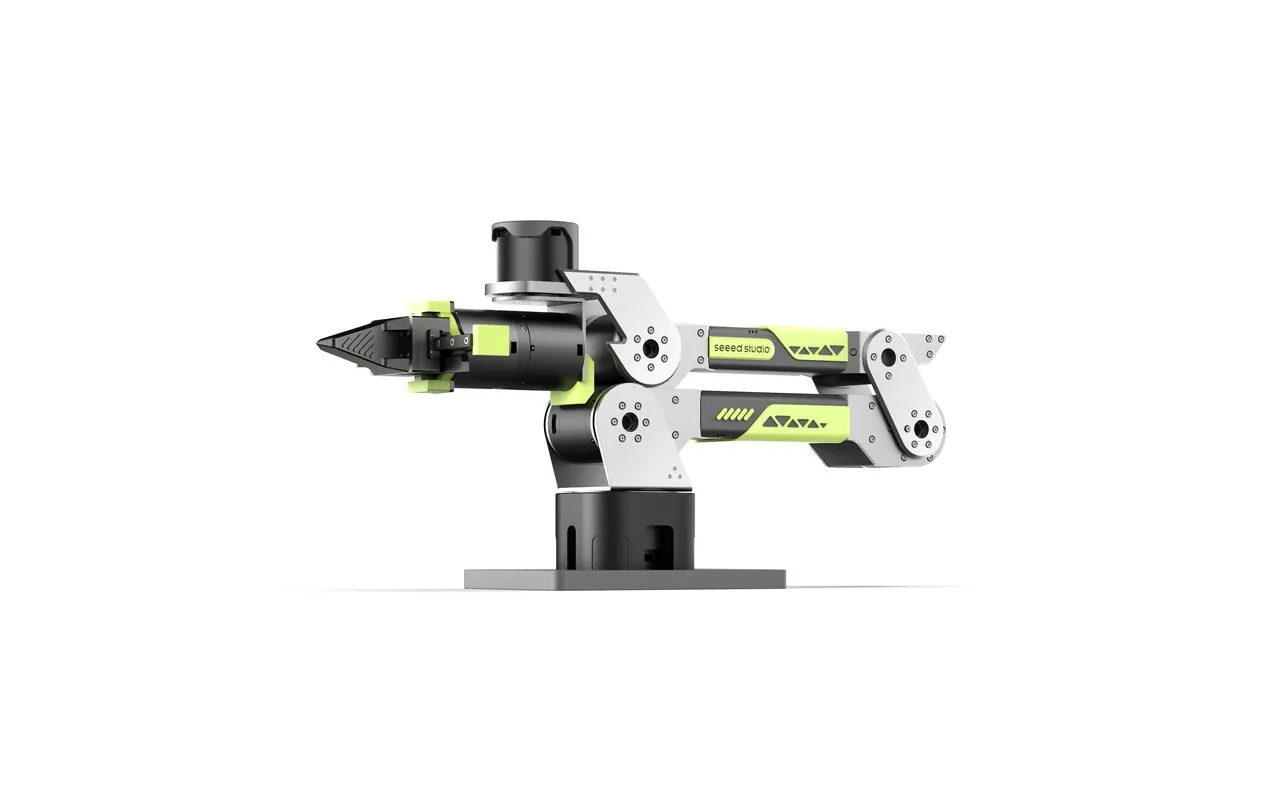
media/RS5_56.png。本文是对该项目的一次完整通读:这个仓库里的"开源"具体开放了什么、两个硬件版本差在哪里、把 BOM 逐行加总后这台臂真实成本是多少、官方热测试给出的诚实工作边界是什么、它如何成为 NVIDIA + Hugging Face LeRobot VLA 链路的首批物理硬件平台,以及 2026 年 5 月的许可证切换对"想卖自己造的东西"意味着什么。文中所有数字要么引自仓库自身文档,要么由其 BOM 表逐行重算;来源清单见文末。
"真开源"在这里的具体含量:96 个 STEP 文件与螺丝级 BOM
这个说法很容易验证,因为 Git 树本身就是一份公开清单。仓库 hardware/ 目录含 278 个文件:96 个 .step 与 10 个 .stp CAD 文件,覆盖全部打印件、CNC 金属件与外购件,另有 152 张参考 PNG 与 14 份 markdown 文档。平级目录 Rebot_Arm_description/ 提供两个版本的自包含 URDF/STL 包(视觉、碰撞、MuJoCo 碰撞三套网格共 92 个 STL,加 URDF 本体),仿真工具链直接消费的就是它。全仓库合计 419 个文件:96 STEP、10 STP、92 STL、171 PNG、25 份 markdown、2 个 URDF。
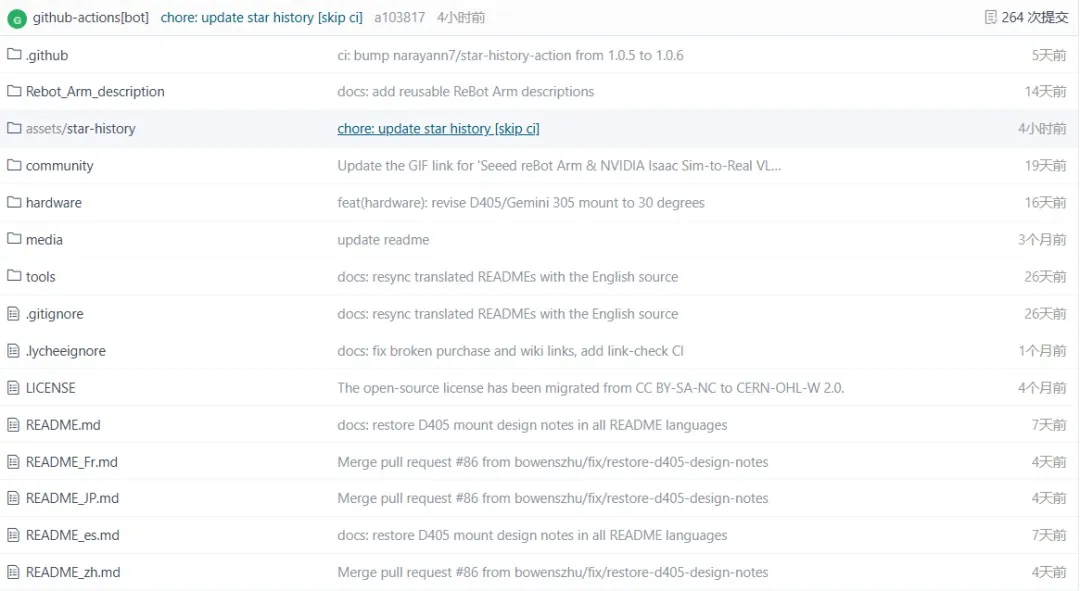
BOM 文档是这个仓库区别于"营销式开源"的关键。DM 硬件说明把每一颗外购件的数量、单价与在售链接都列了出来:细到 HM3-12mm 螺丝(14+ 颗)、M4*7mm 定位销、¥10 的 1 模 16 齿凸台齿轮、¥1.25 的 6803ZZ 轴承、¥20 的 MGN9-170mm 滑轨。打印件表给出整套参考均价 ¥350(Bambu ABS、0.4 喷嘴、0.2 层高、30% 填充),金属件表给出铝 5052 CNC 套参考均价 ¥1,500,两者都明确标注会随材料成本与工厂交期浮动。这是一份"能报价"的 BOM,而不是一份"能欣赏"的 BOM。
同样重要的是文件跟着实物工程走。DM 变更日志记录 v1.0 发布于 2026-03-31、v1.1 发布于 2026-04-25,而 v1.1 的条目全是装配反馈:末端三个关节电机增加线束卡口 Cable Restraint 防松防脱落;第一关节电机型号由 4310 修正为 4340P(原选型被证明不够);新增 CNC 底座加强件 02_Base_Reinforcement_Part.step(铝 5052,并注明可用高填充 ABS 打印降本替代);增加线束卡扣。公开文件因为真机出过问题而修改,这正是"文档"与"设计记录"的分界线。
| 版本 | 日期 | STEP 发布 | 改了什么、为什么改 |
|---|---|---|---|
| v1.0 | 2026-03-31 | reBot_B601_DM_v1.0_20260331.step | 整机装配文件首次上传 |
| v1.1 | 2026-04-25 | reBot_B601_DM_v1.1_20260425.step | 关节 5-7 增加线束卡口(防磨防脱);关节 1 电机 4310 → 4340P;新增 CNC 底座加强件 02_Base_Reinforcement_Part.step;增加线束卡扣 |
项目还自己说清了一个前提:公开的 BOM 不是出货配置。Seeed 的量产版本会增加金属镭雕防呆标记、把部分打印件替换为金属以提升耐久、按工厂一致性重新调校配合与加工公差、并加价提供定制编织网管线束,机械结构则保持一致。照着仓库复刻,你造的是"诚实的开源版本",它有意比零售机少几道量产优化。
两个版本、一套构型:B601-DM 与 B601-RS
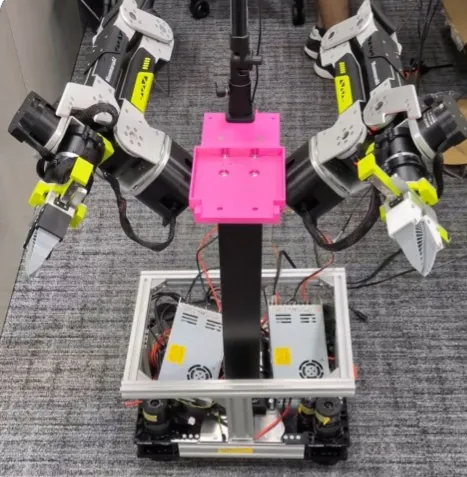
项目并行维护两条硬件线:几何构型相同,执行器与电气等级不同。B601-DM 用达妙 43 系电机、24V 母线;B601-RS 用 RobStride 执行器、48V 母线,用重量换负载。两者都是 6+1 自由度:六个旋转关节加一颗夹爪电机。
| 参数 | B601-DM(达妙) | B601-RS(RobStride) |
|---|---|---|
| 自由度 | 6 + 1(夹爪) | 6 + 1(夹爪) |
| 最大臂展 | 767 mm | 754 mm |
| 推荐负载 | 1.5 kg | 2.5 kg |
| 重复定位精度(标称) | < 0.2 mm | < 0.2 mm |
| 供电 | DC 24V | DC 48V |
| 自重 | 约 4.5 kg | 约 6.7 kg |
| 执行器配置 | 4 × DM4310(V4) + 3 × DM4340P(V4) | 4 × RobStride RS00 + 3 × RS06 |
| 刹车 | 两版均无抱闸:不要用它搬运不能掉落的物品 | |
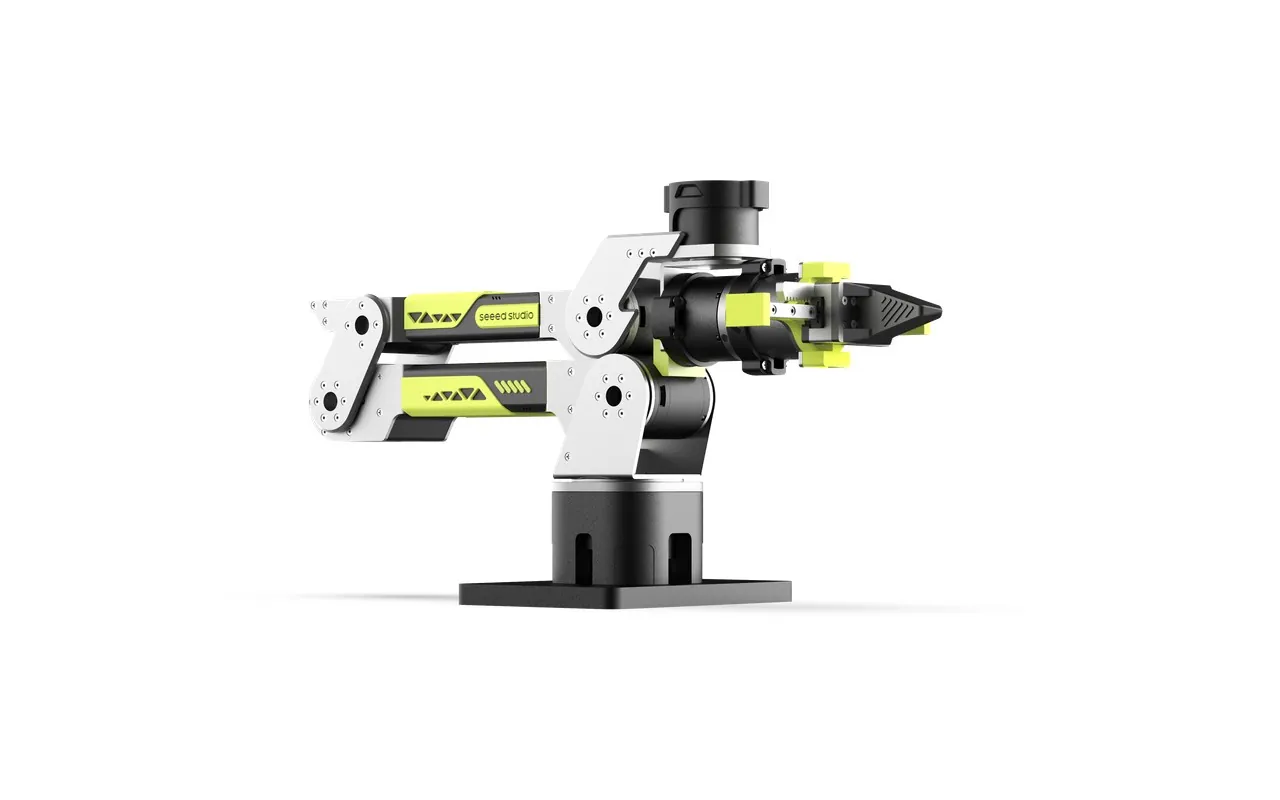
有两个标称数字值得保留怀疑,社区也确实保留了怀疑。< 0.2 mm 重复定位精度是厂商标称口径,仓库内没有公开测量协议,复刻者普遍以自己实测为准。无抱闸则是一个真实的架构约束而非可以原谅的省略:没有保持刹车,断电或故障时臂会在负载下下垂,因此任何"负载不允许掉落"的任务都不该交给这个平台。这两条合起来定义了这台机器的诚实身份:一台文档极好的科研与教学臂,而不是一台生产型操作臂。
BOM 拆解:电机占了九成钱
把 DM BOM 里所有带价格的行加总(电机、CAN-USB 驱动板 ¥60、CAN-电源分离板 ¥9、6707ZZ 轴承 ¥14.8、6803ZZ 三颗各 ¥1.25、AXK5578 推力轴承 ¥17、MGN9 滑轨 ¥20 加两个滑块各 ¥20、齿轮 ¥10、硅胶垫 ¥4.6、XT30 线束组、6 寸 G 夹两个各 ¥23.8、LRS-350-24 电源 ¥118.75、AC 电源线、XT60E 输出件、三合一品字插座以及带价的螺丝行),得到带价外购件合计 ¥5,664.76。其中七颗电机 4 × ¥599 + 3 × ¥899 = ¥5,093,占带价总额的 89.9%。臂上其余一切,从轴承到电源,合计 ¥572。
再叠制造层。打印件参考 ¥350、CNC 件参考 ¥1,500,于是从零复刻落在 约 ¥7,515(按 7.2 汇率约 1,044 美元),尚不含工时、工具与运费。社区流传的"自采约 6000 元"与"仅带价外购件"口径几乎完全吻合(¥5,665 四舍五入就是"六千"),这恰好是两个数字互相校验的地方:6,000 与 7,500 之间的差额,正是随口报价会漏掉的制造层。
RS 版 BOM 用美元讲了同一个故事,只是曲线更平:4 × $125 的 RS00 加 3 × $210 的 RS06 共 $1,130,落在带价总额 $1,466.98 之内,即 77.0%。RS 线的非电机件美元定价更高(CAN-USB $15、齿轮 $44、滑轨 $23、LRS-600-48 电源 $69.5),所以电机占比下降,尽管电机绝对价格更贵。
({
  "_height": "380px",
  "backgroundColor": "transparent",
  "grid": { "left": 70, "right": 40, "top": 60, "bottom": 60 },
  "legend": { "top": 8, "textStyle": { "color": "#94a3b8" } },
  "tooltip": { "trigger": "axis", "axisPointer": { "type": "shadow" } },
  "xAxis": { "type": "category", "data": ["B601-DM(元)", "B601-RS(美元)"], "axisLabel": { "color": "#e2e8f0" } },
  "yAxis": { "type": "value", "name": "成本", "axisLabel": { "color": "#94a3b8" }, "splitLine": { "lineStyle": { "color": "rgba(148,163,184,0.15)" } } },
  "series": [
    { "name": "电机(7 颗执行器)", "type": "bar", "stack": "c", "data": [5093, 1130], "itemStyle": { "color": "#3ddc97" } },
    { "name": "其余带价外购件", "type": "bar", "stack": "c", "data": [572, 337], "itemStyle": { "color": "#38bdf8" } },
    { "name": "打印 + CNC 参考价", "type": "bar", "stack": "c", "data": [1850, 0], "itemStyle": { "color": "#f59e0b" } }
  ]
})
图 4 的工程读法才是本节重点。在一台用准直驱执行器搭起来的桌面臂上,执行器选型就是产品本身:它一次性决定了成本、母线电压、自重、热行为与控制栈。这解释了为什么 v1.1 变更日志里分量最重的一行是换电机(关节 1 由 4310 改 4340P),也解释了为什么下面的性能章节本质上讲的是电机热学而不是结构力学。两个版本为何并存也由此而来:DM 买的是更便宜、更轻、24V 的教学与算法验证机;RS 买的是 48V 下的负载余量,代价是多 2.2 kg 自重。
诚实的工作边界:结构过关,电机定天花板
仓库在 Performance_Testing.md 里公开了自己的极限测试,基于 DM 版本 + 达妙 V4 电机。协议简单且可信:动态测试为 5 秒单次、在额定臂展 5%-70% 或 5%-100% 区间往复;静态测试为 70% 与 100% 臂展静态持载;一直跑到有东西叫停为止。
| 动态测试(5 s 往复) | 负载 | 持续 | 终止原因 |
|---|---|---|---|
| 5%-70% 臂展 | 1.5 kg | > 2 h | 2 号电机达 90 °C,人工停机 |
| 5%-70% 臂展 | 2.5 kg | 40 min | 触发过热保护 |
| 5%-100% 臂展 | 1.5 kg | 45 min | 触发过热保护 |
| 静态持载 | 负载 | 最长持续 | 终止原因 |
|---|---|---|---|
| 70% 臂展 | 1.5 kg | 18 min | 过热保护 |
| 100% 臂展 | 1.5 kg | 3 min | 过热保护 |
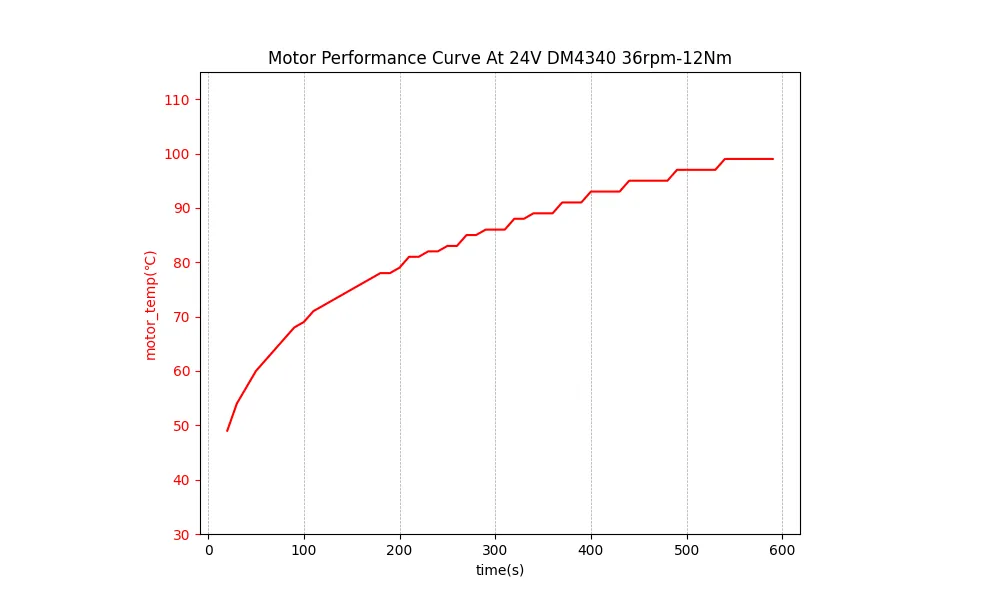
由此得到三条结论,且都是项目自己给出的。其一,机械结构不是瓶颈:所有测试都终止于电机过热保护,没有一次终止于形变、回差或断裂。其二,臂展与速度是热学变量而不只是运动学变量:负载固定 1.5 kg,姿态从 70% 推到 100% 臂展,静态耐受从 18 分钟跌到 3 分钟;速度推到满档,1.5 kg 动态运行从两小时以上跌到 45 分钟。其三,官方建议因此是一份"占空比契约"而不是参数表:负载 < 1.5 kg、工作半径 < 70% 臂展(约 450 mm)、速度 < 70% 最大速度、环境 15-35 °C、长期高负载加主动散热、连续运行两小时后休息 10-15 分钟。达妙 43 系公开的 12 Nm 负载曲线(电机温度约从 50 °C 起步、十分钟内爬向 98 °C 附近平台)就是这一切背后的物理原因。
从 Quest 3 到隔夜自主:完整 VLA 链路
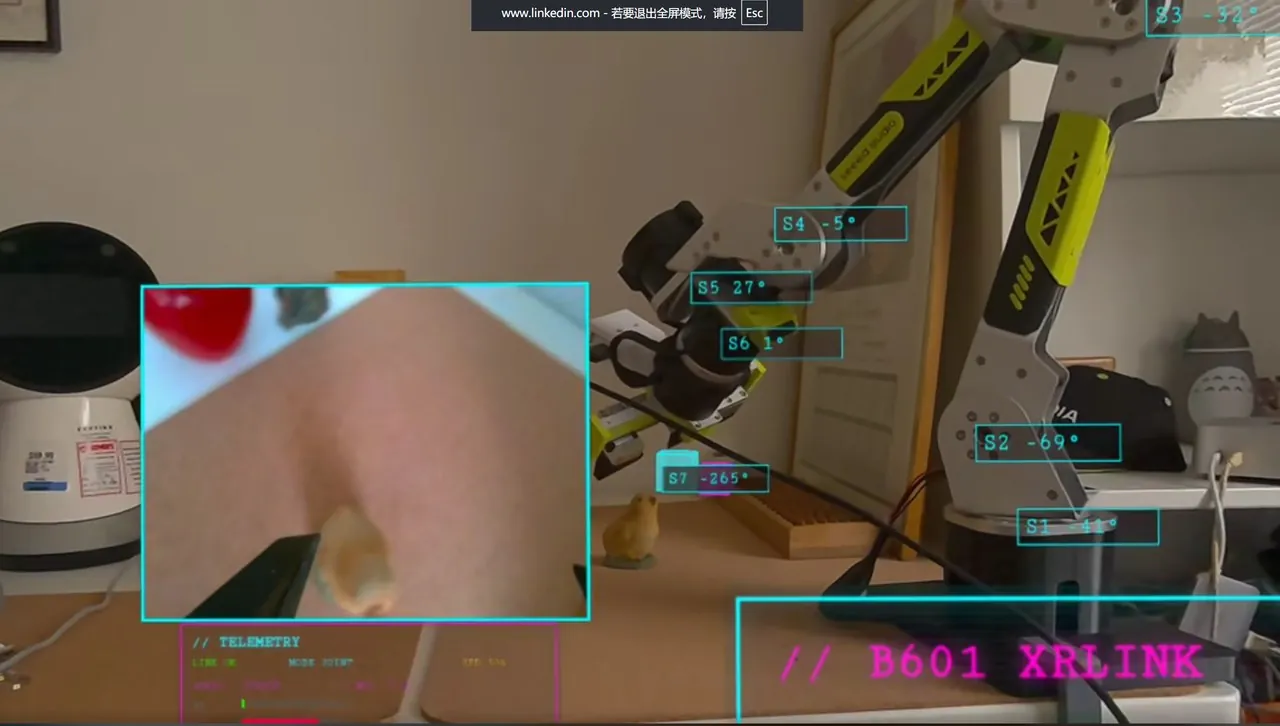
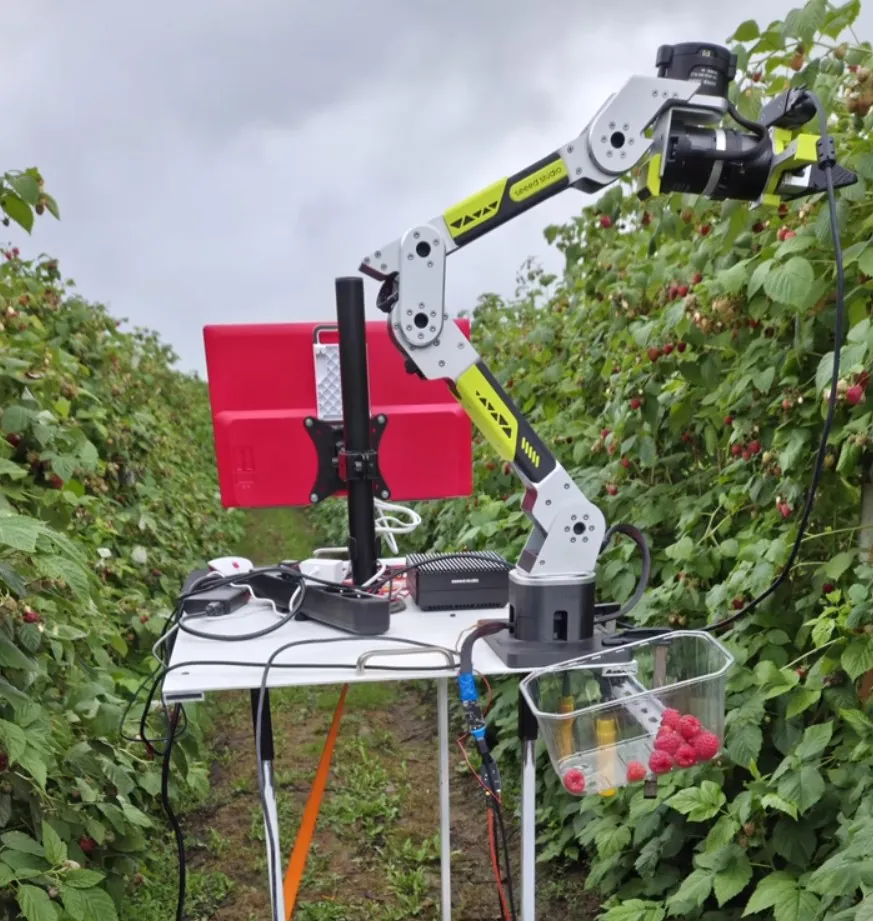
2026 年 reBot-DevArm 最重要的事不在机械上。2026 年 7 月,NVIDIA 将 Isaac Teleop(遥操作数据采集)与 GR00T N1.7(30 亿参数、Apache-2.0 许可的开源 VLA 基础模型)原生集成进 Hugging Face 的 LeRobot;7 自由度的 reBot DevArm 适配了这套栈的每一层,成为新范式的首批物理硬件平台之一。LeRobot 官方文档已注册 reBot B601 的单臂与双臂配置。
flowchart LR
  A["Quest 3 头显
操作者在 VR 中"] --> B["Isaac Teleop
遥操作 + 数据采集"]
  B --> C["约 40 条演示
标准 LeRobot 数据集"]
  C --> D["GR00T N1.7 微调
3B 参数 / Apache-2.0
隔夜任务"]
  D --> E["部署到 reBot B601
次日早晨自主执行"]
  E -.->|新失败、新演示| C
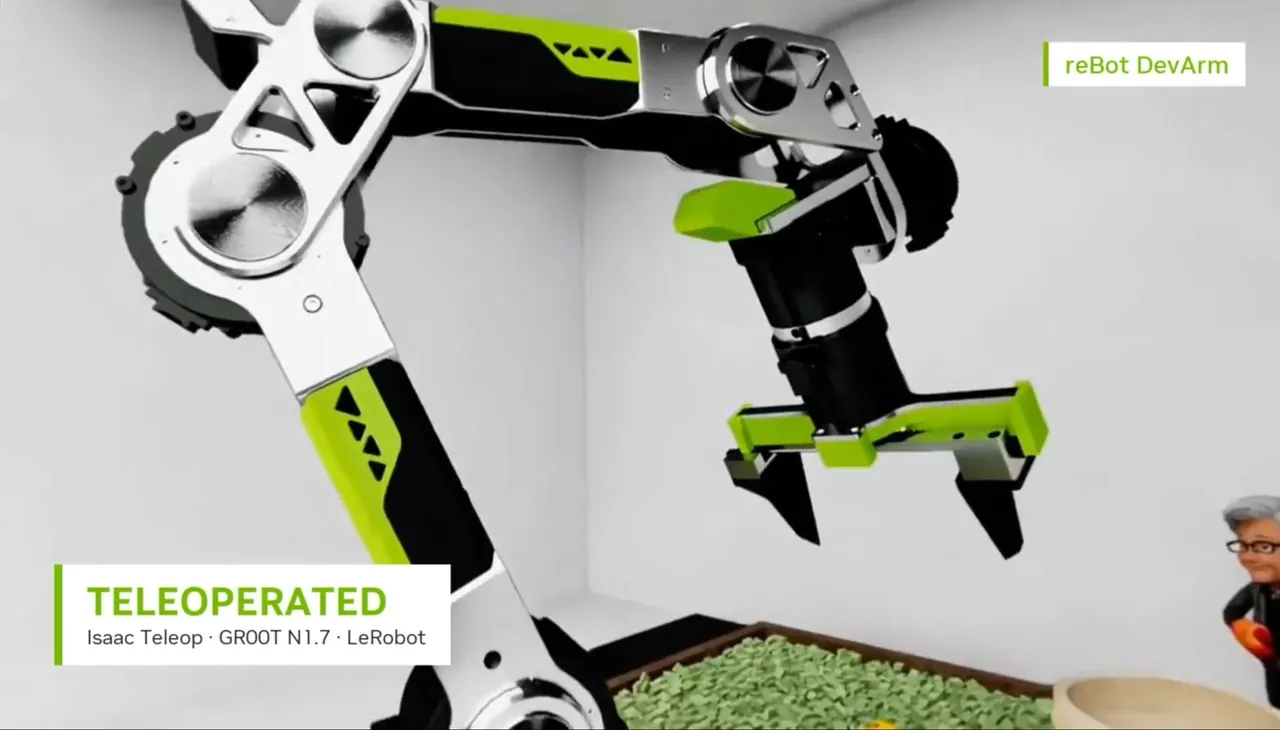
Rebot_Arm_description/ 里随仓库发布的那份 URDF,这也是为什么在这台臂上 sim-to-real 更像文档问题而非建模问题。VLA 头条之外,README 的生态表对一台 1,500 美元以下的臂来说完成度高得罕见:ROS 1/2 集成(RS 线含 MoveIt)、DM 线带运动学/轨迹规划/重力补偿的 ROS 2 控制器、Pinocchio 正逆运动学适配、Isaac Sim USD 导入与仿真遥操作(进行中)、覆盖达妙/RobStride 等多电机协议的 Motorbridge Python SDK 及 Web UI、浏览器 MuJoCo 演示、YOLO/深度抓取 demo、reSpeaker Flex 四麦阵列语音控制方案。Seeed 还与 NVIDIA 在 WRC 2026 发布了 Sim-to-Real VLA 动手课程,覆盖真机演示采集、Isaac Sim 数据增强、GR00T 1.7 后训练与 Jetson 部署;另有在 B601-DM 上微调 GR00T N1.7 并部署到 Jetson Thor 的 wiki 教程。
许可证故事:五个月非商业,然后完全商业可用
项目上线头五个月使用 CC BY-SA-NC,一个设计上把企业挡在门外的非商业许可。2026-05-11 起迁移为双许可:硬件设计 CERN-OHL-W-2.0、固件与软件 Apache-2.0,README 的表述是"实现 100% 全栈开源,授予所有场景的完全商业合规与使用权利"。迁移提交在仓库历史中可见,OSHWA 认证 CN000024 亦在新条款下取得。
| 权利 / 义务 | 硬件:CERN-OHL-W-2.0 | 软件:Apache-2.0 |
|---|---|---|
| 商用、修改、再分发 | 允许 | 允许 |
| 闭源集成 | 有条件(弱互惠) | 允许,无需公开修改后代码 |
| 保留版权与许可文本 | 必须 | 必须 |
| 修改声明 | 必须,含日期与说明 | 必须,含说明 |
| 专利授权 | 显式授予 | 显式授予 |
| 分发时提供源码 | 必须提供硬件"Complete Source" | 无强制源码提供义务 |
| 外部闭源模块 | 允许:独立接口的"External Material"可保留原许可 | 允许,可与任何许可代码链接 |
对企业的实务读法:你可以销售用这些文件制造的机械臂,也可以在 External Material 条款下保留无关模块(专有夹爪、闭源视觉栈)闭源;但一旦分发修改后的硬件,就必须公开该硬件设计的完整源码。软件侧的 Apache-2.0 没有对等义务。出货前请逐条核验条款;上表是 README 自带矩阵的摘要,不构成法律意见。
套件、社区价格,以及套件不含什么
Seeed 为 DM 提供五档套件,从仅电机到整机成品;RS 提供 Full Kit 与预装版,预装 RS 早鸟价 $1,499。社区讨论中未组装全套约 $1,200,合理地位于前文算出的 $1,044 从零复刻价之上:差额即装配、测试、质保与利润。
| DM 套件档位 | 包含内容 |
|---|---|
| Arm Body Motor Kit | 仅电机与线束 |
| Arm Body Structural Kit | 仅机械结构件 |
| Gripper Complete Kit | 夹爪完整套件 |
| Full Kit | 机械臂本体 + 夹爪完整套件 |
| Pre-assembled Robotic Arm | 完全组装并测试的成品 |
有两个采购脚注比看上去更重要。套件不含电源适配器与装配用 C 型夹,且 Seeed 商店的配套电源链接曾下架,wiki 指引开发者在商店搜索 24V 4.5A XT30 寻找替代;DM BOM 自己的参考是明纬 LRS-350-24,¥118.75。另外 ¥350 / ¥1,500 的制造均价只是局部制造成本:电机、线束、电源、轴承与工时都在其外,这正是图 4 让缺口显形的方式。
复刻之前:社区已经踩过的四个坑
1. 开源文件不是出货实物。复刻者建议等官方软件与周边齐全后再做完整复刻;Seeed 也明确声明了差异(镭雕防呆、金属替换打印件、公差重调、定制编织线束)。要为文档滞后留预算。
2. 按部件核对许可证。硬件与软件许可不同、分发义务不同,且项目在 2026 年 5 月之前是非商业的;旧 fork 与镜像可能仍写着 CC BY-SA-NC。以当前 LICENSE 文件为准,不要信博客转述。
3. 不要用虚拟机跑控制栈。Seeed wiki 明确:已验证虚拟机性能不足以支撑 Demo 且存在配置问题,建议使用 Ubuntu 物理机。这是一条实时 CAN 总线驱动七颗执行器,虚拟化 USB 延迟恰恰是产生"吓人的臂行为"的失效模式。
4. 遵守螺丝纪律。套件含 300 余颗外观相近的螺丝与结构件;官方强烈建议使用电动螺丝刀并将扭力设为 3-6 kgf·cm,避免滑丝报废部件。凭手感拧紧的复刻者报告的报废件,正是这个扭力数字要防止的东西。
资源指路
| 资源 | URL | 内容 |
|---|---|---|
| GitHub 主仓库 | github.com/Seeed-Projects/reBot-DevArm | 代码、CAD、BOM、文档、社区画廊 |
| Gitee 镜像 | gitee.com/seeed-projects/reBot-DevArm | 国内克隆下载更快 |
| Seeed Wiki 机器人中文总入口 | wiki.seeedstudio.com/cn/robotics_page/ | 全部中文教程聚合页 |
| DM 硬件说明(STEP + BOM) | hardware/reBot_B601_DM/readme_zh.md | 螺丝级 BOM,含价格与链接 |
| RS 硬件说明 | hardware/reBot_B601_RS/README.md | RobStride 版本 BOM 与部件 |
| LeRobot 教程(中 / 英) | 中文 / 英文 | LeRobot 内采集、训练、部署全流程 |
| GR00T N1.7 微调 + Jetson Thor 部署 | wiki 教程 | B601-DM 上微调、Thor 上部署 |
| NVIDIA Isaac Sim 集成官方博客 | seeedstudio.com,2026-07-08 | Isaac Teleop + GR00T N1.7 + LeRobot 全栈,含倡导者验证记录 |
| Sim-to-Real VLA 课程(WRC 2026) | seeedstudio.com,2026-08-19 | 演示采集、Isaac Sim 增强、GR00T 后训练、Jetson 部署 |
| 视觉抓取 Demo 仓库 | reBot-DevArm-Grasp | YOLO/OBB + RGB-D 抓取示例 |
| 组装视频(58 分钟完整版) | B 站镜像 BV1zPdzBEE1R | 从零件到整机的完整搭建 |
| 电机 ID 写入与零点校准 | B 站镜像 BV1H2drBtENA | 首次使用必做的校准步骤 |
评价
reBot-DevArm 的价值在于两样很少共存的东西的结合:硬件开放深度(STEP + STL + URDF + 螺丝级带价 BOM + 热测试数据,且全部随实物版本化)与生态集成广度(LeRobot、GR00T N1.7、Isaac Sim/Teleop、ROS 1/2、MoveIt、Pinocchio、Motorbridge、MuJoCo、感知与语音 demo)。单独看哪一半都不稀奇:有 SDK 的臂很多,有 CAD 的仓库也很多。真正让它成为"桌面预算下可信的具身智能算法验证平台"的是两者的结合;而公开的热测试数据让这份可信是诚实的——你在购买之前就知道这是一台 1.5 kg、70% 臂展以内、按占空比使用、无抱闸的研究臂,也知道要把它变成别的东西需要动哪一类部件。
对已经接触过宇树、天工等平台的开发者,reBot-DevArm 提供同一条从数据采集到策略部署的 sim-to-real 闭环,入门成本低两个数量级,且每一步都有官方与社区文档支撑。如果目标是在一台可完整复现、生态成熟、社区活跃的桌面平台上验证具身智能算法,它是 2026 年少数值得认真评估的选择之一。
来源
| 来源 | 类型 | 用于 |
|---|---|---|
| 微信公众号"铁卫士"原文 | 本页改编的中文原文 | 叙事结构、套件表、社区踩坑、资源清单 |
| Seeed-Projects/reBot-DevArm(README、许可章节、路线图、社区) | 主仓库,2026-09-20 状态 | star/fork、许可矩阵与迁移日期、生态表、致谢项目、套件档位、OSHWA 标识 |
| B601-DM 硬件说明 / B601-RS 说明 | 带价 BOM 文档 | 全部 BOM 行项、重算总额(¥5,664.76 / $1,466.98)、电机占比、v1.0/v1.1 变更、打印/CNC 均价、出货差异声明 |
| Performance_Testing.md | 官方热测试报告(DM,达妙 V4) | 动态/静态测试表、推荐工作边界、12 Nm 曲线 |
| 仓库 Git 树(419 个 blob,2026-09-20 抓取) | 公开清单 | 文件计数:96 STEP、10 STP、92 STL、171 PNG、25 MD、2 URDF |
本页为独立技术整理,供学习与开源技术交流使用,非 Seeed Studio 官方出品,不代表官方立场。仓库状态、价格与链接随时间变化,以官方仓库与 wiki 为准。本页不作任何购买引导,套件价格仅作为已公开事实引用。
原文来源:铁卫士 (WeChat)https://mp.weixin.qq.com/s/tJhWWmA5hb8kdwjV34m0yA