MLM:学习带臂四足机器人的多任务移动操作全身控制
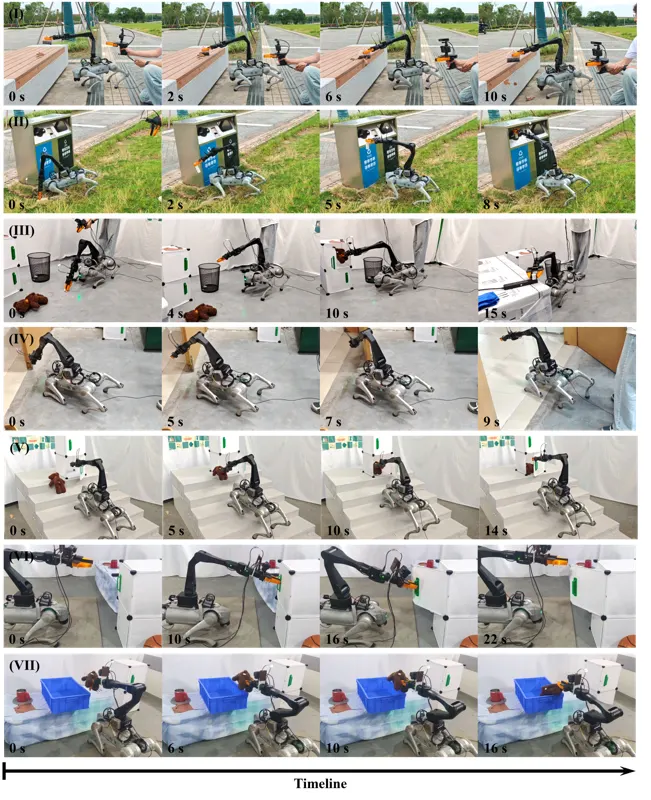
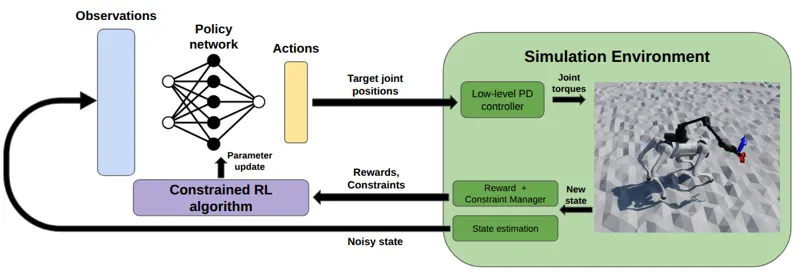
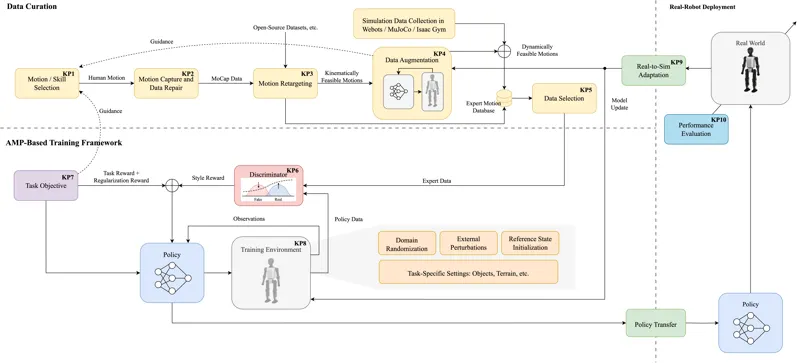
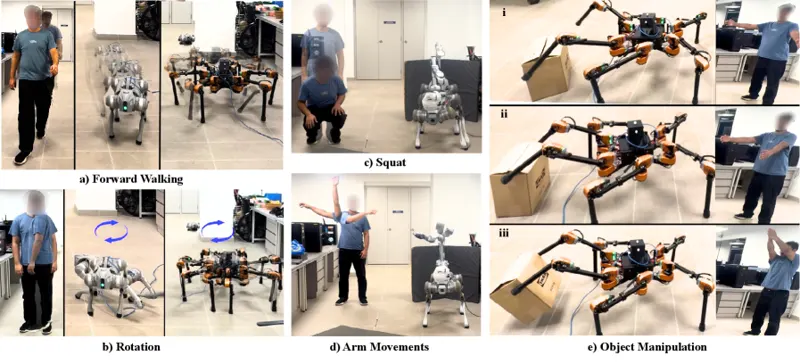
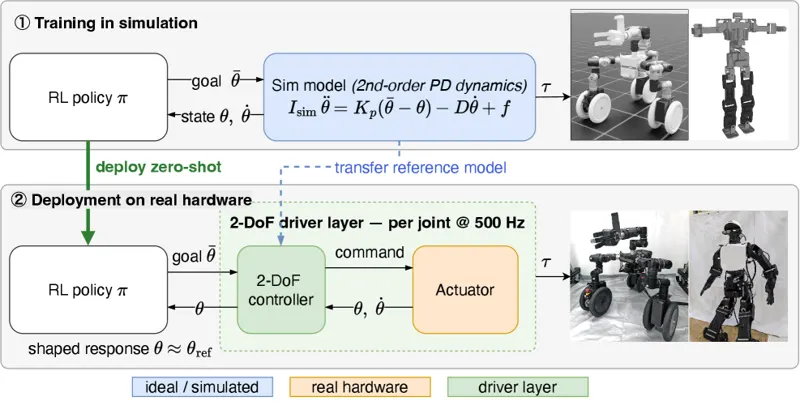
带臂四足机器人的全身移动操作仍是一个具有挑战性的问题,特别是在实现多任务控制方面。为此,我们提出 MLM,一个由真实世界和仿真数据共同驱动的强化学习框架。它使配备六自由度机械臂的四足机器人能够自主或在人类遥操作下执行全身移动操作的多项任务。为解决移动操作学习过程中多任务平衡的问题,我们引入了具有自适应、基于课程采样机制的轨迹库。该方法使策略能够有效利用真实世界采集的轨迹来学习多任务移动操作。为应对仅有历史观测的部署场景,并提升策略在不同空间范围任务中的执行性能,我们提出了轨迹-速度预测策略网络,可预测不可观测的未来轨迹和速度。通过利用大量仿真数据和基于课程的奖励,我们的控制器在仿真中实现了全身行为并零样本迁移到真实世界部署。仿真中的消融实验验证了方法的必要性和有效性,而在配备 Airbot 机械臂的 Go2 机器人上的真实实验展示了策略在多任务执行中的良好性能。
强化学习移动操作四足机器人Xin Liu, Bida Ma, Chenkun Qi·2025年8月14日