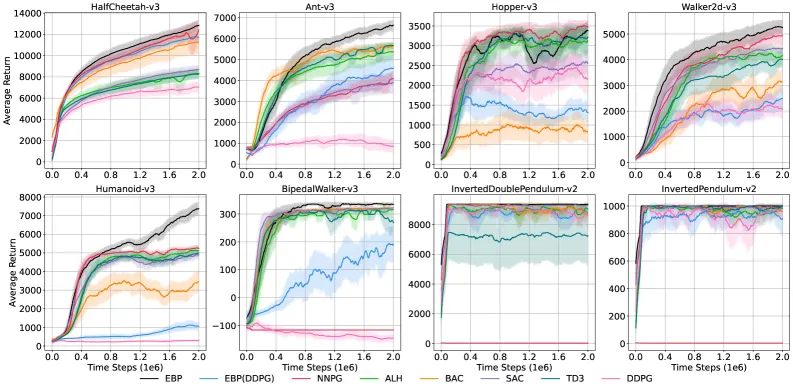
针对行为先验强化学习依赖静态离线数据集的局限,提出专家行为先验(EBP)算法,用Q引导的条件变分自编码器直接从在线replay buffer生成高价值动作先验,结合专家策略引导与策略梯度校正,在机器人控制与工业控制基准上显著提升样本效率与收敛稳定性。
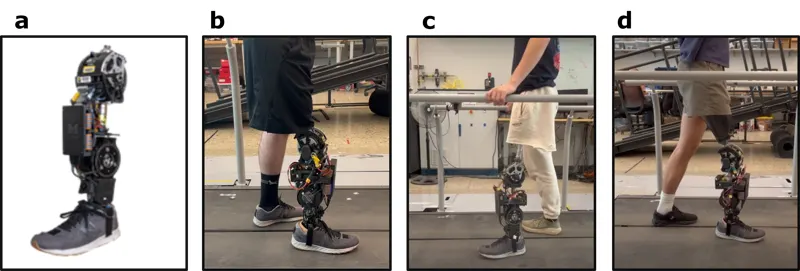
针对动力假肢阻抗控制器个性化挑战,提出回放约束的仿真框架,在低维参数空间外探索,降低人工调参与时间成本,实现步态生物力学个性化的高效优化。
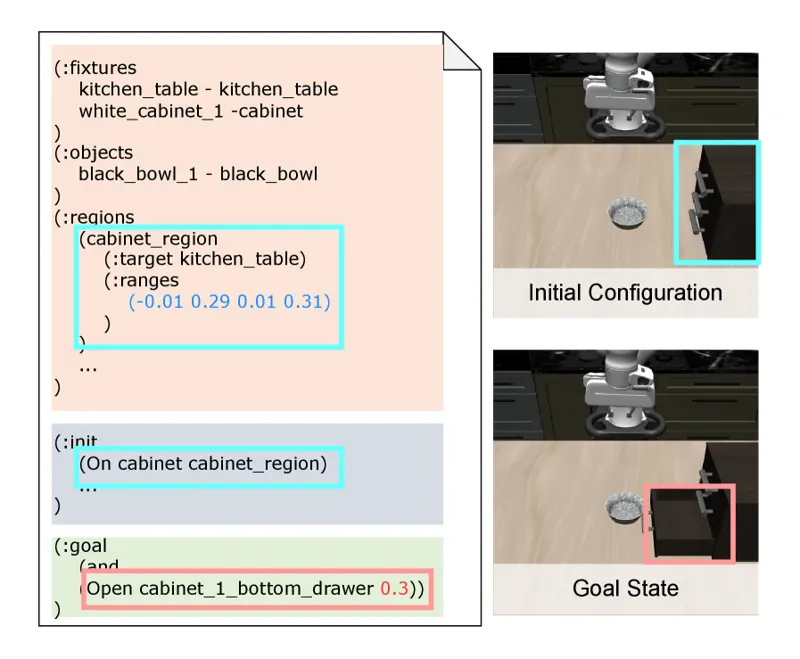
针对长时程操作任务中强化学习稀疏奖励与长时程难题,提出LLM增强的自动课程学习(LEACL),利用大语言模型渐进式生成由易到难的任务序列,提升agent样本效率与最终性能。
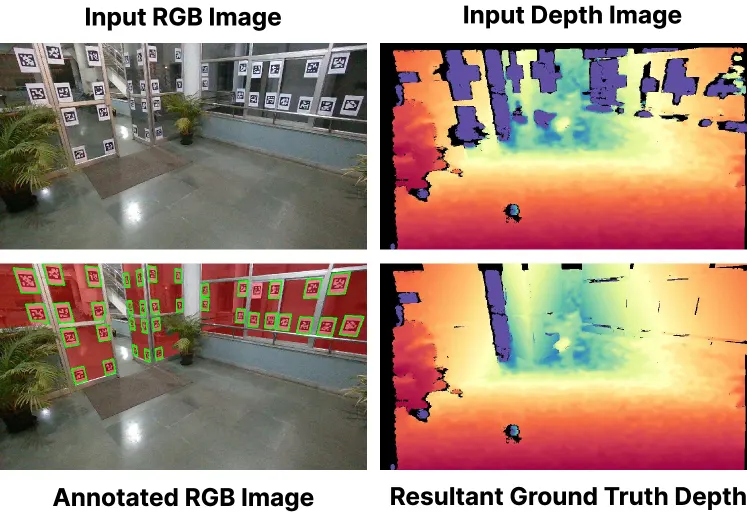
针对透明表面深度传感失效导致3D地图损坏与导航隐患,提出基于扩散先验的单目深度估计与玻璃分割联合方法,无需专用硬件即可检测玻璃,提升移动机器人导航安全性。
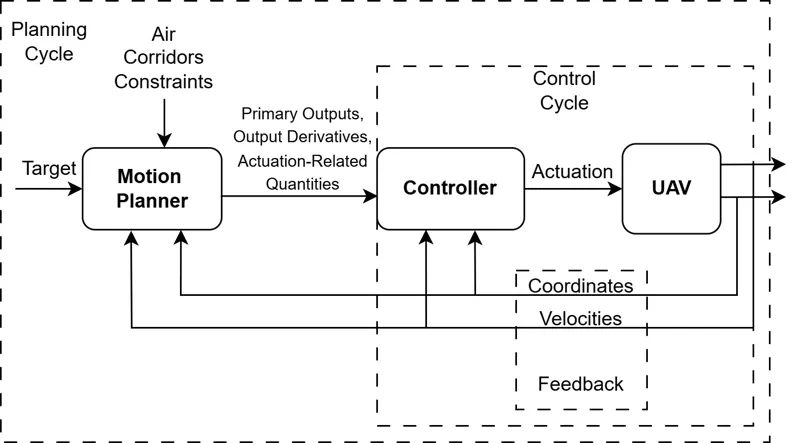
提出基于混合整数跟踪模型预测控制的无人机在非凸城市空中走廊中的运动规划框架,在单个优化问题中保证走廊可行性与动力学一致性,适用于城市低空无人机导航。
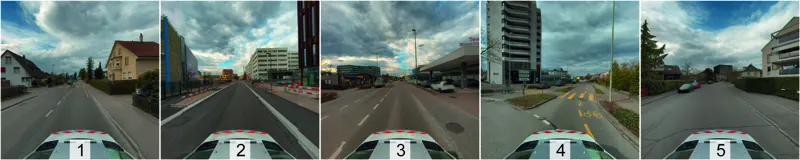
研究视觉定位作为GNSS补充定位模态的精度潜力,利用高端街景影像提升位姿估计精度,服务于自动驾驶、测量、机器人与混合现实应用。
提出可行性感知的机器人运动优化方法,在运动规划中显式建模可行性约束,提升机器人运动的鲁棒性与可执行性。
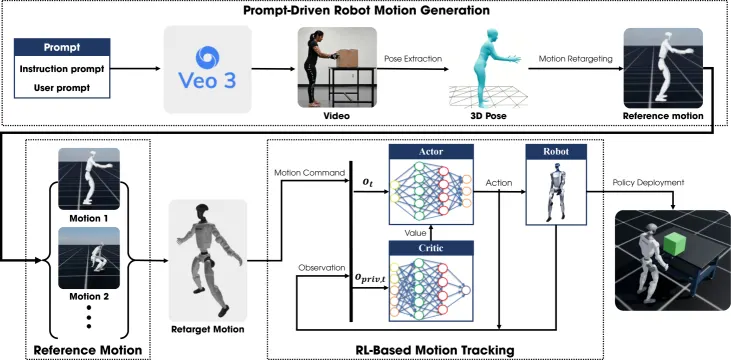
提出通过合成视频场景学习多样化人形机器人任务的方法,无需真实世界数据,降低人形机器人技能学习的数据采集成本。
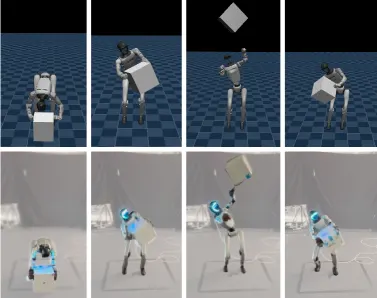
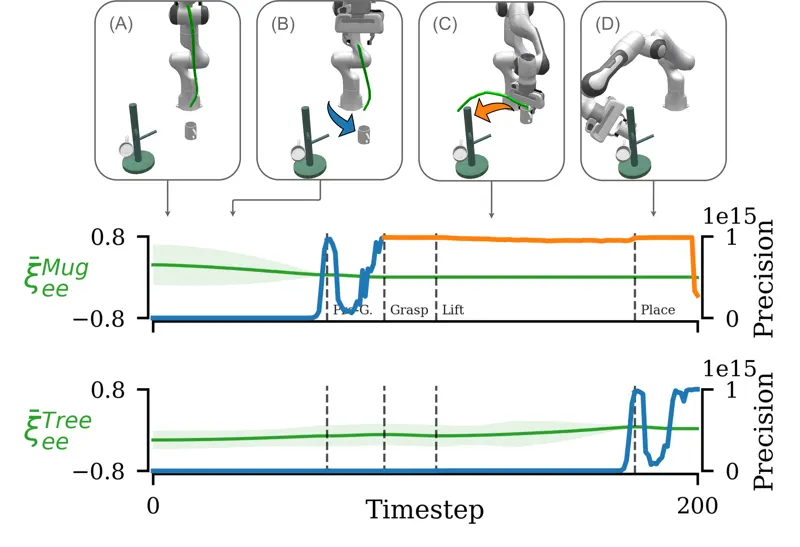
提出动态环境中双臂操作的多Agent协作框架,通过一只手辅助另一只手实现样本高效协作,提升动态场景下双臂操作的鲁棒性。
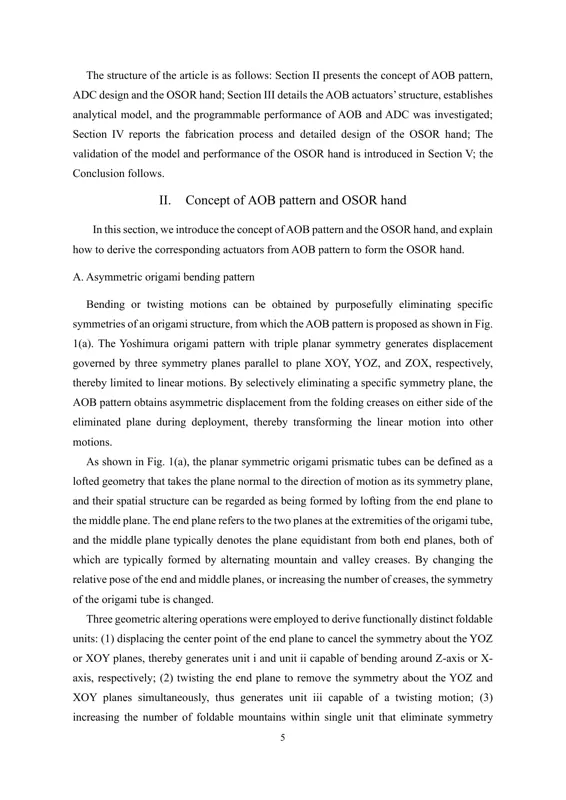
设计一种非对称折纸弯曲结构与双腔驱动的一体化灵巧手,结合折纸机构与气动驱动,实现轻量化与高自由度手部操作。
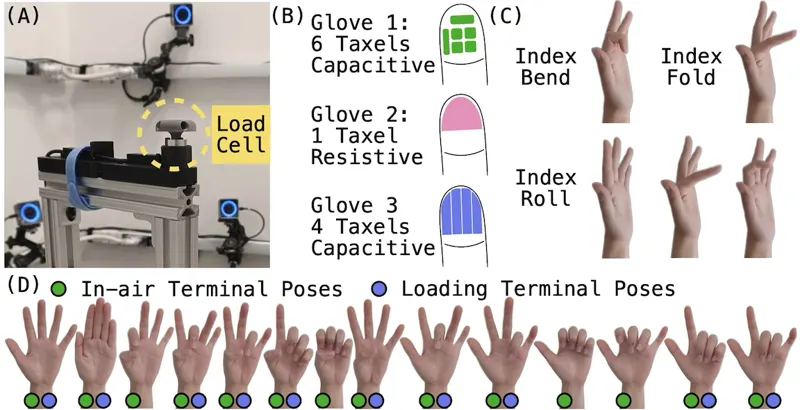
针对触觉手套中姿态相关伪影问题,提出姿态感知建模方法,降低佩戴姿态对触觉传感信号的干扰,提升触觉手套数据质量。
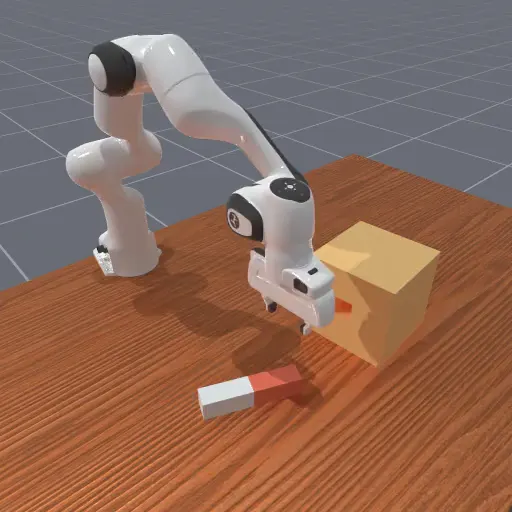
研究高精度机器人操作任务的数据缩放律,揭示精度要求提升带来的数据需求增长规律,为高精度操作策略训练提供数据规模指导。