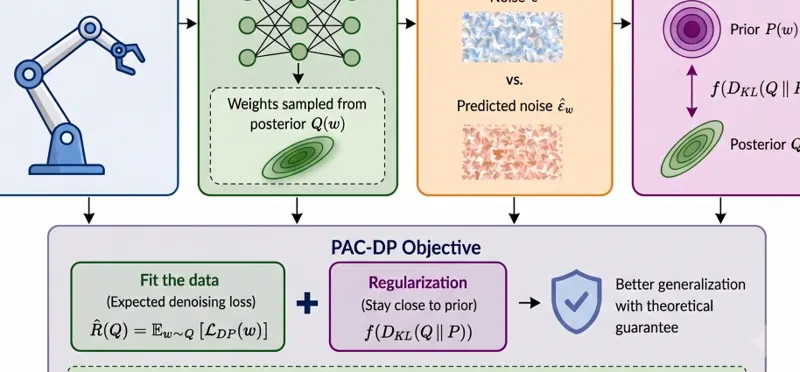
提出PAC贝叶斯扩散策略学习框架,将PAC贝叶斯理论与扩散策略结合,为机器人操作策略学习提供理论保证与泛化能力。
提出NEO方法,一次NeRF建模后支持多次物体编辑,服务于连续物体操作任务的表征与编辑,降低重复建模成本。
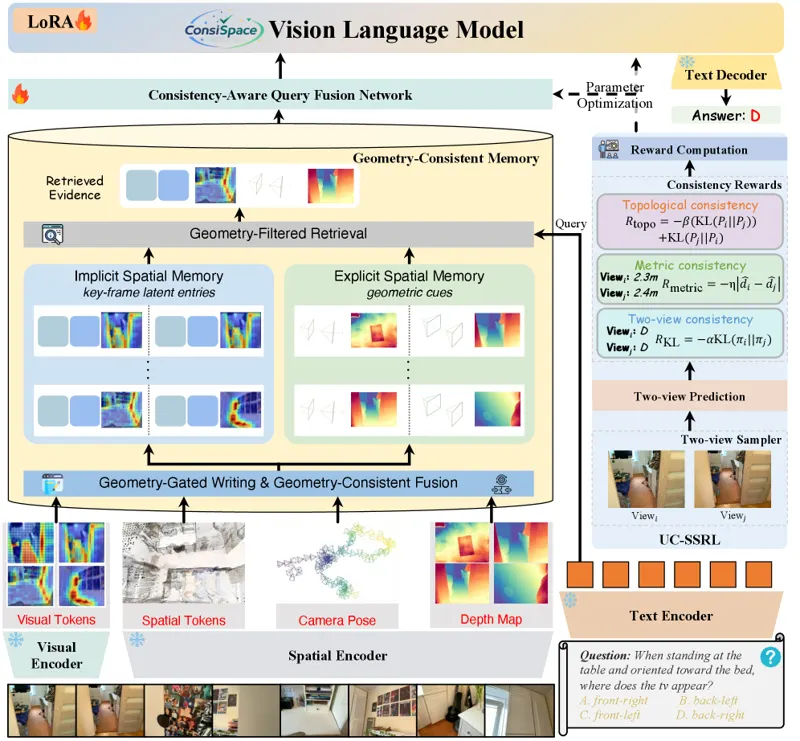
针对视频空间推理任务,提出ConsiSpace方法显式学习几何一致性,提升视频空间推理的准确性与鲁棒性。
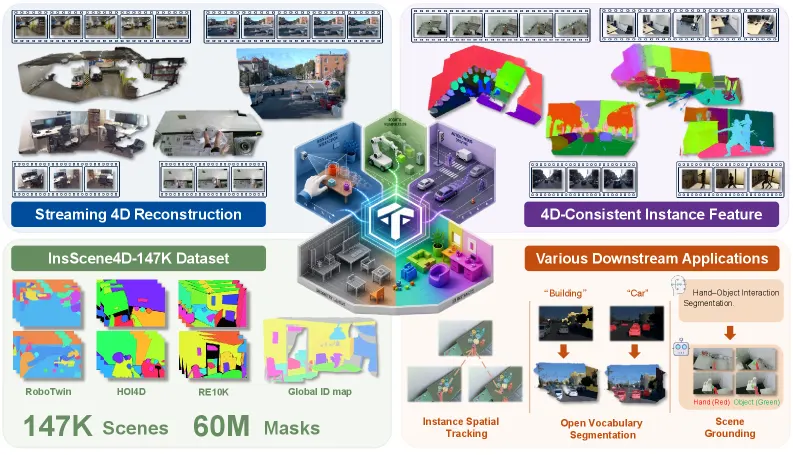
提出IGGT4D流式4D实例锚定几何Transformer,在动态4D场景中实现实例级几何理解,服务于4D场景重建与机器人感知。
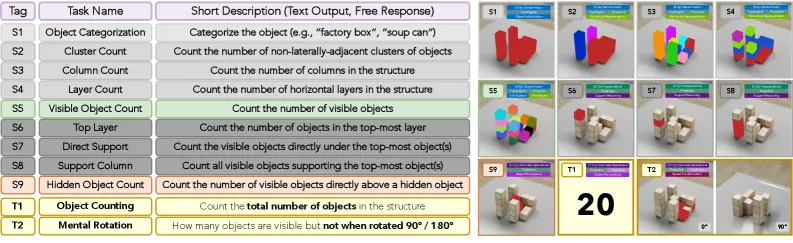
提出Spatial-IQ分层能力测试框架,系统解构多模态模型的空间智能,通过不同层级能力测试评估空间认知。
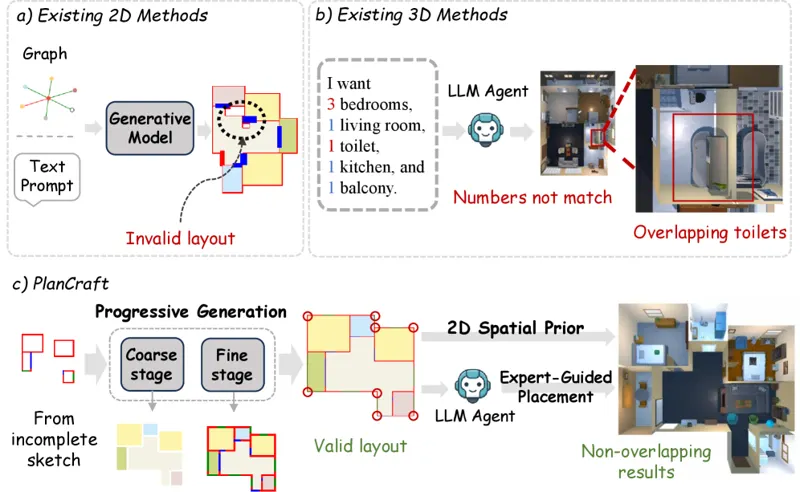
提出PlanCraft方法,以建筑师工作流为灵感,通过草图、细化、布置三步实现渐进式3D住宅场景生成,服务于空间智能与3D内容生成。
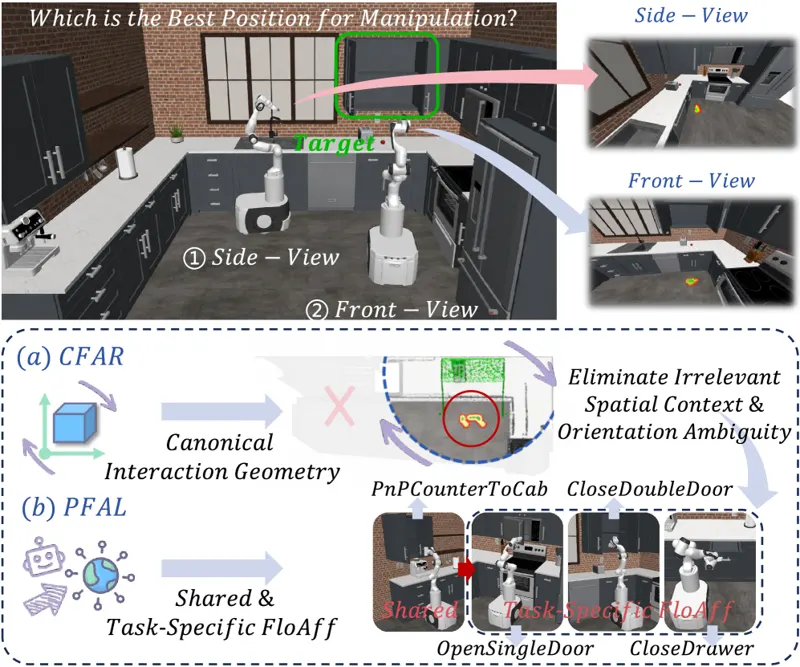
提出FloAff-Kitchen方法,通过规范与渐进楼层可供性学习桥接导航与操作,提升厨房等室内场景下移动操作的连贯性。
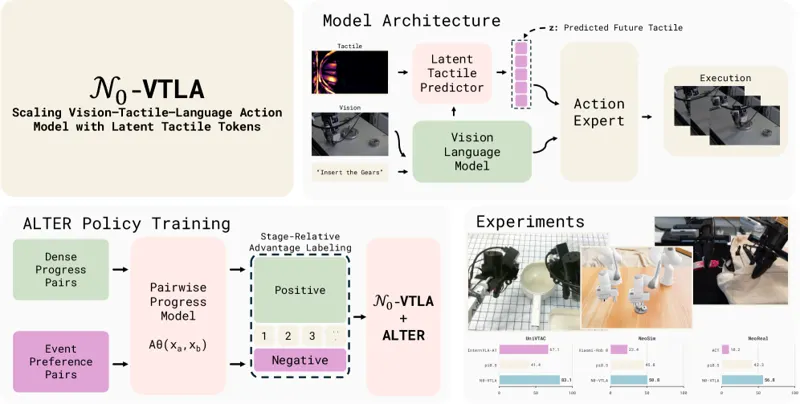
提出N0-VTLA,通过潜在触觉token扩展视觉-触觉-语言-动作模型,在视触觉多模态VLA上实现大规模训练与contact-rich任务能力。
提出通过可行动作映射桥接强化学习与最优控制的方法,在RL探索与最优控制约束间建立映射,提升机器人控制的稳定性与可解释性。
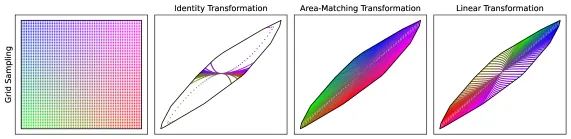
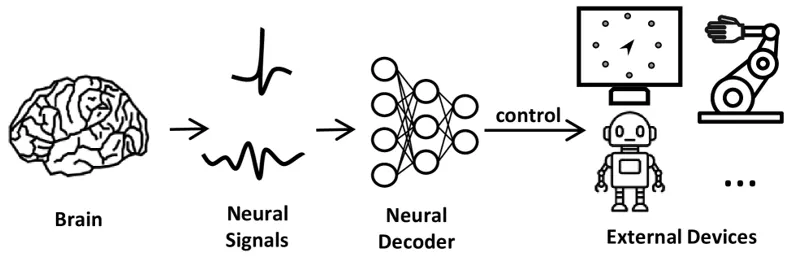
提出自监督一致性增强的解耦学习方法,用于神经解码,提升脑机接口等场景下神经信号解码的鲁棒性与泛化。
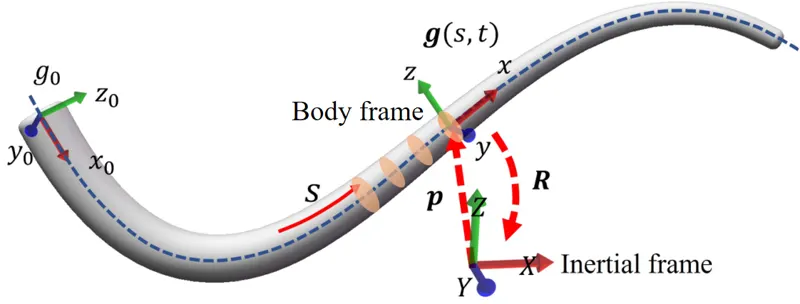
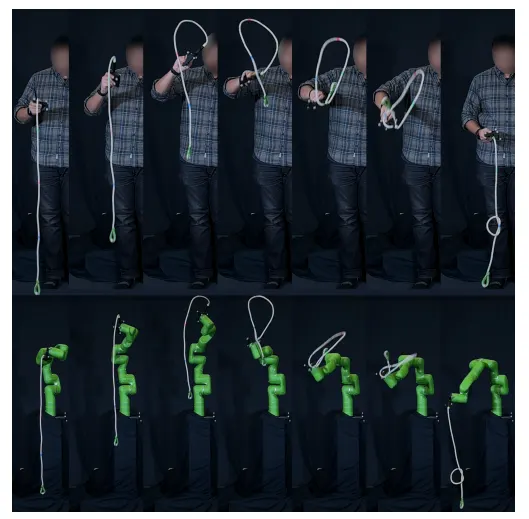
提出绳驱机器人的移动时域估计与非线性模型预测控制方法,处理绳驱系统的柔性与时变特性,提升轨迹跟踪精度。
将重正化思想引入机器人学,从无穷维到有限维分析有效参数与真实行为的关系,为机器人动力学建模提供理论框架。