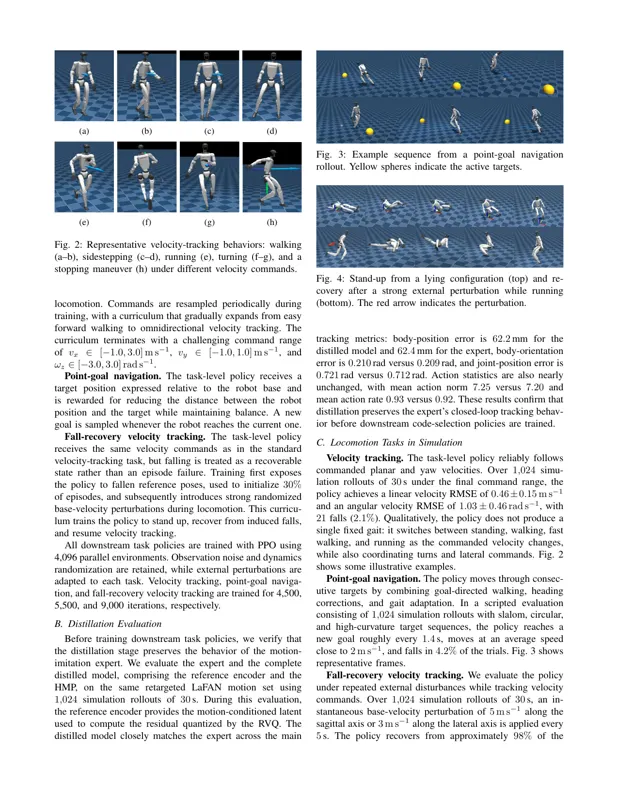
从运动模仿中学习可复用的混合运动先验,让 RL 策略能跨步态任务迁移而非每次从零训练,提升人形运动控制的样本效率和泛化能力。
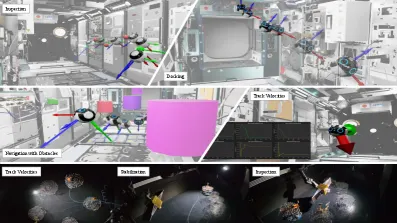
提出基于超网络的自适应多任务制导、导航与控制学习方法,在多任务间共享与特化策略,提升无人机/机器人多任务GNC的效率。
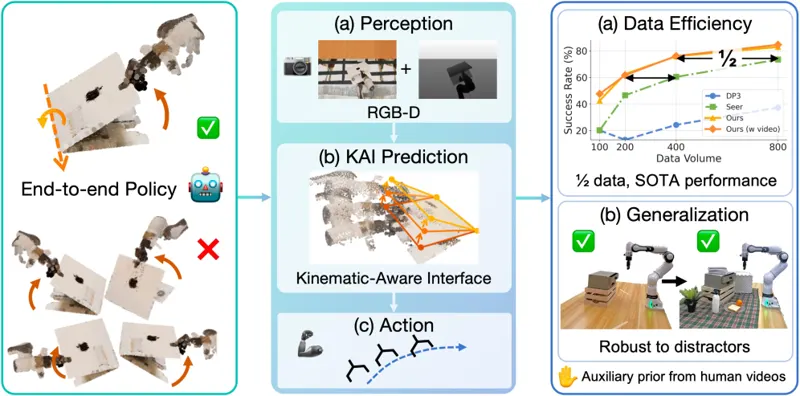
提出KAI运动学感知接口,通过运动学先验提升铰接物体操作的数据效率,降低机器人操作策略的样本需求。
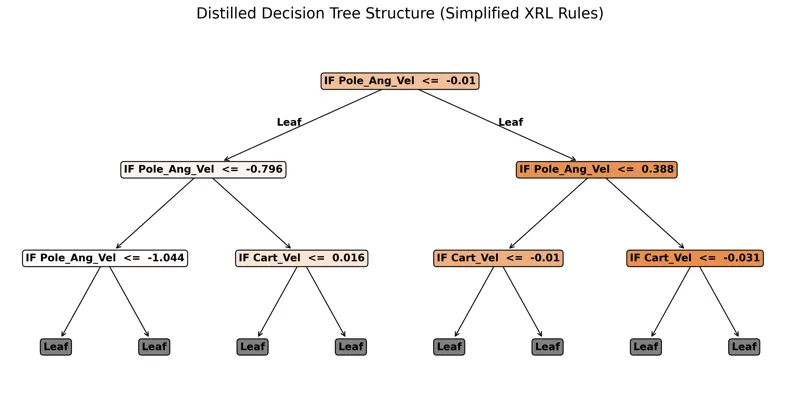
提出物理感知策略蒸馏方法,将物理先验蒸馏进RL策略,提升强化学习的可解释性与鲁棒性,服务于机器人控制。
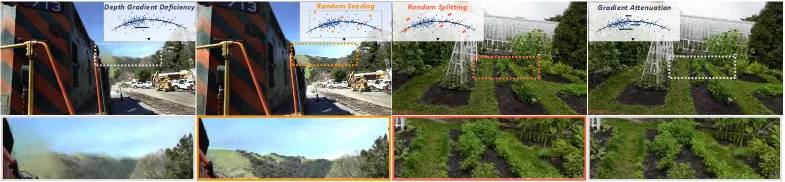
针对3D高斯泼溅中的模糊陷阱问题,提出探索策略逃离该陷阱,提升3DGS新视角合成的清晰度与质量。
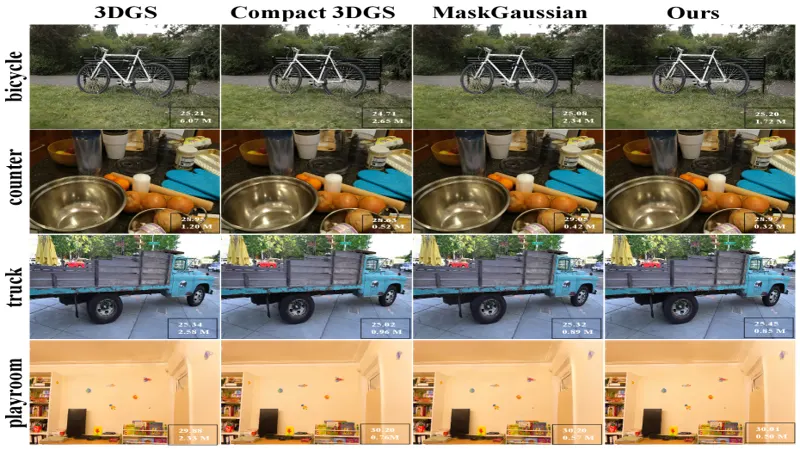
提出QIRF量子启发的非正交函数空间压缩方法,降低3D高斯泼溅的存储与计算开销,服务于3DGS高效渲染。
提出AniGS方法,桥接3D高斯泼溅渲染与扩散先验,实现3D场景动画生成,服务于3DGS动态场景建模。
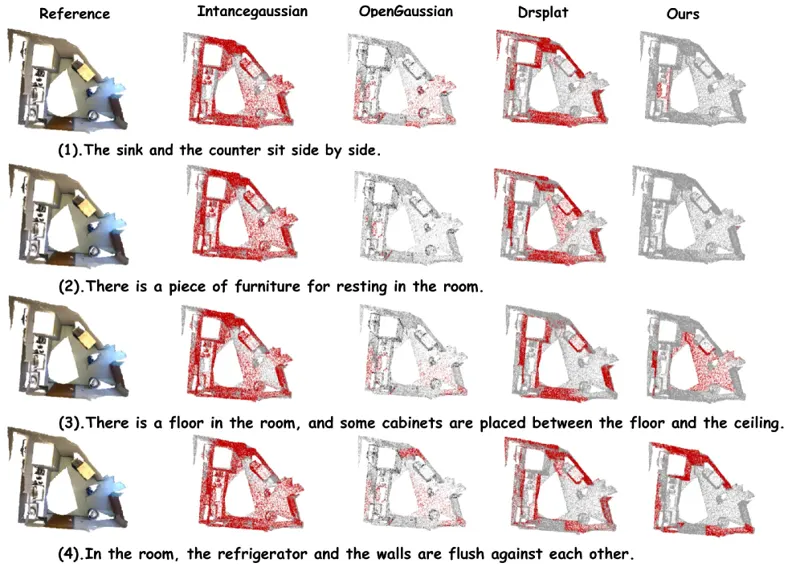
提出ZeroSplat,在3D高斯泼溅中实现泛化指代分割,结合语言指代与3DGS几何,服务于3D场景理解与机器人感知。
提出TOM-GS,通过静态高斯的时间不透明度调制实现可编辑视频表示,服务于3DGS视频编辑与动态场景建模。
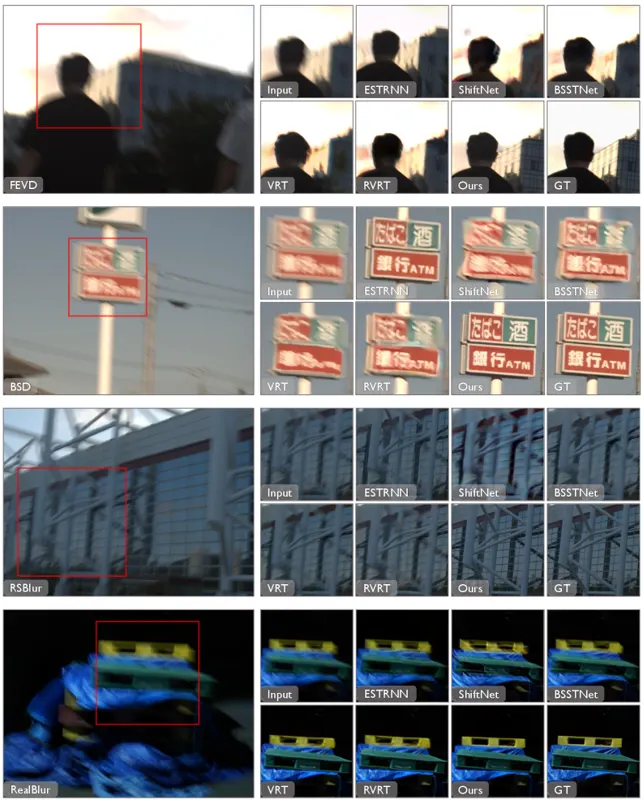
提出RealVDeblur,基于一步扩散实现泛化真实世界视频去模糊,服务于机器人视觉与3DGS场景的清晰化。
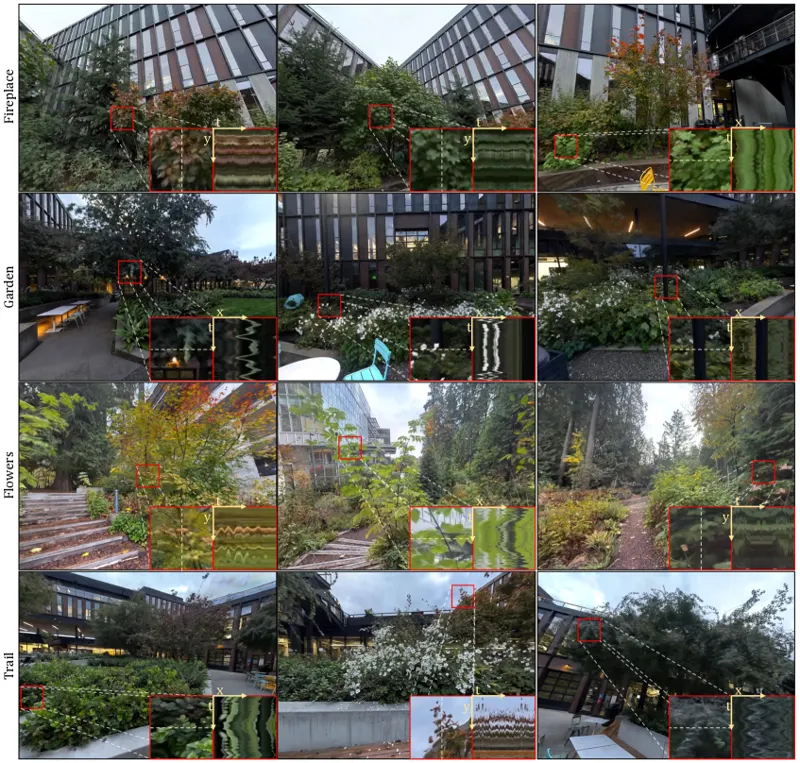
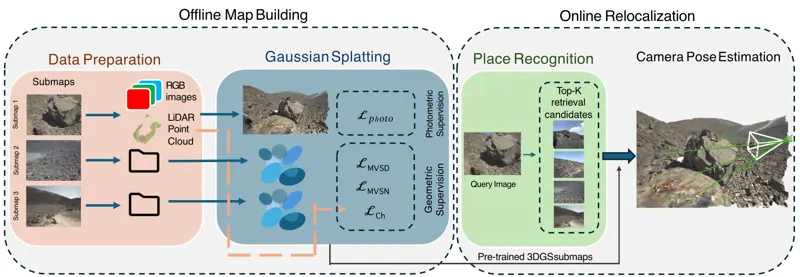
研究锯齿与低纹理环境下的稀疏视角视觉重定位,提出方法提升视觉定位鲁棒性,服务于机器人导航与3DGS初始化。
提出基于3D高斯显式参数扰动的无网格域随机化方法,降低sim-to-real差距,服务于机器人仿真训练。