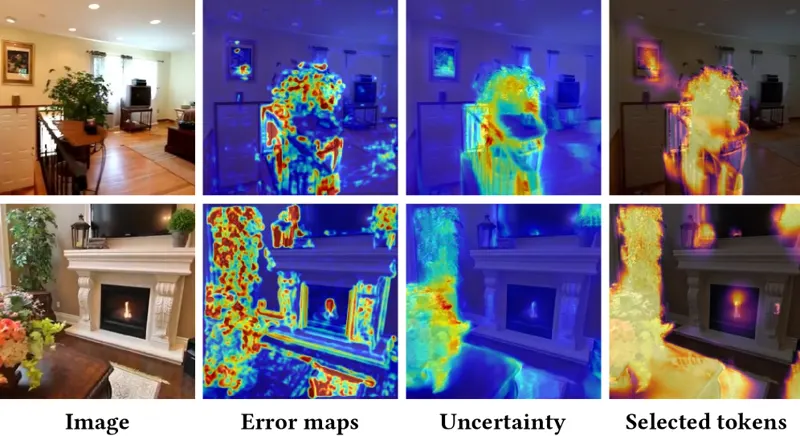
ATSplat提出紧凑的前馈3D高斯泼溅方法,通过自适应token扩展提升前馈3DGS的效率和质量。
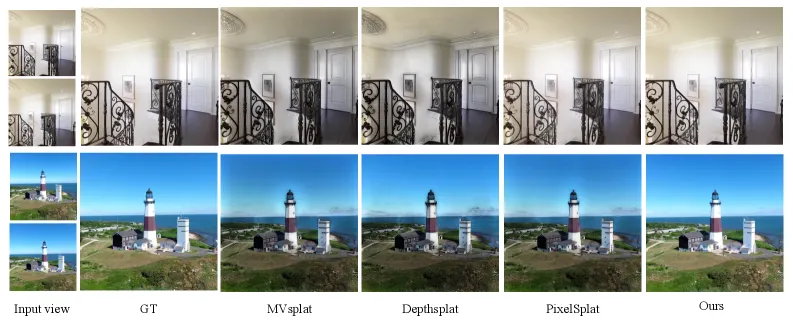
SubSplat提出亚像素高斯重参数化方法,实现高分辨率像素对齐的3D高斯泼溅,提升渲染分辨率和质量。
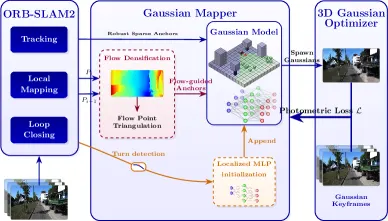
GLAM-SLAM提出实时大规模高斯SLAM方法,通过流密度化和空间分解实现高效的大场景高斯泼溅建图。
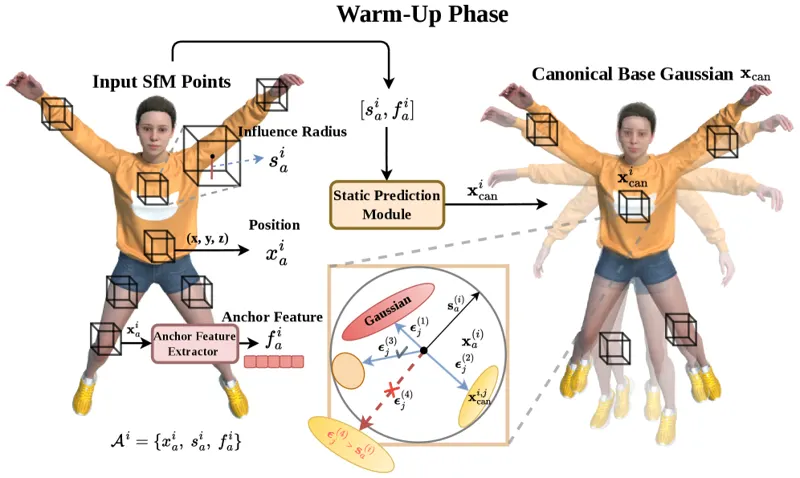
GrainGS提出梯度解耦的高斯泼溅方法,用于高效的动态场景新视角合成,分离静态和动态梯度提升质量。
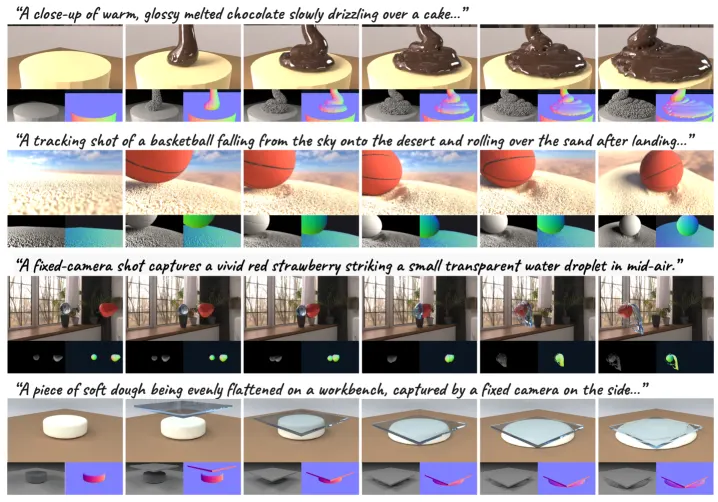
从自然语言描述创建动态且物理真实的4D世界既迷人又具挑战性。GS-Agent利用生成式仿真技术,结合3D高斯泼溅创建物理一致的4D动态世界。
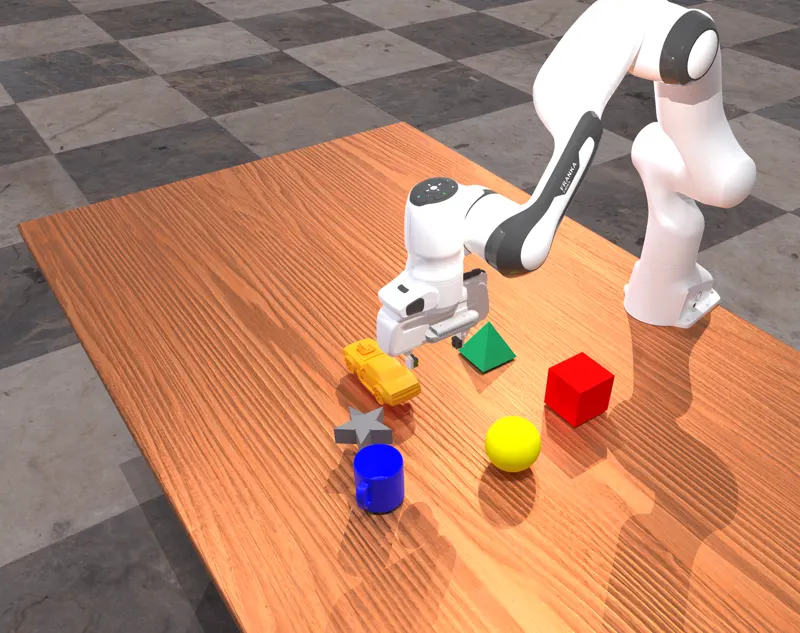
组合泛化对机器人执行多样指令至关重要。预训练策略已知会走捷径依赖显著线索而非语言基础。本文提出诊断框架定位组合泛化失败到个别指令因素,并通过偏置感知数据采集策略性扩展。
仿真与现实的差距仍是部署仿真训练机器人策略的根本挑战。World Translation通过反向动力学提取和无配对域翻译学习真实世界转移动力学,最小化sim-to-real差距。
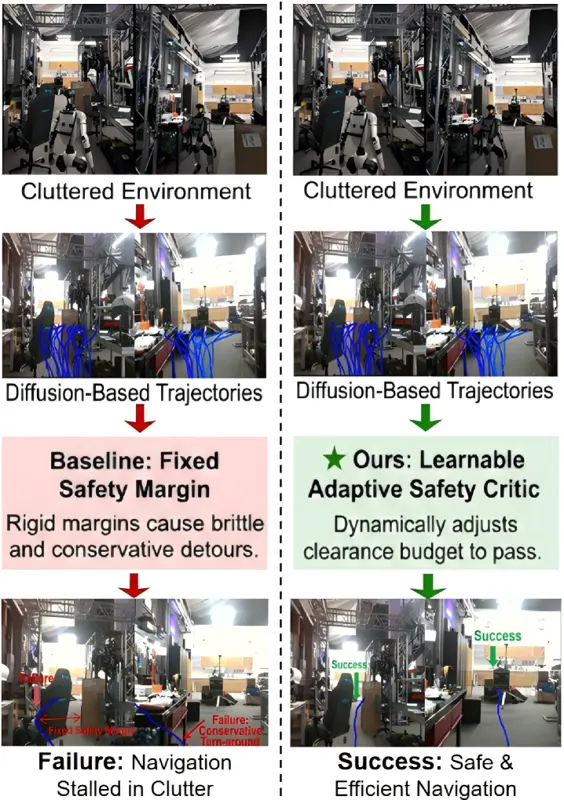
杂乱室内空间中的机器人往往不是因为无法生成无碰撞路径而失败,而是因为固定安全裕度校准不当。本文提出基于扩散规划的自适应安全裕度学习方法。
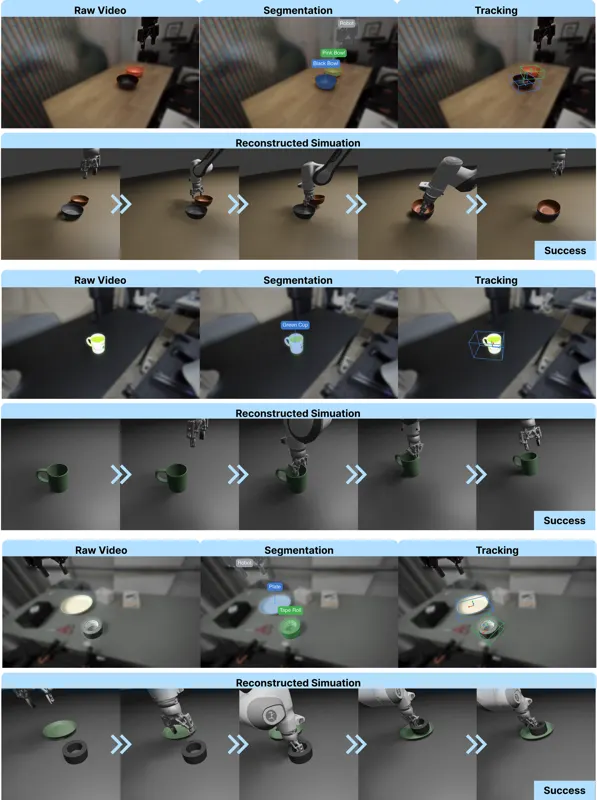
Agentic Real2Sim利用视觉语言智能体进行物理世界建模,将真实世界数据转化为仿真环境,弥合real-to-sim差距。
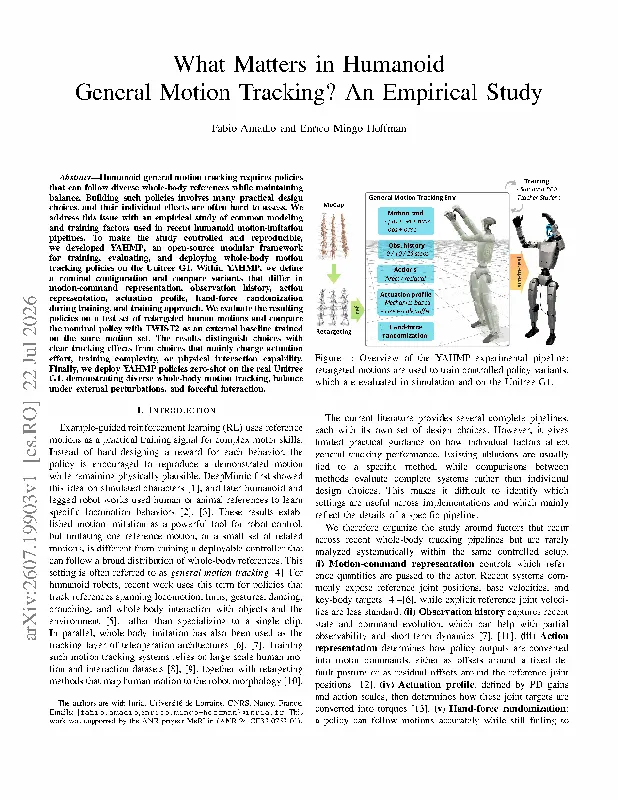
本文通过系统性实证研究揭示人形机器人通用运动跟踪中的关键因素,分析影响全身运动跟踪性能的设计选择。
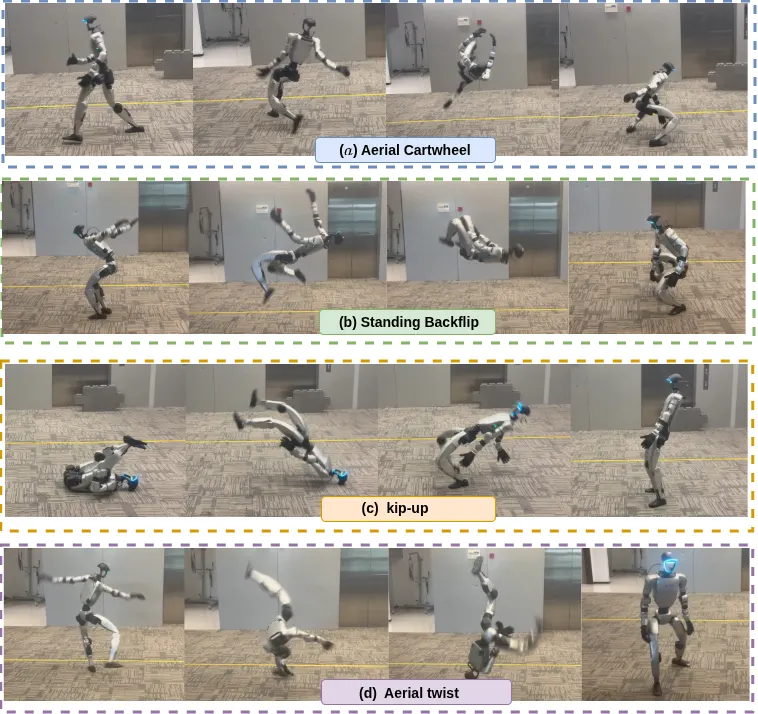
Extreme-RGMT提出持续学习方法用于人形机器人的高动态技能获取,实现对通用机器人控制的鲁棒泛化。
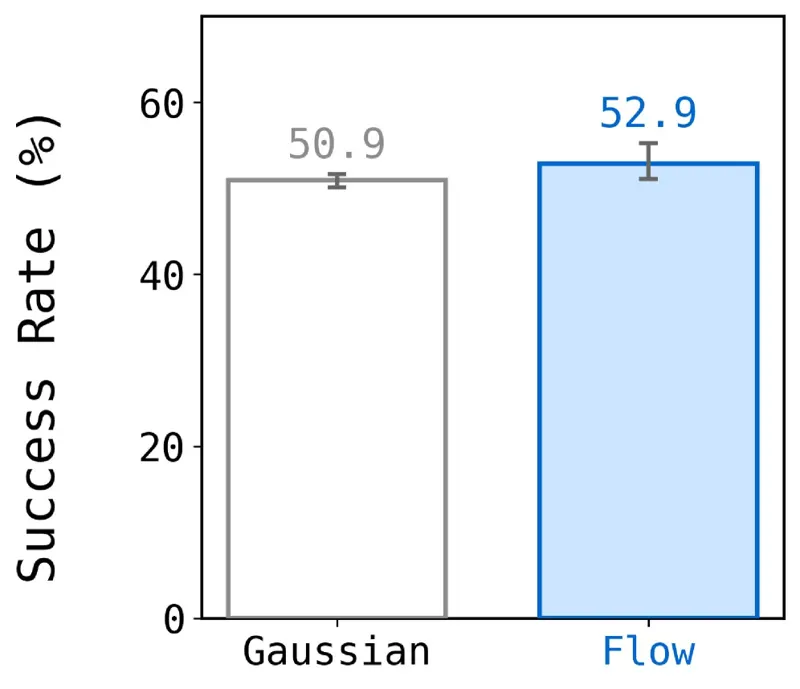
本文研究层次化动作分块在离线强化学习中的应用,通过将动作序列分组为层次化块结构,提升离线RL的效率和稳定性,面向人形机器人控制。