Spot移动操作:少样本模型驱动RL
视频加载中
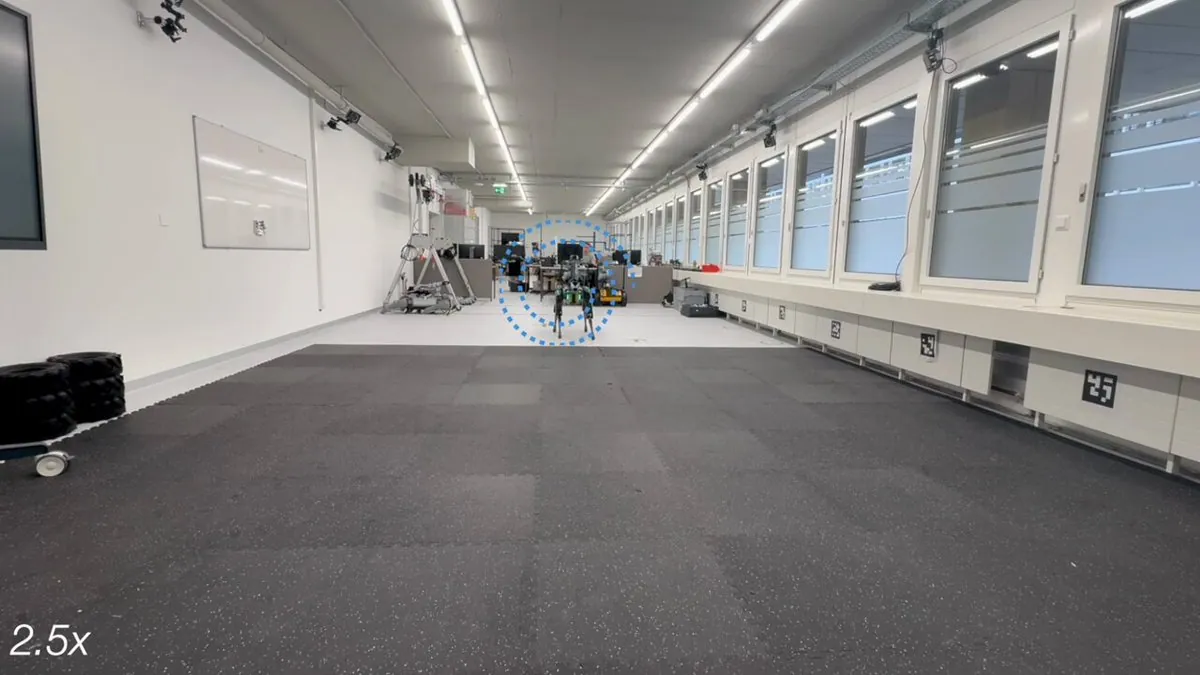
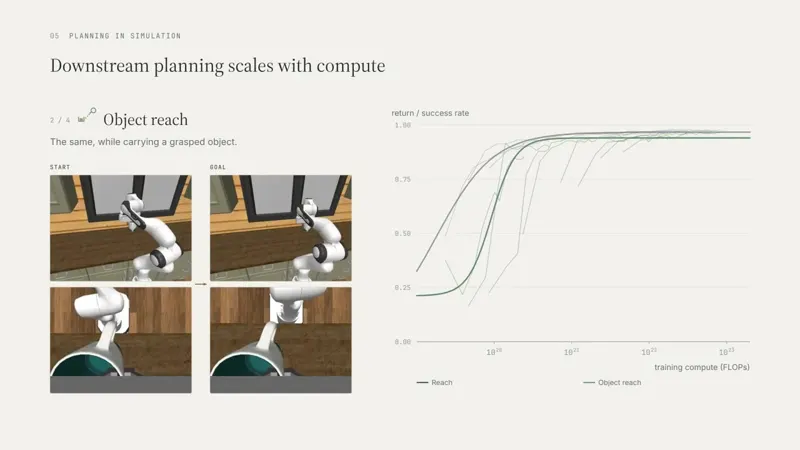
视频加载中用少量真实数据学习四足带臂平台的动力学模型,再以模型驱动强化学习在波士顿动力Spot上实现动态末端轨迹跟踪。
Category: research
Author: @breadli428
Date: 2025-10-31T00:00:00
Duration: 41.726s
用少量真实数据学习四足带臂平台的动力学模型,再以模型驱动强化学习在波士顿动力Spot上实现动态末端轨迹跟踪。
 0:48
 0:46
 1:31
 0:27
 0:26
 1:06
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。