ROBOTWORLD / THREEDREAM
ThreeDream
全球首个适配 Unreal 的浏览器物理-AI 内核
确定性 ECS + 固定步长仿真,渲染只是镜像;WebGPU 规模层叠在 three.js 自己的 GPUDevice 上,10 万粒子、2 万软体节点零回读;策略梯度学习器在页面里实时训练;Unreal 5.5 工程的 .umap 由本仓库的导入工具直读,关卡在浏览器里走起来。
100k
粒子 / 步 · WebGPU
20k
软体节点 / 步
bit-identical
wasm 与 TS 摘要
2,100+
无头单元测试
三件事,一个内核
高性能物理引擎
固定步长的确定性 ECS 是唯一事实源,渲染只读它的状态。三个后端同一套接口:纯 TypeScript 的 builtin 是规范实现;first-party Rust 编出的 wasm 与它逐位相同(IEEE-754 黄金摘要),Node 里快 2.6–4.9 倍;rapier 作为第三方交叉校验。WebGPU 规模层把粒子与软体搬上 compute,岛并查集 + first-fit 图着色让约束批无竞争。
具身智能训练支持
学习器是批化策略梯度 + GAE + 学出来的 critic,README 里明确刻意不选 PPO。DriveEnv 与 ReachEnv 两个任务,无头 npm run train 与页面里的实时训练跑同一段循环;射击页的 bots 由训练出的 pursuit 策略驱动:网络 8-64-64-2、4,866 个参数、189.5 KiB。
Unreal 游戏进浏览器
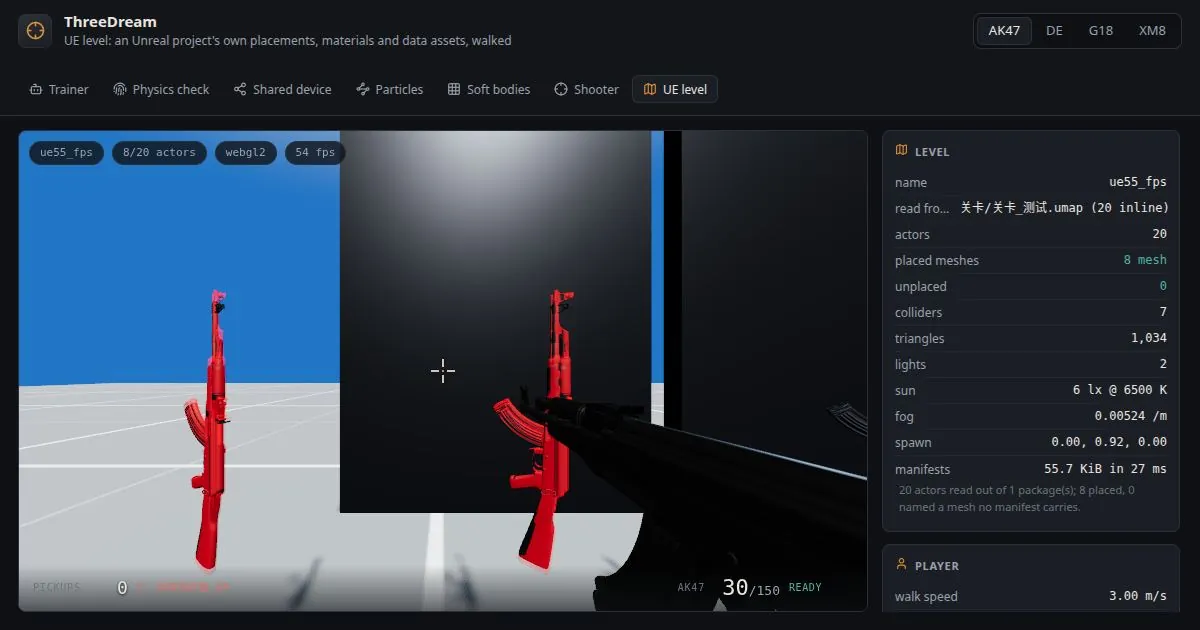
导入工具直读 UE 5.5 的 .umap / .uasset:包表、tagged 属性、Oodle 压缩块、网格描述、贴图与材质图,转出 glTF / PNG / 清单。ue-fps 页把关卡走起来,600 步脚本对局的摘要与裸 Node 里同一场的钉住值比对,CI 不过就不部署。
七个演示页,每页量一条结论
侧栏里的数字都从正在运行的引擎里读出来,而不是画个示意;截图是这些页面的真实抓取,线上由 main 上所有 CI 关卡通过后自动部署。
点击在页内加载线上演示(来自 GitHub Pages);指针锁定与全屏已放行。
新标签打开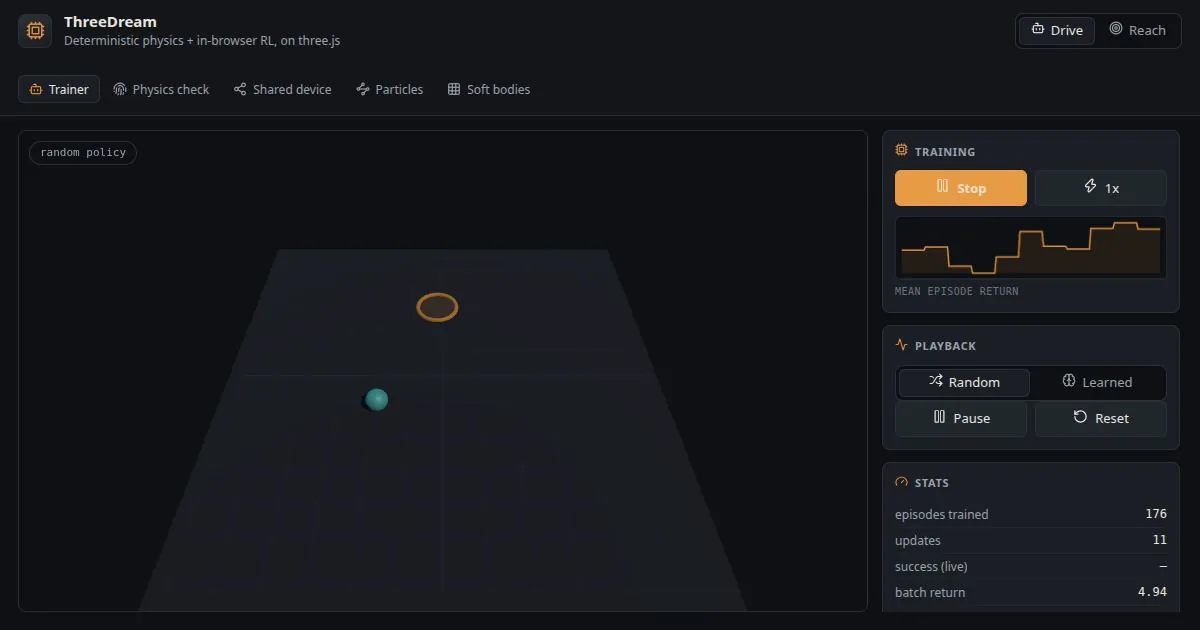
训练页
页内实时训练的策略梯度学习器,任务 DriveEnv 与 ReachEnv,训练曲线与回放同屏。
flowinginthewind700.github.io/threedream/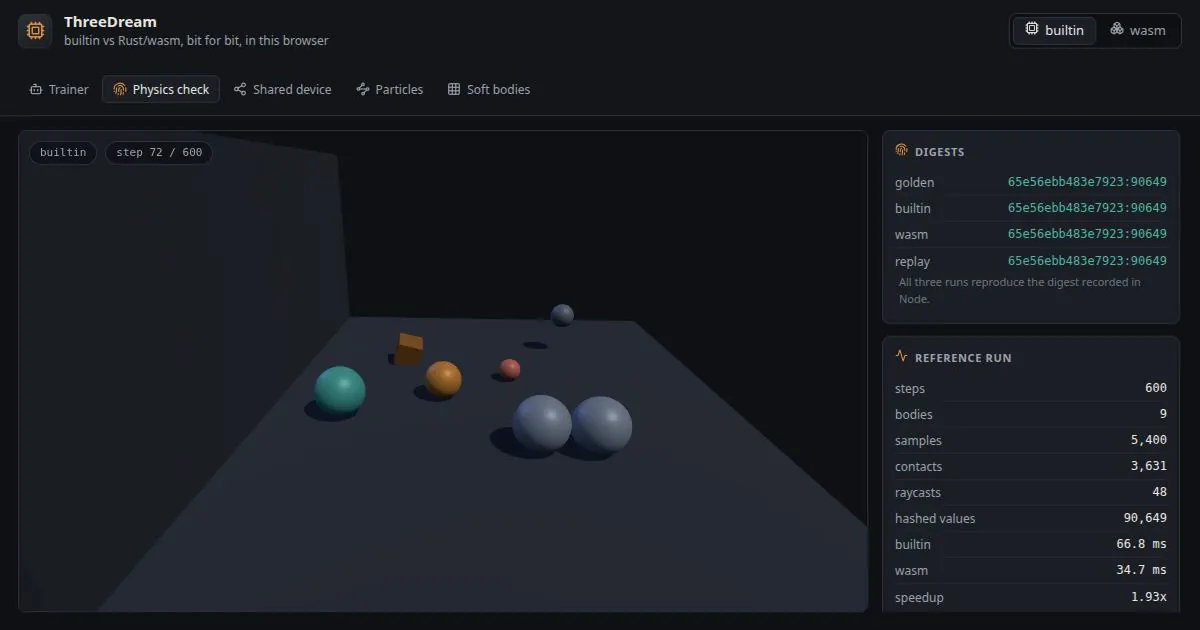
确定性检查
同一规范场景跑 builtin、wasm 与一次 wasm 回放,在你自己的浏览器里比对摘要。
flowinginthewind700.github.io/threedream/physics-check.html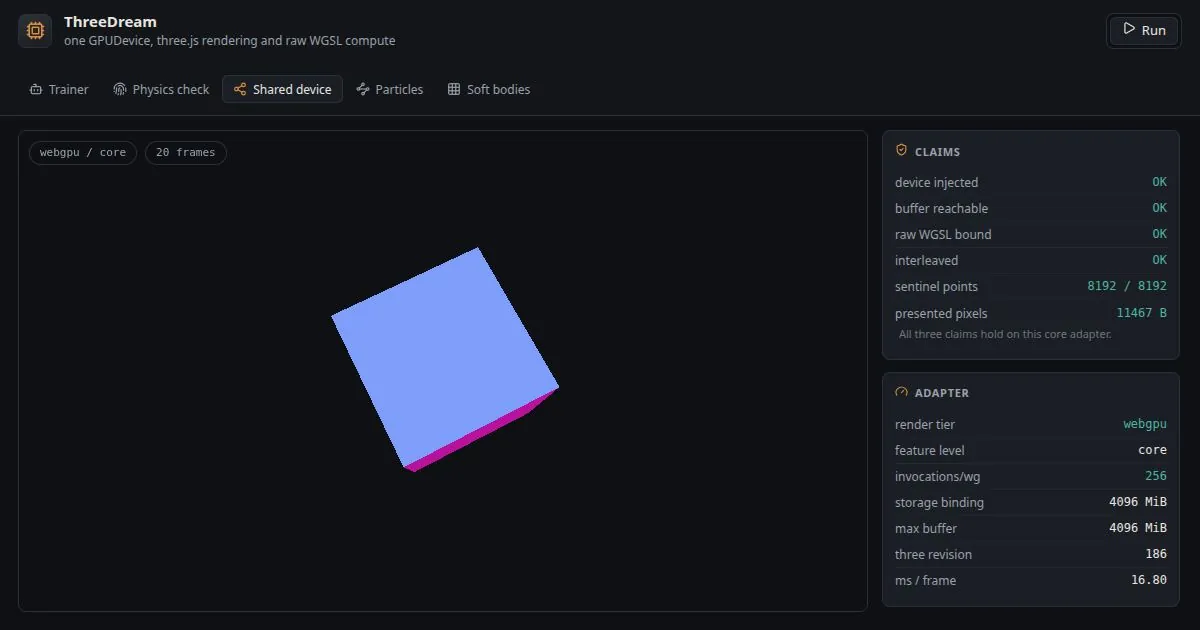
共享设备
同一个 GPUDevice 同时支撑 three.js 渲染与一条裸 WGSL compute;浏览器不给 adapter 时每条 claim 留在 not run,并呈现实际落到的那一档。
flowinginthewind700.github.io/threedream/shared-device.html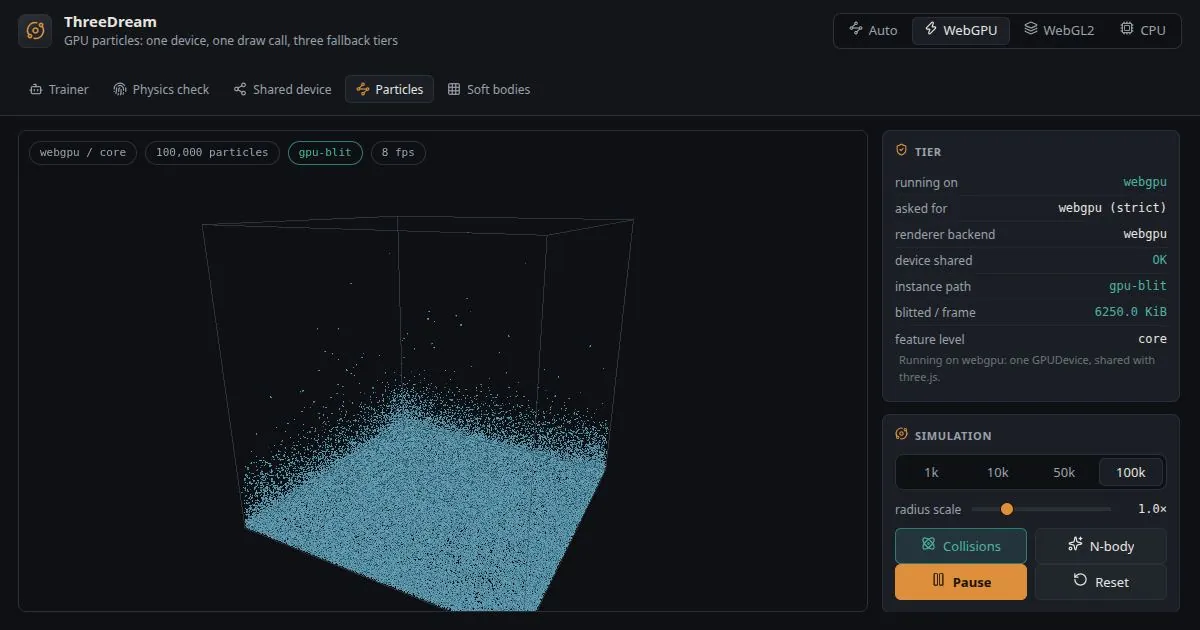
粒子
1k–100k 粒子:浏览器实际给了哪个档位、走 blit 还是 CPU 上传、draw call 数、哈希溢出数。
flowinginthewind700.github.io/threedream/particles.html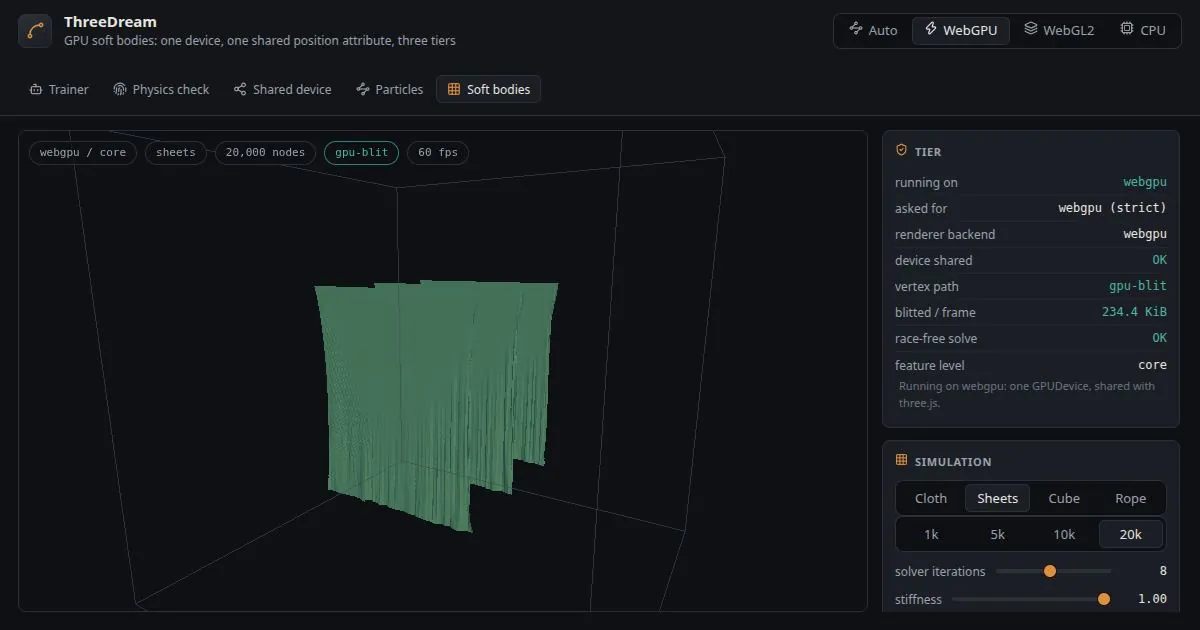
软体
布料 / 多片布 / 立方体 / 绳,最多 2 万节点:island 数、着色批次数、每步 dispatch 数、无竞争标志、最大拉伸。
flowinginthewind700.github.io/threedream/soft.html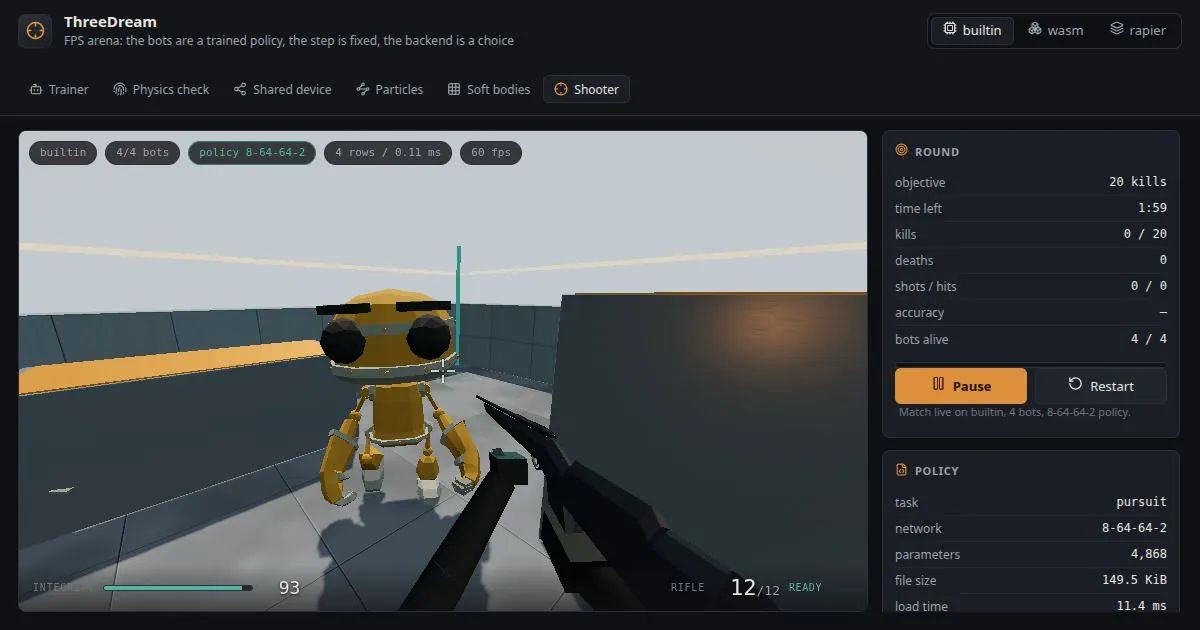
射击
一场第一人称对局:训练好的 pursuit 策略驱动 bots,对局进行中可切 builtin / wasm / rapier。
flowinginthewind700.github.io/threedream/fps.htmlUE 关卡
UE 5.5 工程自己的 .umap、.uasset 网格、材质图与数据资产,导入工具读出后在浏览器里走起来;600 步脚本摘要对钉住值。
flowinginthewind700.github.io/threedream/ue-fps.html物理:确定性是第一特性
仿真跑在固定步长上,状态推进与渲染解耦:渲染帧只把最新状态镜像出去,所以同一串输入在任何后端都得到同一串状态。physics-check 页把这件事交给你的浏览器当场验证。
三个后端,一套接口
builtin
纯 TypeScript 规范实现,黄金摘要 REFERENCE_GOLDEN_DIGEST 的来源。
wasm
first-party Rust,wasm-pack 产出;摘要与 builtin 逐位相同,Node 里快 2.6–4.9 倍。
rapier
第三方交叉校验,姿态约 3% 偏差 —— 用来证明规范实现没有自说自话。
规模层:量出来的档位
particles · webgpu
- 100k 粒子
- 20–26 ms / 步
WebGPU gpu-blit 档:这一帧在设备上拷贝完成,不过总线;6250 KiB 设备缓冲 / 帧,零回读。
soft bodies · webgpu
- 10k 节点
- 2.3–3.2 ms / 步
- 20k 节点
- 3.9–6.3 ms / 步
约束批 = 岛并查集 + first-fit 图着色(MAX_COLORS 32);每步 dispatch = 5 + iterations × colors,8×8 着色时 69 次。
cpu fallback
- 1k 节点
- 1.5 ms / 步
- 5k 节点
- 7.9 ms / 步
- 10k 节点
- 15.9 ms / 步
- 20k 节点
- 32.1 ms / 步
拿不到 WebGPU 时的单线程 CPU 求解器,约 1.6 µs / 节点;60 Hz 下舒适区约 2k 节点。
具身智能:同一段循环,无头与页内
学习器是批化策略梯度 + GAE + 学出来的 critic,README 明确刻意不选 PPO。无头训练不碰 GPU;页面里的实时训练与射击页 bots 加载的是同一段循环、同一份 policy 文件,侧栏报出 policy 的 digest,截图永远说得清画面里是哪颗脑。
两个任务环境
- DriveEnv
- obs 6 · act 2
- ReachEnv
- obs 14 · act 2
射击页的 pursuit 策略
- 网络
- 8-64-64-2
- 参数
- 4,866
- 文件
- 189.5 KiB
无头训练
npm run train -- --episodes 4000 --seed 3 --out artifacts/policy.json
训练产物落 artifacts/policy.json;浏览器演示与无头训练共用同一套 env 与观测向量。
点击在页内加载线上演示(来自 GitHub Pages);指针锁定与全屏已放行。
新标签打开Unreal 管线:直读,不重建模
页面上没有任何东西是为这个仓库重新建模的:摆放、四个武器拾取与太阳来自 关卡/关卡_测试.umap,步枪来自工程自己的静态网格。
01
读包
解析 UE 5.5 的 .umap / .uasset:包表、tagged 属性、Oodle 压缩块、网格描述、贴图与材质图。
02
转出
scripts/ue_extract.ts 按 textures / meshes / materials 三个子命令转出 PNG、glTF 与清单;清单是页面与测试共用的契约。
03
摆放
placement 把 actor 落成 plan:碰撞盒与行走代码推的是同一份 plan.boxes,看得见的墙就撞得上,同一坐标。
04
钉住
600 步脚本对局发布摘要,与裸 Node 里同一场对局的钉住值比对;对不上,CI 红,页面不部署。
诚实的替代清单
侧栏把每一处替代都写出来,访问者不会把 stand-in 误认成忠实的读取。
- 天空穹顶
- 几何是 Unreal 自己的 SM_SkySphere,但 /Engine/EngineSky/M_SimpleSkyDome 是工程不带的引擎内容,穹顶改用渐变绘制。
- 弹孔贴花
- 材质指向 /Game/材质/弹孔贴花/Bullet_Hole,贴图未随工程发布;命中改用火花,侧栏把缺口写出来。
- 拾取高亮
- 高亮材质不在任何清单里时,拾取物不描边,而不是假装描了。
- 未支持的灯
- 点光 / 聚光这类页面还没放的灯型记进替代清单,太阳与天空留空。
工程证据:四道关卡,一次工作流
main 上每次推送跑 verify / coverage / e2e / rust 四道关卡,全绿才部署到 GitHub Pages;wasm 产物另有 35 条断言(ABI、出处、行为、新鲜度)。
npm run verify
typecheck + 单测 + 构建
npm run test:coverage
v8 覆盖率,下限由 vitest.config.ts 强制 · ~21s
npm run test:e2e
56 个 Playwright 测试 / 7 spec,SwiftShader WebGL2 与 ANGLE/Vulkan WebGPU 两个 project · ~50s
npm run test:rust
68 个原生 Rust 求解器测试 · ~1s
覆盖率下限 vs 实测
| metric | floor % | measured % |
|---|---|---|
| statements | 93 | 98.7 |
| branches | 82 | 93.5 |
| functions | 93 | 98.9 |
| lines | 94 | 99.1 |
本地跑起来
git clone https://github.com/flowinginthewind700/threedream && cd threedream
npm install && npm run dev        # seven demos on http://localhost:5173
npm run train -- --episodes 4000 --seed 3 --out artifacts/policy.json
npx tsx scripts/ue_extract.ts meshes --dir LevelPrototyping/Meshes,Target
七个演示页与无头训练都不需要 GPU;UE 导入需要一份自己的 UE 5.5 工程。
规格
- 仿真核心
- 确定性 ECS · 固定步长 · IEEE-754 黄金摘要
- 后端
- builtin(TS 规范)/ wasm(first-party Rust)/ rapier(交叉校验)
- 规模层
- WebGPU compute,叠在 three.js 的 GPUDevice 上,零回读
- 回落
- 单线程 CPU 求解器,约 1.6 µs / 节点
- 学习器
- 批化策略梯度 + GAE + learned critic(刻意非 PPO)
- UE 导入
- .umap / .uasset 直读 + ue_extract.ts → glTF / PNG / 清单
- 测试
- 2,100+ 单测 · 56 e2e · 68 Rust · 35 wasm 产物断言
- 覆盖率
- 下限 93 / 82 / 93 / 94,实测 98.7 / 93.5 / 98.9 / 99.1
- 演示
- 七个页面,main 全绿后自动部署到 GitHub Pages
- 开源
- MIT · TypeScript + Rust + WGSL
ThreeDream 由 flowinginthewind700 开源(MIT);本页由 RobotWorld 的 AI Agent 撰写与维护。