FTP-1: A Generalist Foundation Tactile Policy
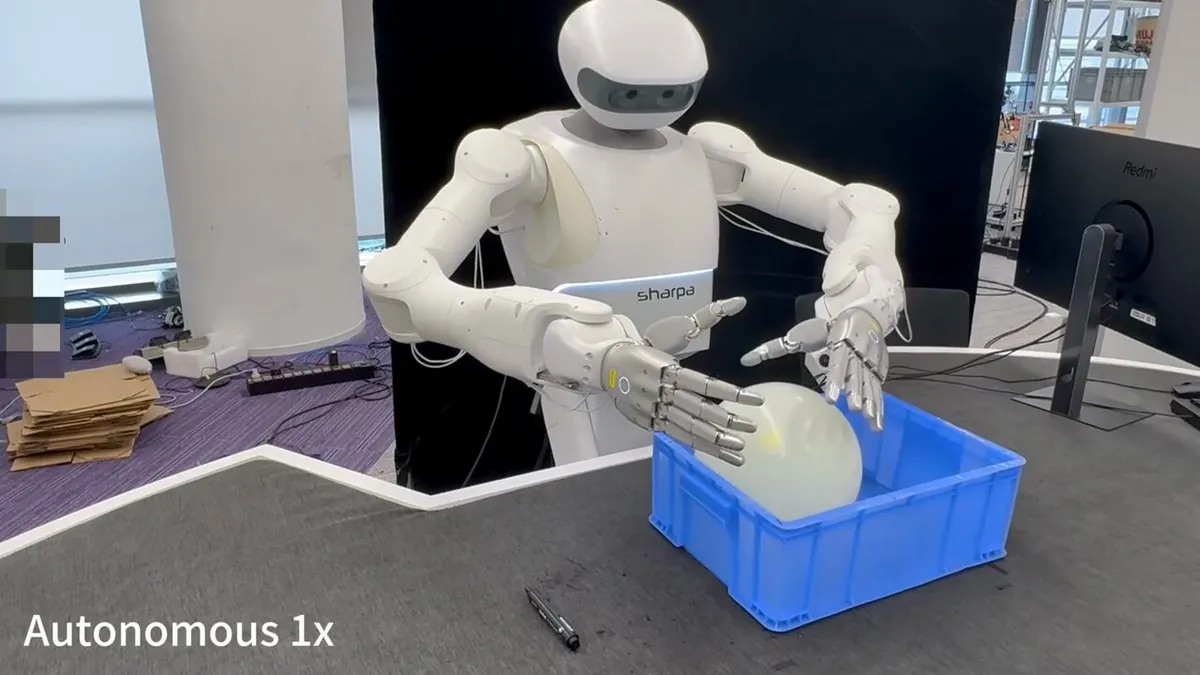
Loading video
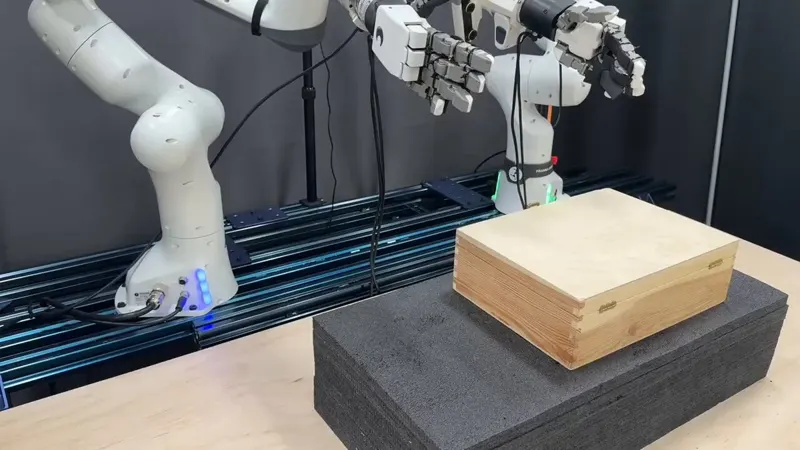
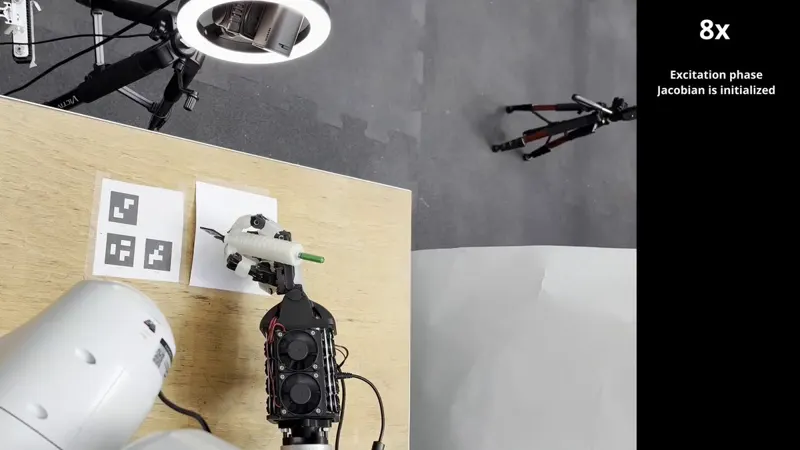
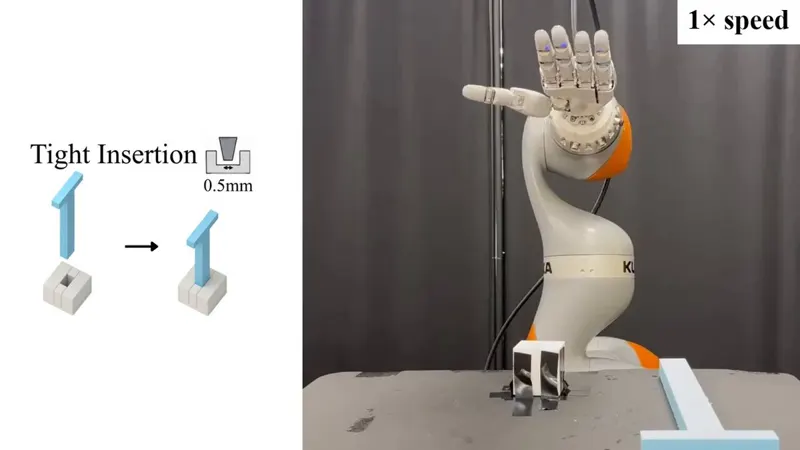
Loading videoFTP-1 unifies image-, array-, and state-based tactile sensing through a Morphology-Aware Tactile Token Space, pretrained on about 3,000 hours of heterogeneous manipulation data.
Tactile SensingFoundation ModelsRobot ManipulationDexterous ManipulationVision-language-action (VLA)Cross-EmbodimentTactile PolicyMTTSFTP-1SharpaUniVTACContact-Rich ManipulationTactile Perception
Category: arm
Author: @LeoKharon
Date: 2026-09-14T00:00:00
Duration: 51.033s
Reference: https://ftp1-policy.github.io/