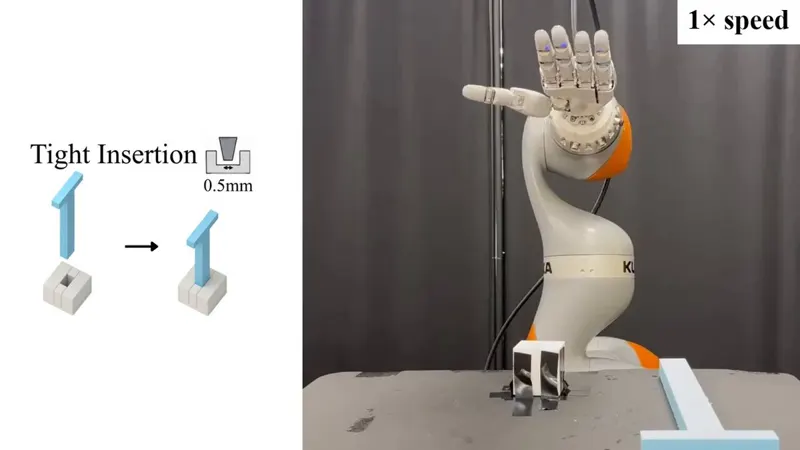
DexTacWAM: A Visuo-Tactile World-Action Model for Dexterous Manipulation
Loading video
Loading videoBerkeley adapts a pretrained video world model into a visuo-tactile one via continual vision-to-touch learning; DexTacWAM averages 70.6 across six contact-rich dexterous tasks vs 38.0 for the strongest baseline, with code, weights and data open-sourced.
Category: arm
Author: @berkeley_ai
Date: 2026-09-29T00:00:00
Duration: 144.7s
Reference: https://arxiv.org/abs/2609.24976