MessyMem: Persistent Spatial Memory for Robots
Loading video
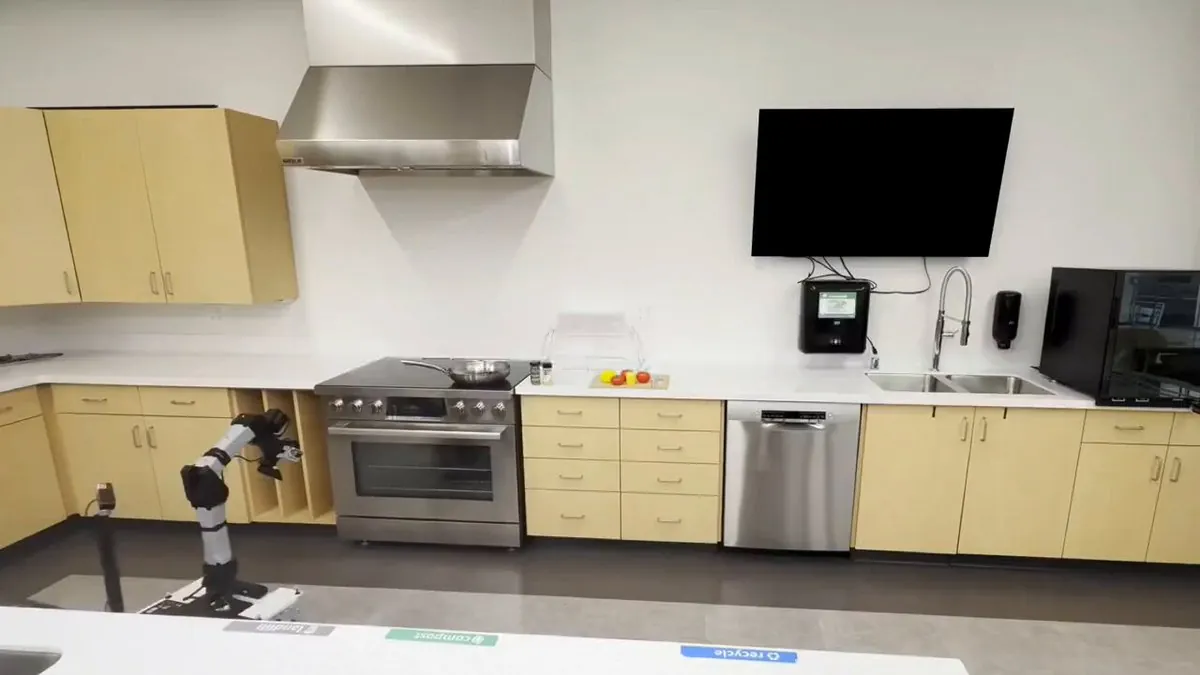
Loading videoMessyMem builds persistent memory for mobile manipulators, storing interaction-learned object properties and outcomes in a 3D scene graph for reuse across tasks.
Persistent MemoryMobile Manipulation3D scene graphsRobot LearningEmbodied AIVision-language modelsMessyMemCoRL 2026
Category: research
Author: @anuvabanwasi
Date: 2026-09-16T00:00:00
Duration: 48.433s
Reference: https://arxiv.org/abs/2609.15976