PAPER DEEP DIVE
Figure AIHelix人形机器人
Helix: 人形机器人全身控制的大规模神经网络
Helix 是一个端到端神经网络框架,实现人形机器人全身感知与操作。通过大规模仿真数据与真实世界微调,达到高泛化性的灵巧操作。
Helix 是一个端到端神经网络框架,实现人形机器人全身感知与操作。通过大规模仿真数据与真实世界微调,达到高泛化性的灵巧操作。
PAPER DEEP DIVE
Helix 是一个端到端神经网络框架,实现人形机器人全身感知与操作。通过大规模仿真数据与真实世界微调,达到高泛化性的灵巧操作。
Helix 是一个端到端神经网络框架,实现人形机器人全身感知与操作。通过大规模仿真数据与真实世界微调,达到高泛化性的灵巧操作。
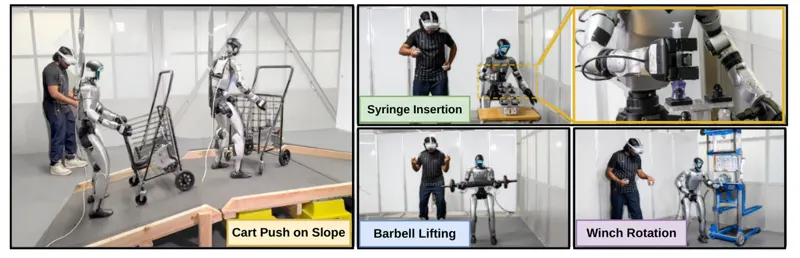
全身运动跟踪已经成为操作员驱动人形机器人的标准接口,但它消费的参考轨迹都是在平地上、空手状态下录制的:跟踪器既不知道机器人要与物体交换多大的力,也不知道自己站在什么地面上。已有控制器只解决其中一侧——具备力控能力的策略只给末端执行器一个力指令而不规定全身姿态,地形自适应跟踪器则把负载当成需要抑制的扰动,而不是需要主动施加的力旋量。BRACE 选择改写参考本身:地形贴合把落脚点与根部抬到局部地表,力旋量变换则解算出产生指定手力所需的手部位移,以及它连带引起的质心与压力中心偏移,并受教师专属的手臂力矩预算约束。施加与抵抗两个特权教师分别训练,再由 DAgger 蒸馏进同一个流匹配学生,学生只依赖本体感知,不需要高度图也不需要实测力旋量。在 Unitree G1 的仿真与真机实验中,BRACE 能在斜坡上跟踪平地参考的同时施力或抗力,全局跟踪误差平均降低 40%,成功率平均提升 18.25 个百分点。
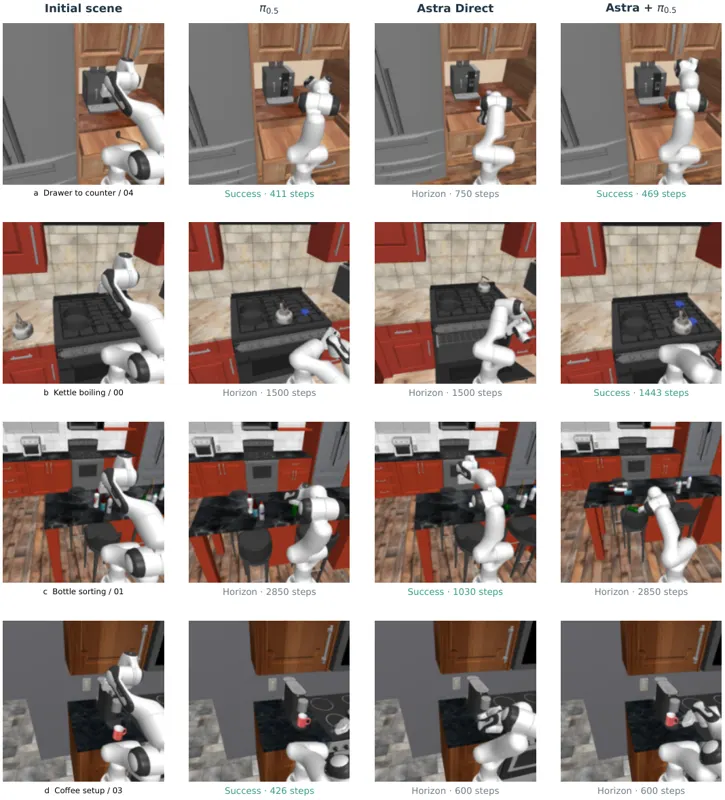
六域评测GPT-6 Astra具身策略:混合控制RoboDojo成功率48%、导航RxR达92%,但手内操作与密集步态仍不可靠,推理延迟制约实用控制。
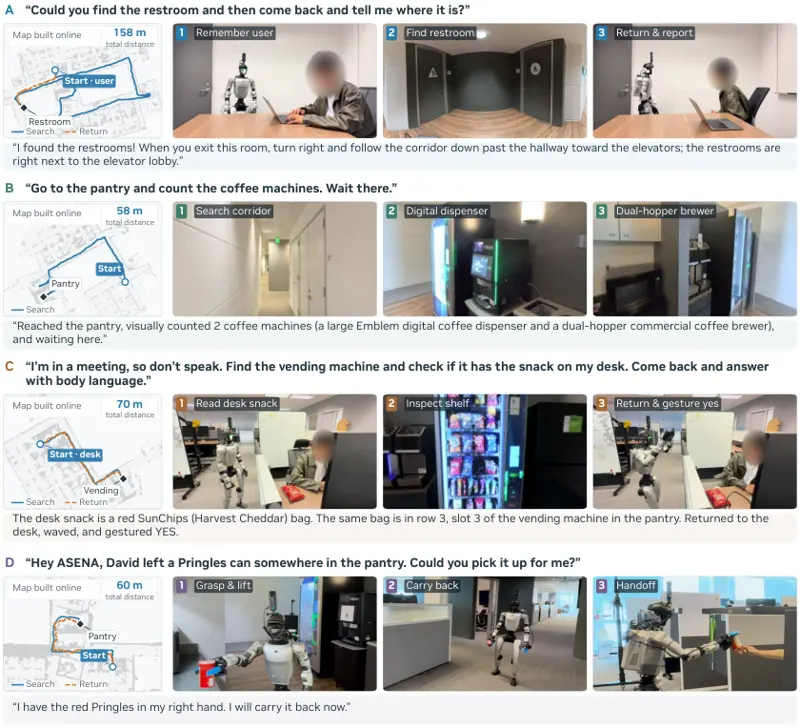
ASENA 是一套让人形机器人成为通用编码智能体可编程环境的具身智能体系统:智能体读取传感器、编写并执行程序、对照录制的执行证据修复失败,并在模型权重保持不变的前提下,把可复用的笔记与可执行技能沉淀进持久工作区。论文同时提出可选工具 ASENA-VLN,一个 4B 单目导航策略,基于路线指令、视觉问答与新构建的几何原子导航任务训练,可预测本体坐标系轨迹。独立评测中 ASENA-VLN 在 R2R 与 RxR 上分别取得 68.7% 与 70.2% 的成功率;与编码智能体结合后,学习型导航在两个 agentic 基准上各提升 11 个百分点成功率并缩短执行时间。持久工作区演化在十轮重复任务子集上把 R2R 成功率从 72% 提升到 98%、RxR 从 65% 提升到 89%。在具身问答上 ASENA 以更少交互步数取得最先进准确率,并在 Unitree G1 上无预建地图地演示了搜索、视觉检查、空间推理、合成手势与包含拾取、搬运、递交的移动操作。
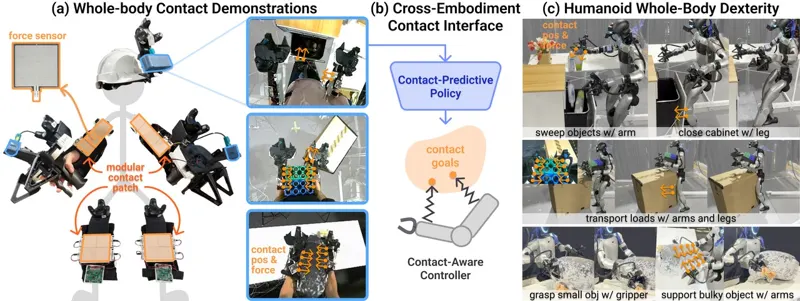
PanTact 把接触而不是关节轨迹当作人到机器人的迁移货币。可穿戴贴片由 44×44 mm 的 FSR 模块磁吸拼装,一块 50×50 mm 自研 PCB 以 1 kHz 同读 16 路,走带 CRC 的 RS-485 菊花链,每块贴片挂一个 Vive tracker 把传感器中心定位到世界系,接触状态按每通道自适应基线二值化,阈值 max(0.35β, r_min)。策略以身体遮蔽后的 3D 第一视角点云、双腕图像与本体感知为观测,10 Hz 预测 H=16 的动作块,内含 look-at 点、EEF 位姿与夹爪宽度、逐传感器接触目标(二值状态加 3D 位置)。控制器用软最小邻近距离 d(p,q)(T=0.02 m)把激活接触交给当前最近的机器人表面,并沿按压方向偏移 δ 形成虚拟目标以产生按压力,因此 G1 不装任何触觉传感器也能抱住物体。三种公式化实现各有代价:免训练的上身 IK、由 SONIC 执行稠密参考的 WBIK、PPO 在 4096 个仿真环境训 30k 迭代的稀疏接触跟踪器(50 Hz、29 关节、上身 8 / 全身 16 个接触槽)。29-DoF Unitree G1 实测:Grasp-and-Embrace 85%(上身 IK)与 80%(稀疏),Humanoid UMI 为 0;Sweep-and-Stow 端到端 90.63%,UMI++ 两阶段各 18.75%、端到端 0;Carry-and-Push 90% 对 40%。仿真回放消融显示加入接触目标后三种控制器接触距离都下降,EEF 精度几乎不受损。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。