PAPER DEEP DIVE
PhoneBot:手机驱动的开源人形机器人
PhoneBot 把一部消费级智能手机当作人形机器人的 IMU、相机与机载计算机,配合 13 自由度模块化下肢与扭矩感知强化学习步态,整机约 400 美元、重 1.8 kg,可在四台旧款或廉价安卓手机上完成行走、跟人、站立恢复与移动临场。
论文:PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones(arXiv:2610.08737,arxiv.org/abs/2610.08737)
作者:Ruochen Hou、Quanyou Wang、Daniel Koh、Dennis W. Hong(加州大学洛杉矶分校 Robotics and Mechanisms Laboratory,RoMeLa)
项目页:phonebot.dev 代码状态:论文结论声明硬件与软件开源以支持可复现研究,但截至入库时项目页仍只有一张占位图,GitHub 上也没有对应仓库,本文按「承诺开源、代码待发布」记录。
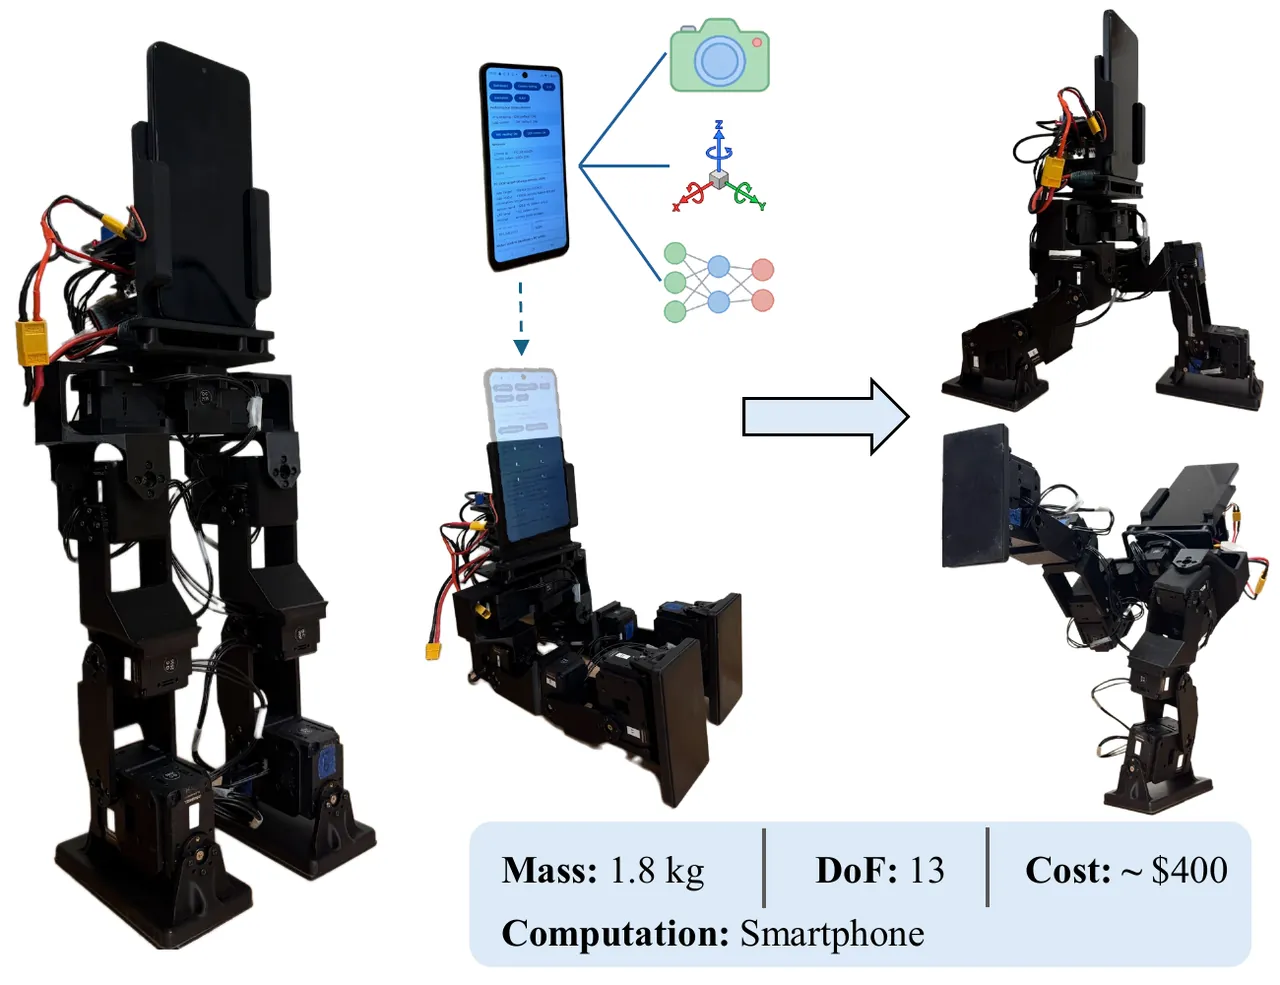
图 1:平台总览。左为装配完成的 13 自由度双足与手机躯干;中为手机承担的相机、IMU 与策略推理角色;右为行走与起身姿态。整机 1.8 kg、13 个主动自由度、约 400 美元(不含手机)。
一句话总结
PhoneBot 把一部几十美元的消费级智能手机当作人形机器人的惯性传感器、相机与机载计算机,再配一套把 XL430 舵机扭矩-转速包络、回驱刚度与齿隙如实写进仿真的强化学习管线,让这台约 400 美元、13 自由度的小双足走出左右对称、种子间方差很小的步态。
研究背景与动机
小型人形机器人是研究行走、物理交互与具身智能的入门平台:尺寸小,实验室和教室都摆得下。但「摆得下」不等于「用得起」。论文在表 I 里把账算得很直白:ROBOTIS OP3 约 1.38 万美元,BRUCE 约 9 千美元,ToddlerBot 约 6 千美元,Berkeley Humanoid Lite 约 5 千美元,HighTorque MiniPi 约 3.5 千美元。对一门课、一个课题组或一个中学生社团来说,这不是买一台设备,而是押一笔预算。
更隐蔽的成本在集成。买回结构件只是开始:运动控制、感知、通信、交互各自要接组件、装驱动、做标定。惯性测量单元要单独选板子并固定姿态,相机要单独供电与对齐,机载计算机要单独散热与布线,最后还要一套操作员界面。每一样都不贵,加在一起的工时与故障点却足以劝退教学场景。
现有开源平台的降本路线主要集中在结构与执行器:ToddlerBot 用 3D 打印结构加商用舵机,Berkeley Humanoid Lite 用模块化 3D 打印减速箱加易购组件。它们把「造得起」解决了,但传感与计算仍是独立采购项。PhoneBot 的观察是:有一类设备已经被消费电子产业打磨了十几年,把相机、IMU、无线通信、CPU/GPU、屏幕、麦克风与扬声器收敛在同一块维护良好的平台上,还有成熟的操作系统、年度硬件迭代和庞大的二手市场——那就是手机。OpenBot 已经在轮式底盘上证明手机足以承担感知与导航,PhoneBot 要问的是:同一思路能否撑起一个会摔、会站、需要以控制频率读 IMU 的双足?
把手机放进双足还暴露出第二个问题:执行器太弱。13 个 DYNAMIXEL XL430-W250 的堵转扭矩只有 1.4 N·m,单价 23.90 美元,是整机最大的单项开支。位置伺服在接近空载转速时几乎出不了力,如果仿真里用理想位置执行器训练策略,学到的动作在真机上会直接塌掉。所以「便宜」必须搭配「诚实」:仿真器里的执行器模型要如实反映扭矩上限、速度衰减、回驱刚度与齿隙,否则 sim-to-real 的差距会全部落在执行器上。
于是本文的贡献落在三处:其一,一台模块化、开源、以手机为躯干与大脑的 13 自由度人形;其二,一条扭矩感知行走管线,其中矢状镜像增广同时改善学习速度、训练一致性与左右负载平衡;其三,一个集成 IMU 推理、视觉、SLAM 与人机交互的 Android 应用,并在四台旧款或廉价手机上验证可行性。
预备知识
舵机的扭矩-转速包络。 hobby 级与准工业级舵机都以位置伺服对外:给定目标角,内部 PD 出力跟踪。但出力被扭矩-转速曲线截断:低速段可输出接近堵转的扭矩,速度升高后可用扭矩线性衰减,到空载转速只剩残值;外力反拖电机(回驱)时减速箱效率下降,表现为被动方向刚度高于主动方向。忽略这条包络的位置执行器模型,会在高速摆动阶段系统性地高估可用力矩。
非对称 actor-critic 与特权信息。 本文用 PPO 训练行走策略,actor 与 critic 看不同的观测:actor 只拿真机上真实存在的噪声信号(手机 IMU、关节反馈),critic 额外拿只在仿真里存在的特权状态(基座线速度、足端接触、离地时间等)。部署时丢弃 critic,actor 的观测维度就是真机观测维度,从结构上避免「训练时偷看、部署时失明」。
对称增广。 左右对称的机器人,其动力学在矢状面镜像下不变。因此一次物理步采集到的转移,可以免费生成一份镜像转移作为第二个策略样本,不需要第二次仿真步。先前工作用对称增广改善学习效率与步态对称性,本文把它改造成适配特权 critic 的版本:价值损失只算真实样本,镜像样本只进 actor 损失。
方法详解
整机与关节配置
PhoneBot 装配尺寸 483 × 183 × 125 mm(高 × 宽 × 深),含手机、执行器、结构件、电子与电池在内总质量 1.8 kg。每腿 6 个主动关节,按常规串行双足排布:髋偏航、髋滚转、髋俯仰、膝俯仰、踝俯仰、踝滚转,左右腿分别为 J1–J6 与 J7–J12;再加一个躯干偏航 J13,把下肢总成与手机安装结构连接起来。J13 的意义在于让上身传感平台独立于行进方向旋转:主动视觉跟踪、相机重定向与感知任务不必带动整机转身。多数关节行程被机械限位在 ±90°,髋俯仰 J3/J9 是非对称扩展行程([-90°, 123°] 与 [-123°, 90°]),为深蹲、大摆腿与跌倒恢复留出矢状面工作空间。13 个关节全部使用 DYNAMIXEL XL430-W250-T:减速比 258.5:1,堵转扭矩 1.4 N·m,空载转速 57 RPM,4096 脉冲/圈,单重 57.2 g。
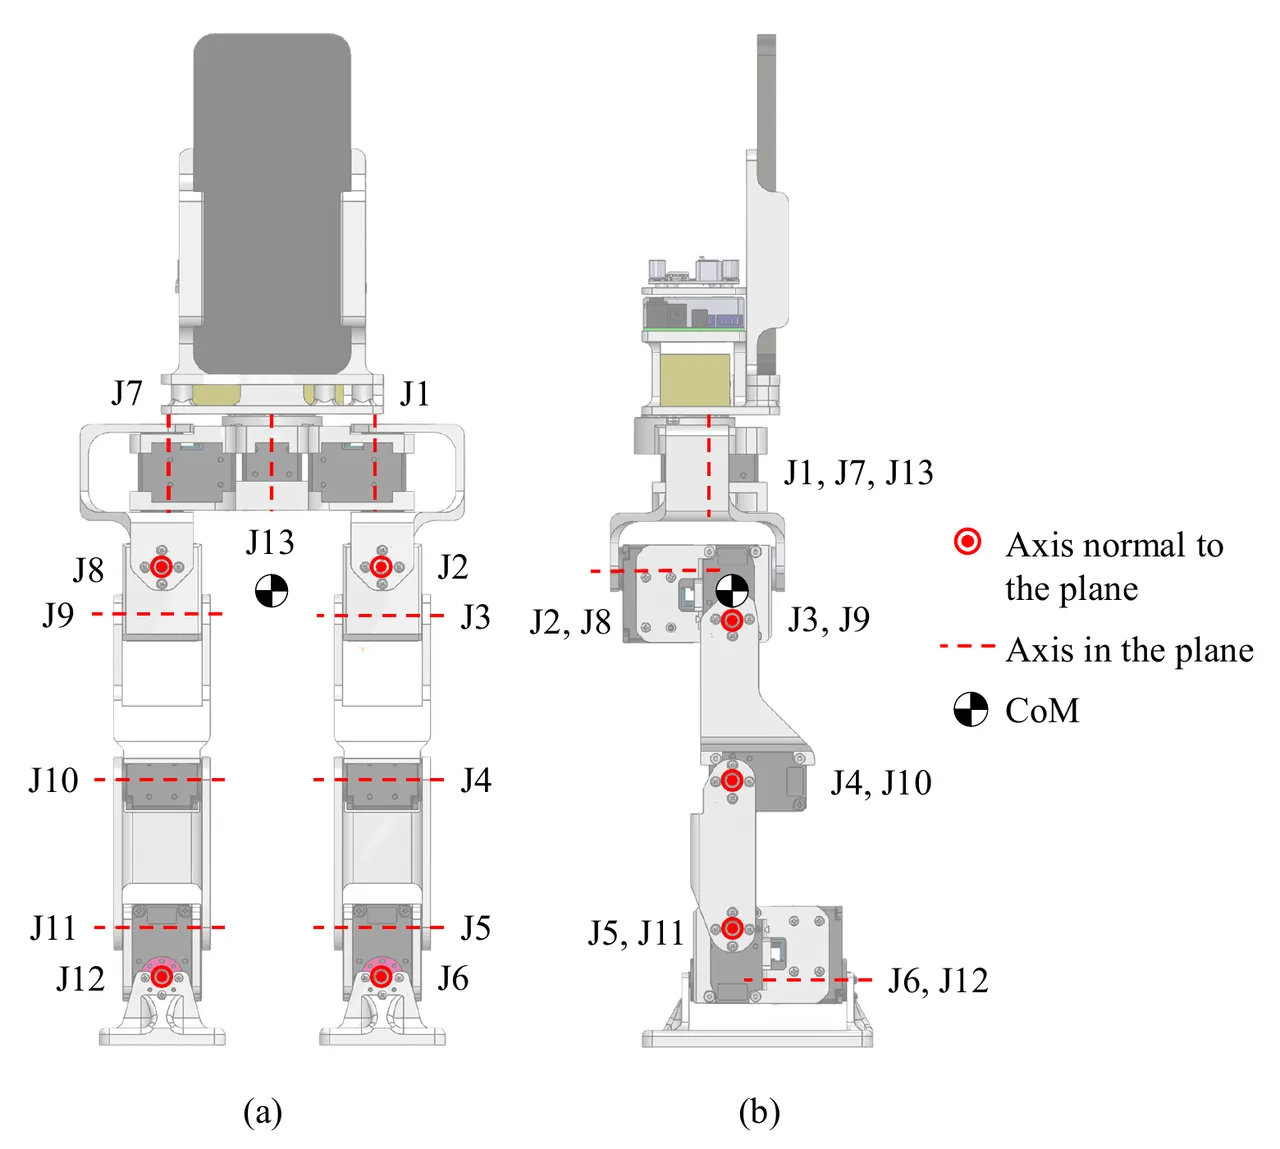
图 2:关节配置与质心。(a)正视图,J1–J12 与关节轴方向;(b)侧视图,含躯干偏航 J13 与质心标记。
电子与系统架构:手机不接一根线
系统分两级。手机承担感知、行走策略推理与云端服务入口;一块迷你单板计算机(SBC)负责与执行器通信并执行关节位置命令。两级之间没有物理电气连接:高层控制命令、关节遥测与无线手柄输入全部经 Wi-Fi 双向交换。论文强调这是刻意设计——有线连接会把机型兼容性锁死在某种接口上,而 Wi-Fi 让任何能跑该应用的手机都能装上躯干。SBC 经 USB 接 DYNAMIXEL U2D2 转换器,再走 TTL 总线驱动 13 个执行器;供电由 3S 电池经 5V DC-DC 提供。
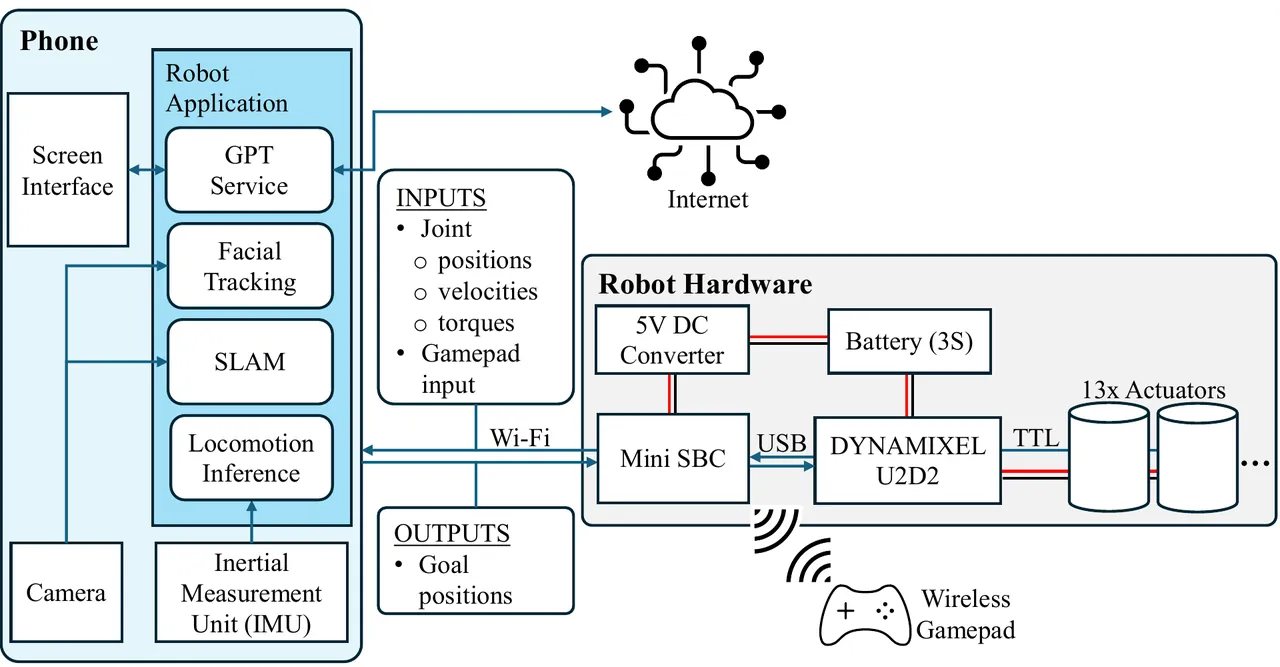
图 3:系统总览。手机侧的 GPT 服务、人脸跟踪、SLAM 与推理模块经 Wi-Fi 与机器人硬件侧的 SBC、U2D2、执行器总线交换输入输出。
扭矩感知执行器模型:把 23.90 美元的舵机如实写进仿真
记关节位置、速度、加速度为 $q$、$\dot{q}$、$\ddot{q}$。策略输出位置残差 $a$ 后,目标角先叠加一个回合内恒定的偏移 $\delta$ 再截断到关节限位:
$$\hat{q}=\mathrm{clip}_{[\underline{q},\overline{q}]}\left(q_{\mathrm{home}}+a+\delta\right),\quad \delta\sim\mathcal{U}[-0.05,\,0.05]\ \mathrm{rad} \tag{1}$$
无约束 PD 扭矩为
$$\tau_{m}=k_{p}^{\mathrm{eff}}\,(\hat{q}-q)-\left(k_{d}^{\min}+k_{d}\right)\dot{q} \tag{2}$$
其中固件增益按 $k_{p}=k_{p}^{\mathrm{real}}/r_{p}$、$k_{d}=k_{d}^{\mathrm{real}}/r_{d}$ 换算到仿真单位($r_{p}=150$、$r_{d}=16$,固件 $k_{p}^{\mathrm{real}}=600$、$k_{d}^{\mathrm{real}}=0$,得仿真刚度 $k_{p}=4.0$ N·m/rad、通电附加阻尼 $k_{d}^{\min}=0.162$ N·m·s/rad)。当电机被回驱,即 $\ddot{q}\,(\hat{q}-q)<0$ 时,用被动-主动比 $\rho$ 抬高刚度以模拟减速箱效率损失:
$$k_{p}^{\mathrm{eff}}=\begin{cases}\rho\,k_{p}, & \ddot{q}\,(\hat{q}-q)<0,\\ k_{p}, & \text{otherwise}.\end{cases} \tag{3}$$
加速侧扭矩上限是速度的分段线性函数:在 $\dot{q}_{\tau_{\max}}$ 之内保持 $\tau_{\max}$,之后线性衰减到空载转速处的残值 $\tau_{\dot{q}_{\max}}$:
$$\tau_{\mathrm{acc}}(\dot{q})=\begin{cases}\tau_{\max}, & |\dot{q}|\leq\dot{q}_{\tau_{\max}},\\ \tau_{\max}+\dfrac{\tau_{\dot{q}_{\max}}-\tau_{\max}}{\dot{q}_{\max}-\dot{q}_{\tau_{\max}}}\left(|\dot{q}|-\dot{q}_{\tau_{\max}}\right), & |\dot{q}|>\dot{q}_{\tau_{\max}}.\end{cases} \tag{4}$$
制动侧是更大的常数 $\tau_{\mathrm{brake}}$,于是施加扭矩是非对称截断:
$$\tau_{\mathrm{clip}}=\begin{cases}\mathrm{clip}\left(\tau_{m},\,-\tau_{\mathrm{brake}},\,\tau_{\mathrm{acc}}\right), & \dot{q}\geq 0,\\ \mathrm{clip}\left(\tau_{m},\,-\tau_{\mathrm{acc}},\,\tau_{\mathrm{brake}}\right), & \dot{q}<0.\end{cases} \tag{5}$$
若加速指令出现在超过空载转速的速度上,则直接触发全制动 $\tau=-\mathrm{sign}(\dot{q})\,\tau_{\mathrm{brake}}$。MuJoCo 侧另加被动扭矩 $\tau_{p}=-d\dot{q}-\tau_{f}\,\mathrm{sign}(\dot{q})$ 与转子惯量 $I$。标称参数取 $\tau_{\max}=0.93$ N·m、$\dot{q}_{\tau_{\max}}=2.0$ rad/s、$\dot{q}_{\max}=5.97$ rad/s、$\tau_{\dot{q}_{\max}}=0.08$ N·m、$\tau_{\mathrm{brake}}=1.4$ N·m、$\rho=3.0$、$d=0.0013$ N·m·s/rad、$I=0.0083$ kg·m²、$\tau_{f}=0.069$ N·m。
编码器齿隙只作用于策略观测到的关节位置,而非真实动力学:
$$\tilde{q}=q+\tfrac{1}{2}\,b\,\tanh(\tau/\alpha) \tag{6}$$
齿隙宽度 $b$ 每回合采样自 $\mathcal{U}[0.02,\,0.1]$ rad,$\alpha=0.1$ N·m 决定偏移饱和的负载水平。训练时再对包络参数乘每回合随机系数:$k_{p},k_{d}\in[0.7,1.3]$,$\tau_{\max},\tau_{\mathrm{brake}},\tau_{\dot{q}_{\max}}\in[0.75,1.1]$,速度断点与 $k_{d}^{\min}\in[0.9,1.1]$,$\rho\in[0.5,1.5]$。这套模型以 ToddlerBot 的扭矩受限 Dynamixel 模型为参照,但把随机化区间、回驱刚度与观测侧齿隙补齐,使策略在训练期就见过真机会遇到的力矩天花板。
| 参数 | 符号 | 取值 |
|---|---|---|
| 仿真刚度 / 通电附加阻尼 | $k_{p}$ / $k_{d}^{\min}$ | 4.0 N·m/rad / 0.162 N·m·s/rad |
| 被动-主动刚度比 | $\rho$ | 3.0 |
| 加速侧峰值扭矩 / 起始衰减速度 | $\tau_{\max}$ / $\dot{q}_{\tau_{\max}}$ | 0.93 N·m / 2.0 rad/s |
| 空载转速 / 该处残值扭矩 | $\dot{q}_{\max}$ / $\tau_{\dot{q}_{\max}}$ | 5.97 rad/s / 0.08 N·m |
| 制动扭矩 | $\tau_{\mathrm{brake}}$ | 1.4 N·m |
| 齿隙宽度 / 饱和负载 | $b$ / $\alpha$ | [0.02, 0.1] rad / 0.1 N·m |
| 指令偏移范围 | $\delta$ | [-0.05, 0.05] rad |
表 1:扭矩感知仿真器使用的 XL430 标称参数(论文表 IV 摘选),13 个关节共用同一模型。
观测、动作与奖励
actor 观测 52 维:噪声角速度 $\omega_{t}$、投影重力 $g_{t}$、速度指令 $c_{t}=(v_{x},v_{y},\omega_{z})$、相对带偏移 home 姿态的关节位置(含式 (6) 的负载相关齿隙)、关节速度、上一时刻动作,以及双足步态相位 $(\cos\phi_{L},\cos\phi_{R},\sin\phi_{L},\sin\phi_{R})$。当 $\|c_{t}\|$ 低于 0.05 的死区时,送入网络的相位被替换为 $(\pi,\pi)$,使同一策略既能走也能站。critic 观测 120 维,在上述本体感知之外加入噪声基座线速度、无噪声的 IMU 与关节状态副本,以及仅仿真可得的基础高度、执行器出力、二值足端接触、足端线速度与摆腿离地时间。动作是 13 维关节位置残差,控制频率 50 Hz;指令采样范围 $v_{x},v_{y}\in[-0.5,0.5]$ m/s、$\omega_{z}\in[-1.0,1.0]$ rad/s,并以 0.1 概率给出零指令(站定)。
每步标量奖励为 $r=\Delta t\sum_{i}w_{i}r_{i}$,控制步长 $\Delta t=0.02$ s。跟踪项奖励 IMU 系线速度与偏航速度贴合指令;步态项鼓励交替摆腿、3 cm 抬脚高度曲线、脚底平行地面与零滑移;正则项里最值得注意的一条是针对 XL430 饱和的扭矩利用率惩罚:记 $u=|\tau|/\tau_{\mathrm{lim}}$,仅当 $u$ 超过 0.8 时 $\mathrm{mean}\left(\mathrm{clip}((u-0.8)/0.2,0,1)^{2}\right)$ 才非零,权重 -2.0——它直接告诉策略「别长期顶在力矩天花板上干活」。姿态项用加权平方误差,髋俯仰、膝、踝权重 0.5、其余 1.0,允许 stepping 关节偏离 home 姿态。线性速度跟踪 $\exp\left(-\|v_{xy}-c_{xy}\|_{2}^{2}/\sigma\right)$ 与偏航跟踪 $\exp\left(-(\omega_{z}-c_{z})^{2}/\sigma\right)$ 权重各 4.0,足端滑移 -10.0、足端离地时间 +10.0。
矢状镜像:扭矩受限平台上的对称性正则
在扭矩受限平台上,行走策略可能收敛到一种不对称局部最优:一只脚长期在前、另一只脚长期在后支撑,负载与 XL430 扭矩集中在单侧支撑腿。作者在不开镜像的训练 checkpoint 上实测到了这种步态——左脚领步、右脚支撑。PhoneBot 机构左右对称,因此这种偏置是算法可以避免的偏差,而非机械必然。
做法是在每次 PPO 更新中为采集批次拼接一份矢状面镜像:一次物理步产生真实转移,训练器再为 actor 损失拼接镜像样本 $(o^{\prime}_{t},a^{\prime}_{t})$。优势与回报只在真实轨迹上计算,并对镜像策略样本重复使用,因此 critic 不为合成轨迹估值;价值损失也只算真实样本,因为特权 critic 含世界系信号,缺浮基偏航就无法镜像。镜像规则在 IMU 系(+x 前、+y 左、+z 上)定义:极向量(重力、线速度、加速度)乘 $\mathrm{diag}(1,-1,1)$,角速度乘 $\mathrm{diag}(-1,1,-1)$,指令 $(v_{x},v_{y},\omega_{z})$ 乘 $\mathrm{diag}(1,-1,-1)$;左右腿互换、步态相位对互换、所有铰链角(含躯干偏航)取反。最后一条取反来自 PhoneBot 的 CAD 约定:每个关节轴都是局部 +z,左右置换之后矢状反射会把全部 13 个执行器的旋转符号反转。同样的置换与符号作用于动作 $a_{t}$ 与高斯策略均值,策略尺度只做置换。
效果可以这样理解:偏好左腿的步态,被当作「偏好右腿的步态也仿真过一次」来训练,而无需第二次仿真步。开启增广后,行走不再依赖单侧支撑腿;由于每个物理步提供两个策略样本,跟踪奖励也在更少的环境步数内上升。
flowchart TD
  ENV[MJX parallel envs with torque-aware XL430 model] -->|real transition o a r| BUF[PPO batch]
  BUF --> MIR[Sagittal mirror in IMU frame
polar diag 1 -1 1 / angular diag -1 1 -1
command diag 1 -1 -1 / swap legs and gait phase
negate all 13 hinge angles incl trunk yaw]
  BUF --> ADV[Advantages and returns on real trajectory only]
  BUF --> CRIT[Value loss on real samples only
120-dim privileged critic]
  MIR --> ACT[Actor loss on real plus mirrored samples]
  ADV --> ACT
  CRIT --> UPD[PPO update]
  ACT --> UPD
  UPD --> POL[Policy: 13-dim position residual at 50 Hz]
  POL --> ENV
图 4:带矢状镜像的训练回路。镜像样本只进 actor 损失,价值与回报仍锚定真实轨迹。
站立恢复与相机朝向策略
standup 策略负责从坐姿与俯卧恢复到站立高度 $z^{\star}=0.282$ m;heading 策略在站姿下把手机相机对准世界系注视方向。两者复用同一 XL430 扭矩模型、同一 13 维动作与同一 actor/critic 观测划分,唯一区别是三个指令数从 $(v_{x},v_{y},\omega_{z})$ 换成 IMU 系剩余注视误差 $(\sin\theta,\cos\theta,\varphi)$。heading 只在骨盆系注视偏航超过 55° 时启动行走步态、低于 30° 时停止——躯干偏航能转完的角度就不迈步,把步行留给大角度重定向。standup 的奖励设计有一个细节:pose-to-home 项权重刻意很弱(高斯均值项 0.02、ℓ1 项 0.0125),避免躺在地上的机器人因为「收腿」而拿分;高度、向上速度与直立姿态主导起身,稳定站立奖励则要求高度、倾角、姿态与基座速度同时接近目标才发放。heading 在迈步期间以相同权重复用行走的步态奖励项,站定时这些项自然为零。
手机应用:传感、推理、视觉、SLAM 与交互
Android 应用以策略频率读取手机 IMU,与从电机回传的关节状态、用户指令一起组成 actor 观测;训练好的 actor 以 TensorFlow Lite 图在手机 CPU 或 GPU 上推理;关节位置目标经 Wi-Fi(UDP)发给 SBC,再转发到 XL430 总线。行走、站起、朝向三条策略走同一条通路。语音链路上,手机麦克风录音,笔记本后端跑 whisper.cpp 语音转写与大语言模型,回复经 Piper 文本转语音回到手机扬声器;API key 留在笔记本而不进 Android 包。视觉上,后摄跑 ML Kit 目标检测与 MediaPipe 人体姿态估计,支撑跟人与注视行为;同一相机与 IMU 还喂给 ARCore 视觉惯性 SLAM 做机载定位。触摸屏显示状态、相机叠加与控制件,用户无需操作员电脑即可操作机器人。
实验结果
训练对照:镜像带来更早、更高、更窄。 两种配置(开/关矢状镜像)在平地环境上各用 5 个随机种子从头训练,环境、执行器模型、观测划分、动作空间与奖励权重完全一致,唯一差异是每次 PPO 更新是否拼接镜像 actor 样本。前 1.5 × 10⁸ 环境步的评估曲线显示:开镜像的回合回报上升更早、终值更高,且种子间 ±1 标准差带明显更窄;线性速度跟踪与偏航速度跟踪两项解释了差距的主要部分,alive 项同时更高,说明镜像策略更少摔倒。摆腿侧指标最能说明问题:不开镜像时 foot air time 与 foot height 的种子间带宽极宽——有的种子学会抬摆动脚,有的把脚贴地拖行——这正是种子敏感局部最优的直接迹象;开镜像后这两项快速收敛且带窄。action rate 是唯一不全程占优的项:训练早期镜像策略动作变化更大、代价短暂更高,随后回落并低于对照,说明早期的额外运动换来了后期更安静的步态。
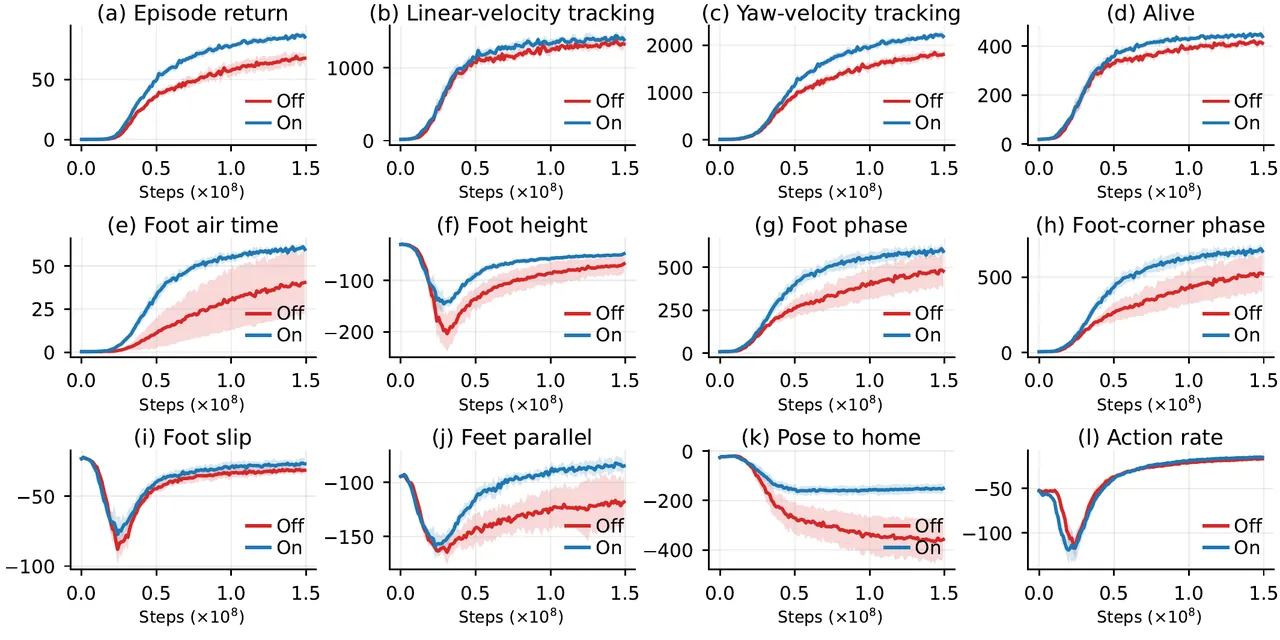
图 5:开(蓝)/关(红)矢状镜像的训练评估曲线,5 个种子均值与 ±1 标准差。(a)回合回报;(b)–(l)各加权奖励项。
对称性定量:两个数量级的改善。 取 5 × 10⁸ 环境步的 checkpoint,在关闭域随机化、噪声、延迟、齿隙、关节偏移与推扰的标称仿真中,给 0.5 m/s 前进指令,以 1.5 Hz 从相位对 [0, π] 与 [π, 0] 各 rollout 20 s(丢弃首秒)。镜像把时间平均关节角对称误差从 0.254 rad 降到 0.003 rad,左右平均绝对扭矩的相对不平衡从 0.205 降到 0.034,机械功率 |τ·q̇| 的相对不平衡从 0.339 降到 0.040。对一台堵转扭矩 1.4 N·m 的机器而言,功率不平衡 0.34 意味着单侧腿长期过载,是烧舵机与步态退化的前兆;0.04 则接近测量噪声水平。
| 对称性指标(标称仿真,5 种子均值) | 关镜像 | 开镜像 |
|---|---|---|
| 关节角对称误差(rad) | 0.254 | 0.003 |
| 左右平均绝对扭矩相对不平衡 | 0.205 | 0.034 |
| 左右机械功率相对不平衡 | 0.339 | 0.040 |
表 2:确定性步态对称性结果(论文图 5 的均值读数)。
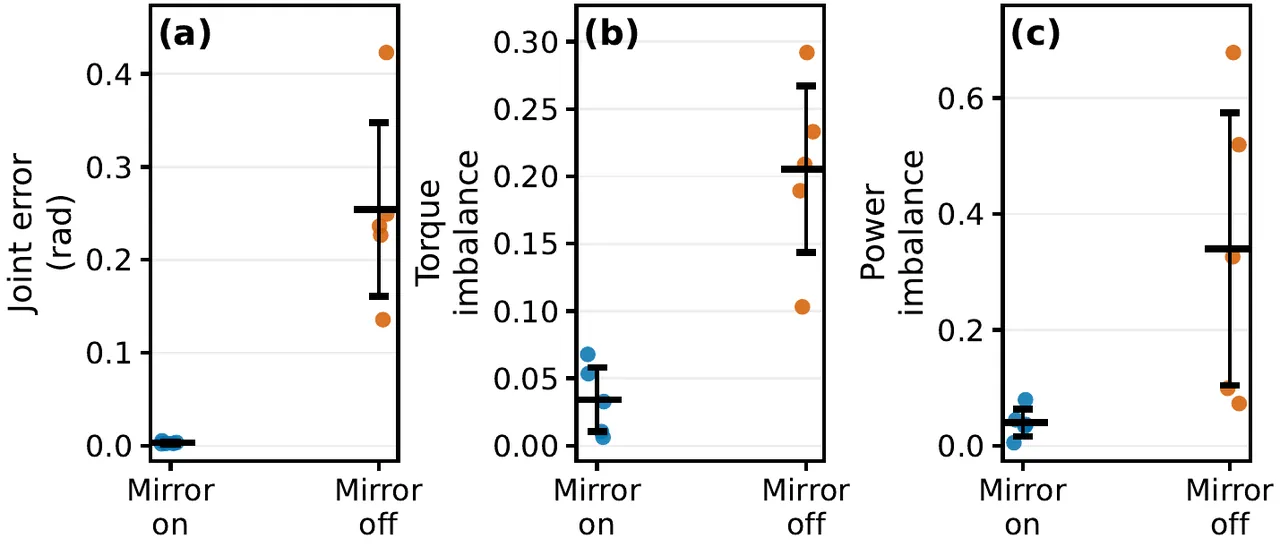
图 6:逐种子散点。(a)关节角 RMSE;(b)左右扭矩相对差;(c)左右功率相对差。关镜像的种子散布在高位,开镜像聚在零附近。
真机与四台手机。 硬件演示覆盖双足行走、前摄跟人与俯卧起立三类能力。应用层在四台安卓机上跑同一套功能:2017 年的二手旗舰 Honor 9(Kirin 960),以及三台 50–90 美元的预付费机 moto g 2025(Dimensity 6300)、Galaxy A16 5G(Exynos 1330)、moto g 2024(Snapdragon 4 Gen 1)。CPU 占用上,策略推理 6.3%–10.3%,视觉检测 15.6%–17.9%,ARCore SLAM 25.2%–34.3%,人机交互 2.5%–5.2%,空闲 0.4%–1.1%;Honor 9 因该机在美国无 Google 服务而无法跑 SLAM。定性行走试验中,ARCore SLAM 在周期性身体运动下保持稳定,未见双足步态造成的明显退化——这一点对「用手机做机器人定位」是必要的前提验证。
| 手机 | 价格 | CPU | 空闲 | IMU 200 Hz | 策略推理 | 视觉检测 | SLAM | 交互 |
|---|---|---|---|---|---|---|---|---|
| Honor 9(2017 二手) | 二手 | Kirin 960 | 1.1% | 12.1% | 9.8% | 17.9% | 不可用 | 2.5% |
| moto g 2025 | $50 | Dimensity 6300 | 0.4% | 13.4% | 10.3% | 15.6% | 34.3% | 3.6% |
| Galaxy A16 5G | $50–80 | Exynos 1330 | 0.8% | 8.5% | 7.1% | 17.6% | 28.3% | 5.2% |
| moto g 2024 | $50–90 | Snapdragon 4 Gen 1 | 0.8% | 9.1% | 6.3% | 16.7% | 25.2% | 4.3% |
表 3:四台测试手机的硬件与单功能 CPU 占用(论文表 IX)。当前应用栈为 CPU 受限,故未列 GPU。
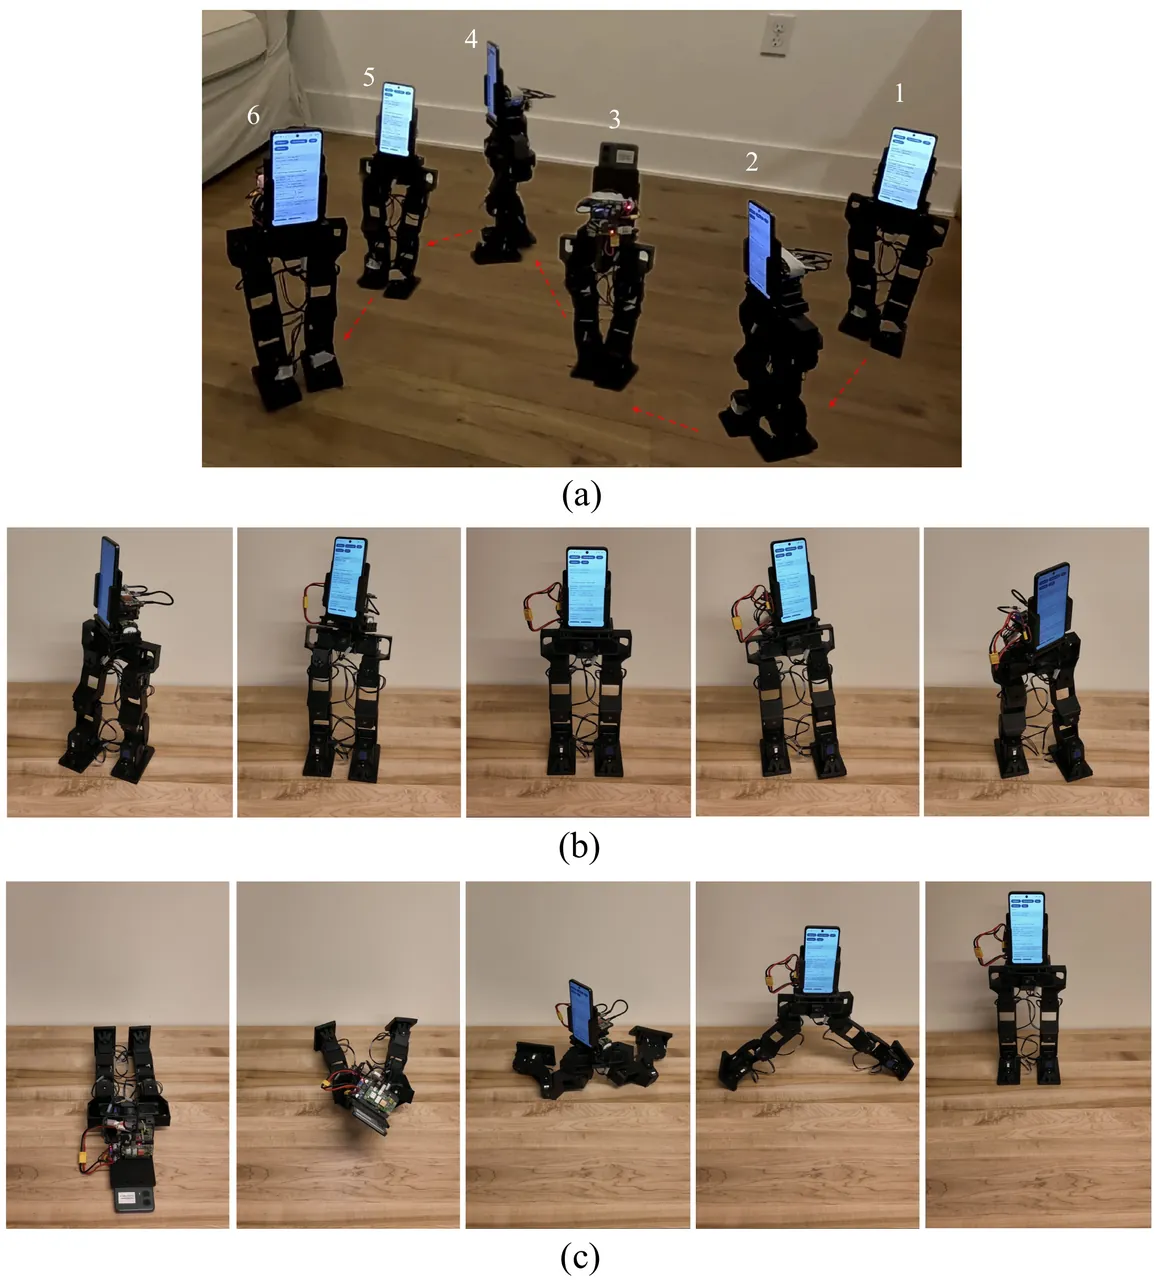
图 7:真机演示。(a)双足行走;(b)前摄跟人;(c)俯卧到完全站立的恢复序列。
横向对比:便宜一个数量级,且是唯一「感知 + 设计与代码全开源」的小平台之一。 与表 I 的五个平台相比,PhoneBot 高 0.48 m、重 1.8 kg、13 个主动自由度,价格约 400 美元(不含手机),比最便宜的对照 MiniPi 还低近一个数量级。感知能力一栏中只有 OP3、ToddlerBot 与 PhoneBot 打勾;开源程度上 BRUCE 与 MiniPi 只开放代码,而 PhoneBot 与 ToddlerBot、Berkeley Lite 一样开放设计与代码。换言之,PhoneBot 的卖点不是某项单项指标,而是「感知、开源、价格」三栏同时落在教学可及区间。
| 平台 | 高度 (m) | 质量 (kg) | 主动自由度 | 感知 | 开源 | 价格 |
|---|---|---|---|---|---|---|
| ROBOTIS OP3 | 0.51 | 3.5 | 20 | 有 | 设计+代码 | $13.8K |
| ToddlerBot | 0.56 | 3.4 | 30 | 有 | 设计+代码 | $6K |
| BRUCE | 0.70 | 4.8 | 16 | 无 | 仅代码 | $9.0K |
| Berkeley Humanoid Lite | 0.80 | 16.0 | 22 | 无 | 设计+代码 | $5.0K |
| HighTorque MiniPi | 0.52 | 7.0 | 12 | 无 | 仅代码 | $3.5K |
| PhoneBot(本文) | 0.48 | 1.8 | 13 | 有 | 设计+代码 | 约 $400 |
表 4:与小型人形研究平台的对比(论文表 I),价格不含手机。
局限性
作者自述的边界有三条:平台没有手臂;行走策略只在平地训练;低成本舵机的有限扭矩约束了负载能力与动态动作。后续工作将研究崎岖地形行走、集成轻量手臂做物体操作,并探索把语言模型任务规划搬上手机——把语音指令与视觉观测翻译成已学技能的命令,从而减少当前对话链路对外部笔记本后端的依赖。
从评审视角看还有几处值得点名。其一,真机结果是定性演示:论文没有报告真机速度跟踪误差、持续行走时间或跌倒率,行走「可靠」目前只有照片与视频级证据,而对称性那组漂亮数字全部来自标称仿真。其二,表 IX 的 CPU 占用是单功能隔离测量,全栈并发(SLAM + 视觉 + 推理 + 语音)时的余量与热行为未知;Honor 9 缺 SLAM 也说明路线仍绑定 Google 服务可用性。其三,扭矩模型参数主要来自厂商标称值与手工设定的随机化区间,未做真机系统辨识,包络与真机的残差没有被量化。其四,也是最现实的一条:论文以「完全开源的硬件与软件」为核心承诺,但项目页目前只有占位内容、代码仓库尚未公开,可复现性这一卖点仍待兑现。
总结与展望
PhoneBot 的真正贡献,是把「人形机器人上最贵的那一堆东西」换成了一件已经被消费电子产业补贴了十几年的商品:手机提供 IMU、相机、无线、算力与界面,机器人侧只剩下 13 个 23.90 美元的舵机、一块 SBC 和一套 3D 打印结构。为了让这条便宜路线在物理上站得住,作者把执行器的扭矩-转速包络、回驱刚度与齿隙写进仿真,并用矢状镜像把扭矩受限平台最容易掉进去的不对称局部最优直接正则掉——5 个种子的对照实验与两个数量级的对称性改善,是这篇论文里最硬的证据。
它也给社区留了一个清晰的问题清单:当算力与传感被手机解决后,小型人形的瓶颈回到执行器与结构;而一旦手臂、崎岖地形与机载语言规划加入,整机动力学、接触条件与执行器需求都会改变,这套扭矩感知管线能否继续撑住,将是下一代 PhoneBot 要回答的事。对教育者与研究者而言,一台约 400 美元、可复现、能走能跟人能自己站起来的双足,本身就是把具身智能带进更多教室的最短路径。
金句
「一台人形机器人最贵的传感与计算套件,可能正躺在你的口袋里;剩下的工程问题,只是如何诚实地对待一颗 23.90 美元的舵机。」