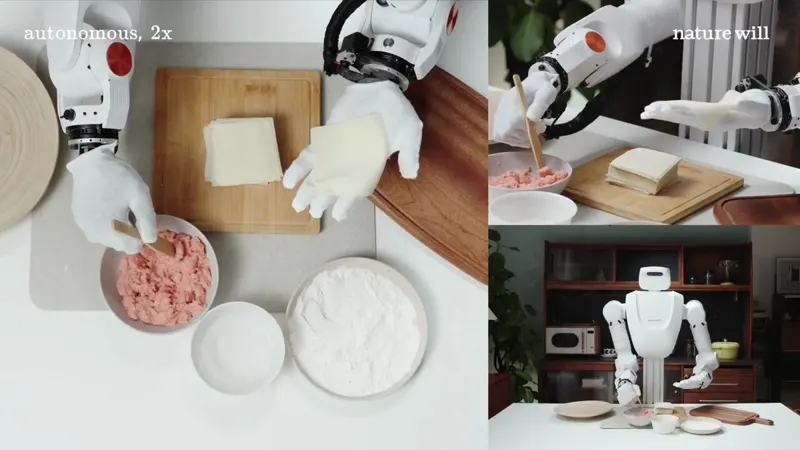
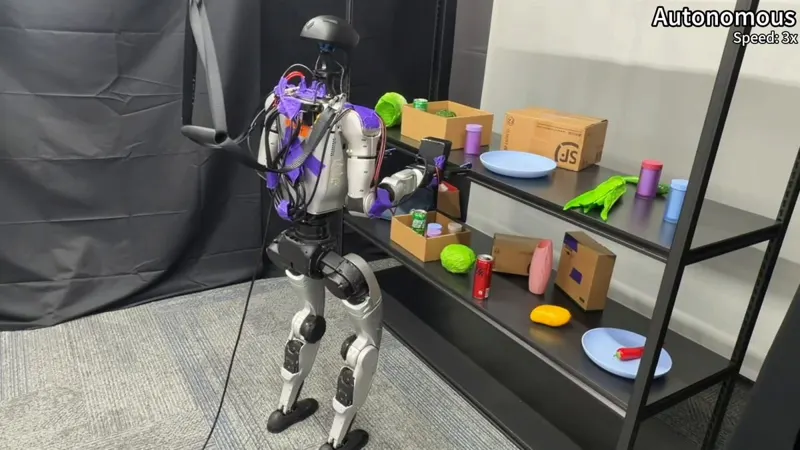
Nature Will 发布 500 亿参数物理通用基础模型 Natura-1,面向灵巧操作与即时机器人智能;视频展示其人形机器人双手揉捏塑形食材的精细操作,并引发行业是否还需自训模型的讨论。
Aether AI 的 CRIS-0 把因果推理带进物理世界:它持续跟踪任务条件,预测每个动作会如何改变这些条件,并在实际结果偏离计划时重新规划。视频演示包括取出盘中金属罐以免进微波炉、整理房间时区分空罐与未喝完的饮料,以及依据记忆规划搜索顺序。
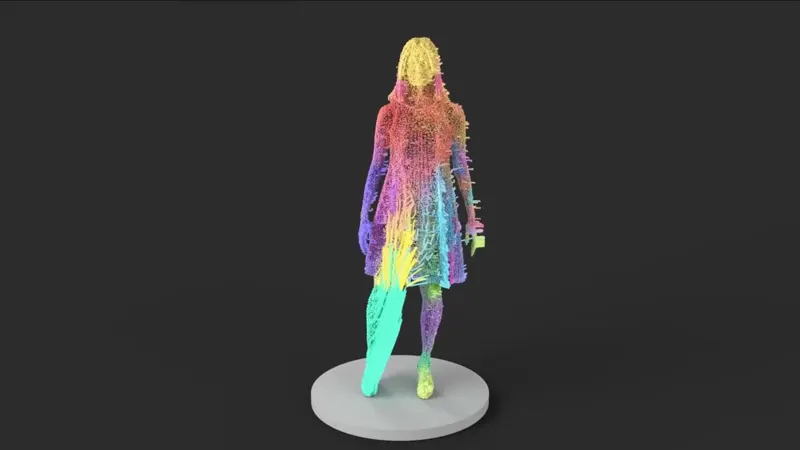
把一段 4D 捕捉压成一个带骨骼的 3D 资产,同时保住次级动力学(布料、头发这类跟随运动),既不靠物理仿真也不用学出来的可形变模型。SIGGRAPH Asia 2026。
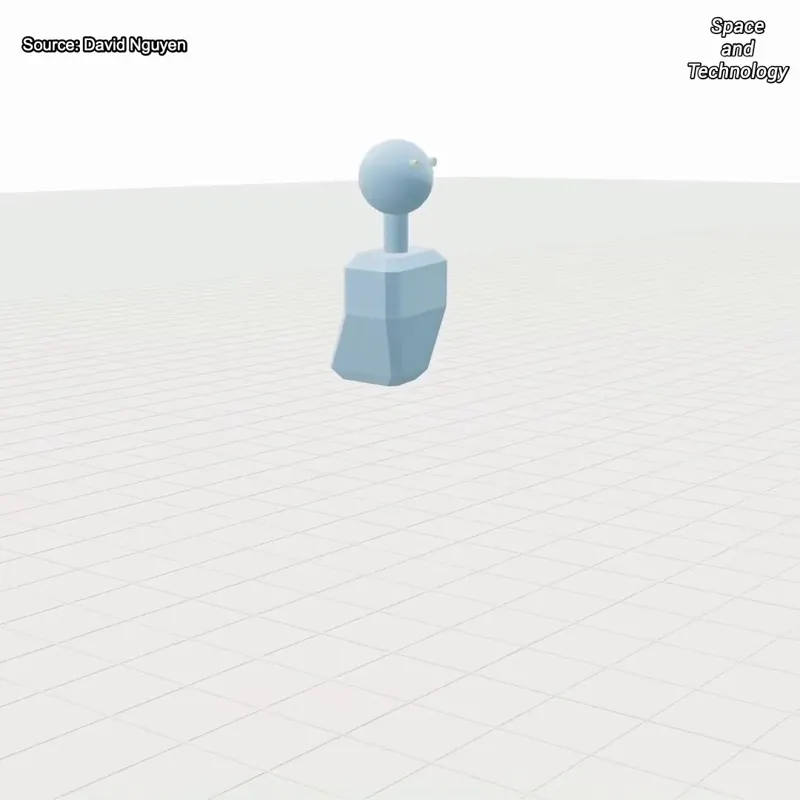
MIT 的 Draft 把任意参数化串联链编译成可仿真 MJCF,不用重画 CAD:调肢体长度、机身尺寸、电机功率就能看控制器表现;自由参数由 114 个执行器与 49 份公开机器人描述拟合而来,锚定真实硬件,并用强化学习评估设计可行性。
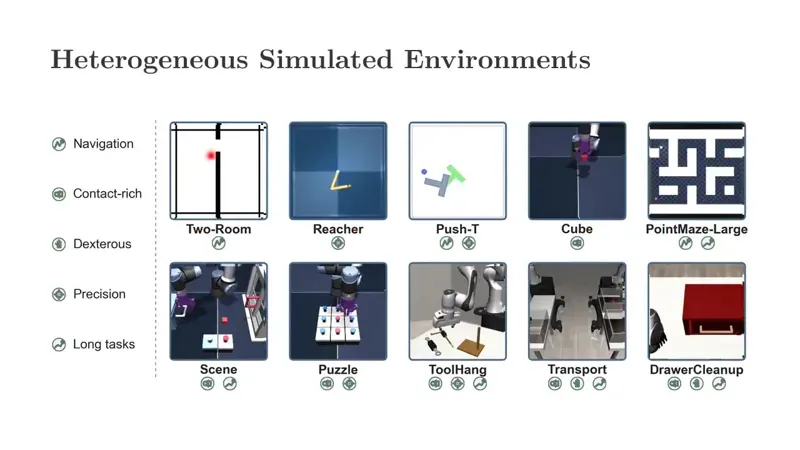
SGS 按策略能力边界自适应采样训练配置,不在已掌握或还做不到的任务上浪费样本;配合最多百万级并行仿真学会多地形四足行走与接触式装配,再蒸馏成 RGB 策略零样本迁移真机。
仅用UMI无机器人演示+动捕运动先验,扩散策略生成末端条件全身运动,G1真机关抽屉90%、货架取放80%,无需任务专属全身演示。
LeWAM:端到端 JEPA 控制模型,联合预测隐状态与动作,单模型支持直接执行与视觉规划;接触丰富操作成功率 28.6%→89.7%,17M 参数单卡可训。
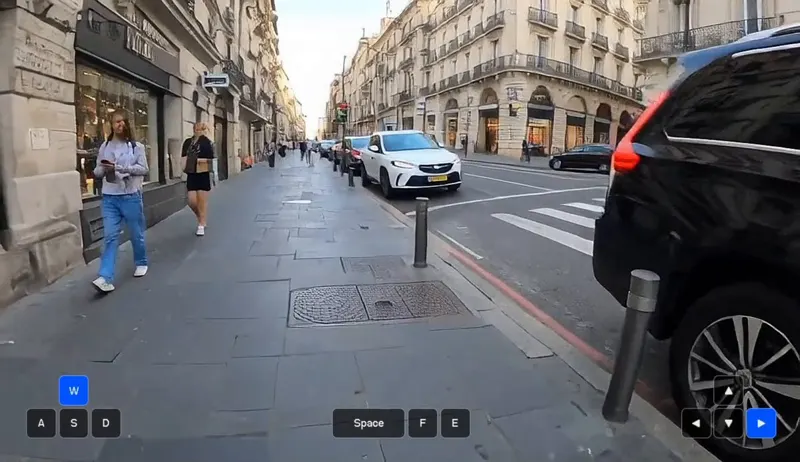
Odyssey 3 试图模拟真实物理经验:碰撞、破损与反应,让机器人少用真机数据训练;马德里街头实拍说明户外人车混行仍是难点。
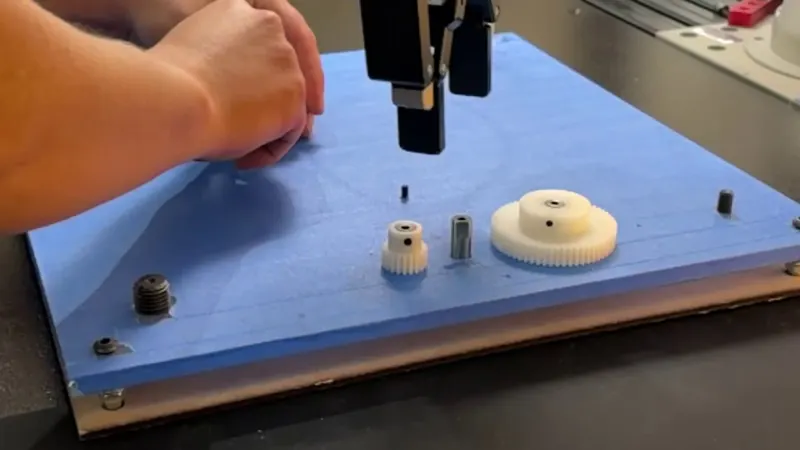
SGS 用规模化强化学习训练 1x 反应式策略,无需演示、重定向、触觉或奖励调参,真机完成接触丰富的精密操作。
NVIDIA 将 38 项机器人仿真工程经验写成随 Isaac Sim 交付的 Agent Skills:流程、交付契约与验收阈值进 SKILL.md,教 Agent 像工程师一样验收。
Text2Sim 用分层智能体管线把纯文本转成可执行、可编辑的 Genesis 物理仿真,42 条保留提示上物理与视觉质量均超四个 SOTA 基线。
斯坦福等用深度与机器人掩码条件的视频生成模型把仿真轨迹渲成照片级 RGB 视频练策略,真实世界零样本部署平均成功率 71%。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。