SubSplat提出亚像素高斯重参数化方法,实现高分辨率像素对齐的3D高斯泼溅,提升渲染分辨率和质量。
Jiun Lee, Jaekwang Kim, Sangmin Lee
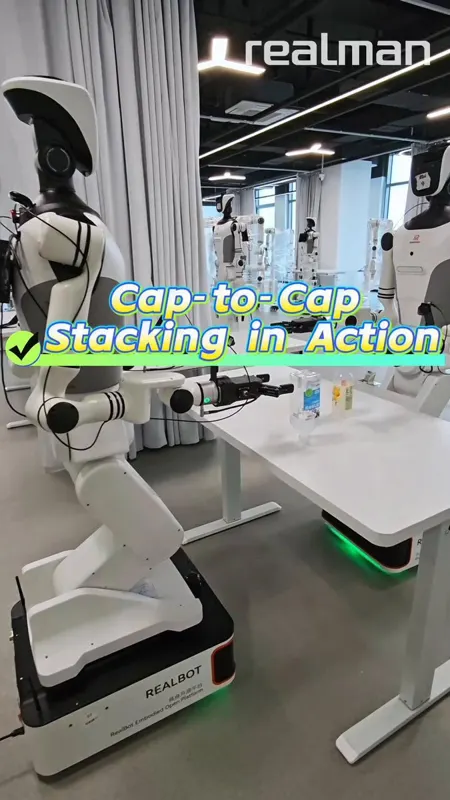
RealmanRobotics展示双机器人紧密协作完成瓶盖堆叠任务,体现精准控制、稳定性和可重复性,不只是运动精度而是综合操控能力。
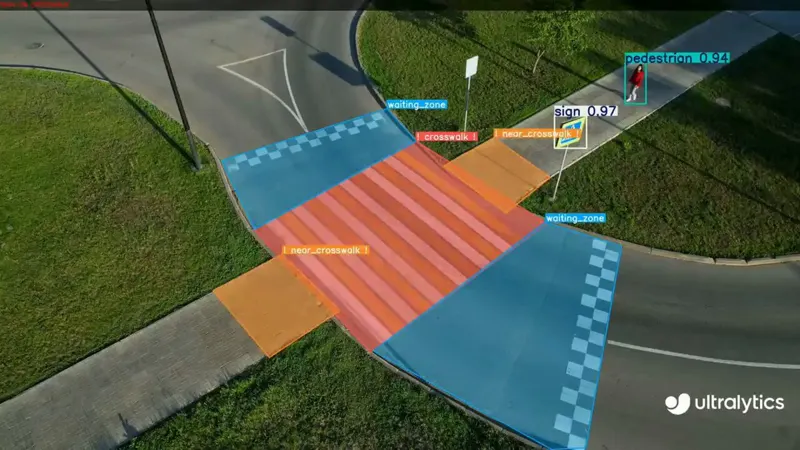
利用Ultralytics YOLO26进行斑马线安全监测,实时检测跟踪行人和车辆,即时识别危险,可与智能信号灯和警告系统联动,助力建设更安全的城市。
FELT提出从视觉信号生成触觉信号的方法,用于视触觉机器人操作,让无触觉传感器的机器人也能获得触觉反馈。
Zinan Li, Yiyang Ling, Yuming Gu
提出RealVDeblur,基于一步扩散实现泛化真实世界视频去模糊,服务于机器人视觉与3DGS场景的清晰化。
Renbiao Jin, Mingxin Yang, Yutian Chen
ATSplat提出紧凑的前馈3D高斯泼溅方法,通过自适应token扩展提升前馈3DGS的效率和质量。
Cho In, Jeonghwan Cho, Mijin Yoo
点云神经渲染将3D场景表示为显式可训练基元,支撑高质量重建和新兴具身AI/世界模型管线。与层结构神经网络不同,点云渲染具有基元索引依赖:每个视角只读写相关基元子集。Odin解决分布式渲染中的基元级同步问题。
Zhenxiang Ma, Zeyu He, Yuanzhen Zhou
本文提出注意力引导的相机放置和多视角对齐方法,用于3D高斯泼溅场景编辑,提升编辑质量和一致性。
Jaeyeon Park, Taeho Kang, Youngki Lee
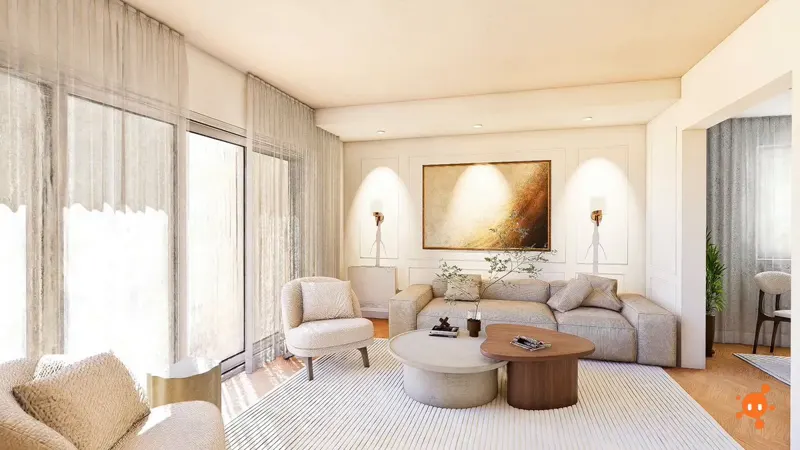
工作室公寓为3D高斯泼溅重建,自动生成仅21KB体素碰撞体近似高斯分布,实现可行走交互。Splat由Goce Milanoski制作,基于WebGPU在浏览器中运行,流程:UE5→Unreal to Colmap→Lichtfeld Studio→SuperSplat。
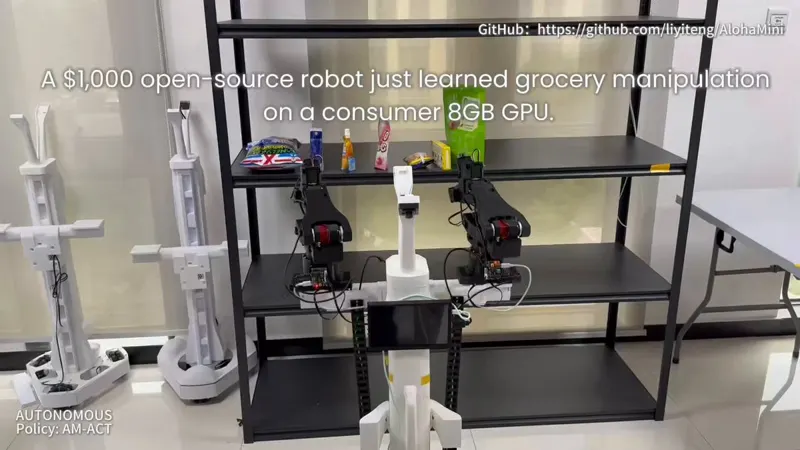
AlohaMini2是1000美元开源机器人,搭载开源AM-ACT策略,在消费级8GB GPU上训练部署。仅50条演示数据即实现50%端到端成功率,完成长时间超市操控任务。
AlayaWorld团队发布15B参数可交互视频世界生成模型,24FPS 720p,开放权重。使用Depth Anything和点云作为空间记忆,支持长时间可玩世界生成。
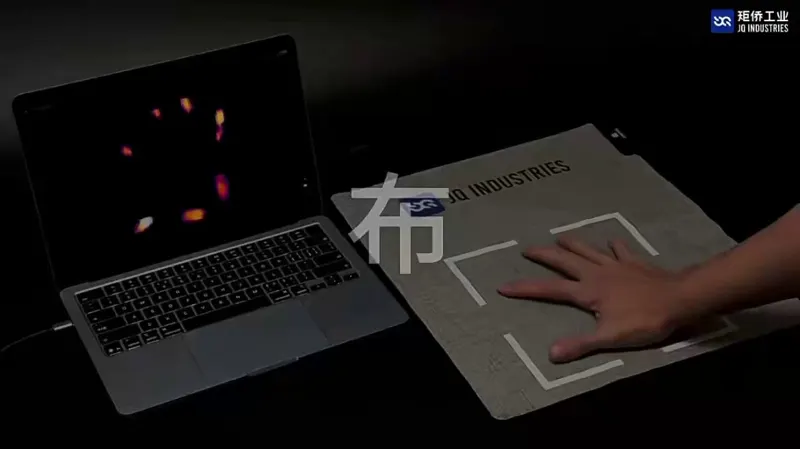
新型电子皮肤为人形机器人带来类人触觉感知能力,提升机器人的触觉交互与精细操控水平。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。