利用外视角演示和视觉-语言引导,预测第一人称3D手部姿态,应用于机器人操控。
Zhaofeng Shi, Heqian Qiu, Lanxiao Wang
本文提出动力学感知的元模仿学习方法,通过对操作动力学的元学习实现对未见机器人操作任务的泛化。
Zhenduo Shang, Xiyao Liu, Bohan Li
OptiTac仿生触觉传感器模拟人体感受器-神经架构,每个机械销配对光纤作为人工神经,将触觉信号视为图像用解析方法推断接触,提供可解释可扩展的触觉智能。
Laura E. Butcher, Chris J. Ford, Nathan F. Lepora
利用仿真进行触觉感知推断,支持接触丰富的机器人操作。
Xiaojiang Peng, Kai Peng, Jie Lu
综述自动驾驶仿真测试方法,涵盖仿真平台、测试策略和有效性评估。
Yun Li, Jiachen Gong, Simon Thompson
面向机器人自主导航的实时重建需求,改进变分贝叶斯高斯泼溅方法,支持持续在线重建。
Damani Mguni-Coker
通过颜色即几何嵌入,为3D高斯泼溅建立统一的几何-光度等变性,突破SE(3)等变架构在位置/协方差+球谐表示上的瓶颈。
Chankyo Kim, Maani Ghaffari
潘新刚团队发布 ClothTransformer 高质量布料仿真数据集:493K 帧、2056 条轨迹、约 33GB,覆盖碰撞、动画人体与机器人操作场景。
VOP-Nav 将速度障碍(VO)的几何安全性与端到端强化学习结合,仅用机载多帧 LiDAR 预测安全速度区域,让 Unitree Go2 在拥挤动态环境中敏捷避障导航。
Shuyu Wu, Zeyu Liu, Tianbao Zhang
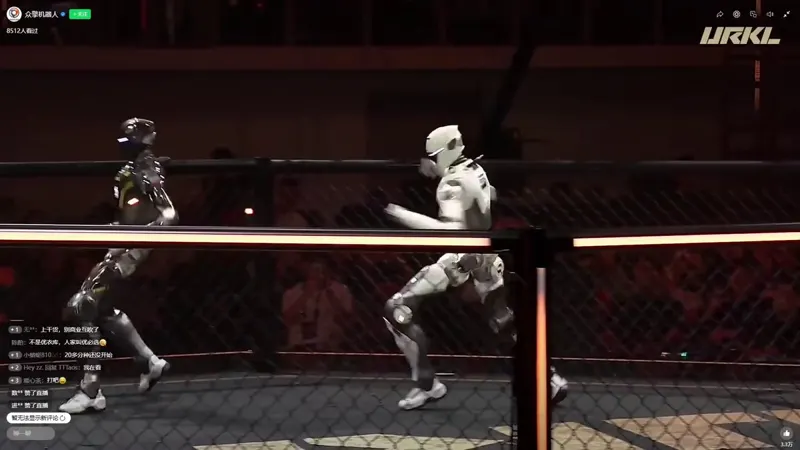
CIX 团队观察国内 T800 搏击机器人对战:当前最大瓶颈是机器人'看不见'(感知缺失),团队提出改进思路。
开放社区导向的第一人称操控数据集和工具链,覆盖从手机采集到模型训练的全流程,为具身智能提供可扩展的低成本持续采集和操控级结构化标注。
Zishuo Li, Bowen Yang, Changtao Miao
3D高斯泼溅(3DGS)的扩展方法用哈希网格外观参数化捕获精细色彩细节但计算开销高。本文提出BITYMI,用空间纹理图谱替代,在保持视觉保真度的同时实现5倍加速,支持消费级硬件上4K 60FPS实时渲染。
Neel Kelkar, Simon Niedermayr, Kaloian Petkov
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。