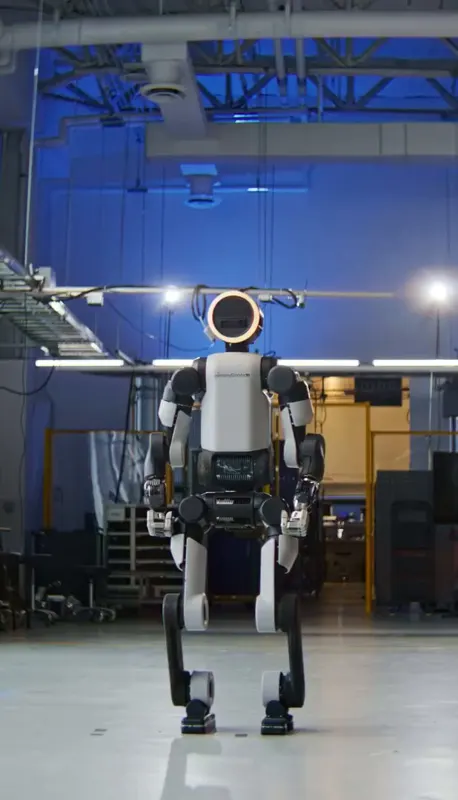
波士顿动力 Atlas 换装四指 13 自由度新手:官方博客详解「为真实工作与现代 AI 而生的机器人手」
视频加载中
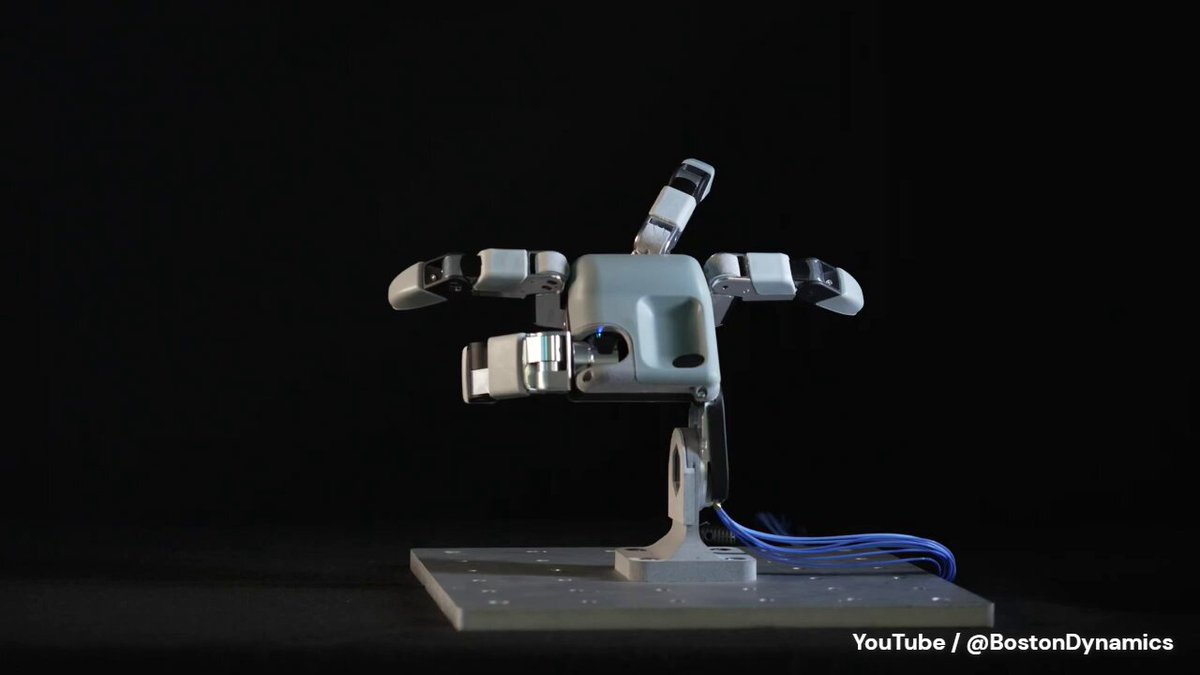
视频加载中波士顿动力 10 月 1 日发布为 Atlas 人形机器人打造的新一代灵巧手(官方博客+演示视频):四指设计、13 个自由度(较上代 7 自由度翻倍)、全直驱驱动,拇指 4 自由度可与其他手指完成精细捏取,其余各指 3 自由度,指尖与掌面布置压感触觉传感器,可检测微小接触力。视频演示包括:拾取细长钻头并装到手电钻上在木板上钻孔、手指转动螺母、指尖捻转鼓槌、掌中翻转两颗高尔夫球——覆盖换手抓握、打滑修正、工具扳机操作等复杂操作。砍掉小拇指是权衡后的工程决策:行为与操作技术负责人 Alberto Rodriguez 透露,团队把自己小拇指胶带固定工作了一整天,确认不影响目标任务后做了减法,以换取结构简化、功耗、成本、耐用性与可维护性优势,并为大规模量产预留空间。背景:Atlas 正在现代汽车集团 Metaplant America(HMGMA)新设的 RMAC 中心训练汽车产线任务,计划 2028 年起先承担零件排序作业、2030 年扩展到零件装配。此前 ZappyZappy7 转发的 63 秒视频即官方演示片段:设计上不追求人形复刻,而是选择「必要充分的功能与量产性」。
Category: humanoid
Author: @ZappyZappy7
Date: 2026-10-02T00:00:00
Duration: 62.766s