ROBOTIS Mission Canvas:把可复用机器人技能编排成跨地点、可重复的移动任务
视频加载中
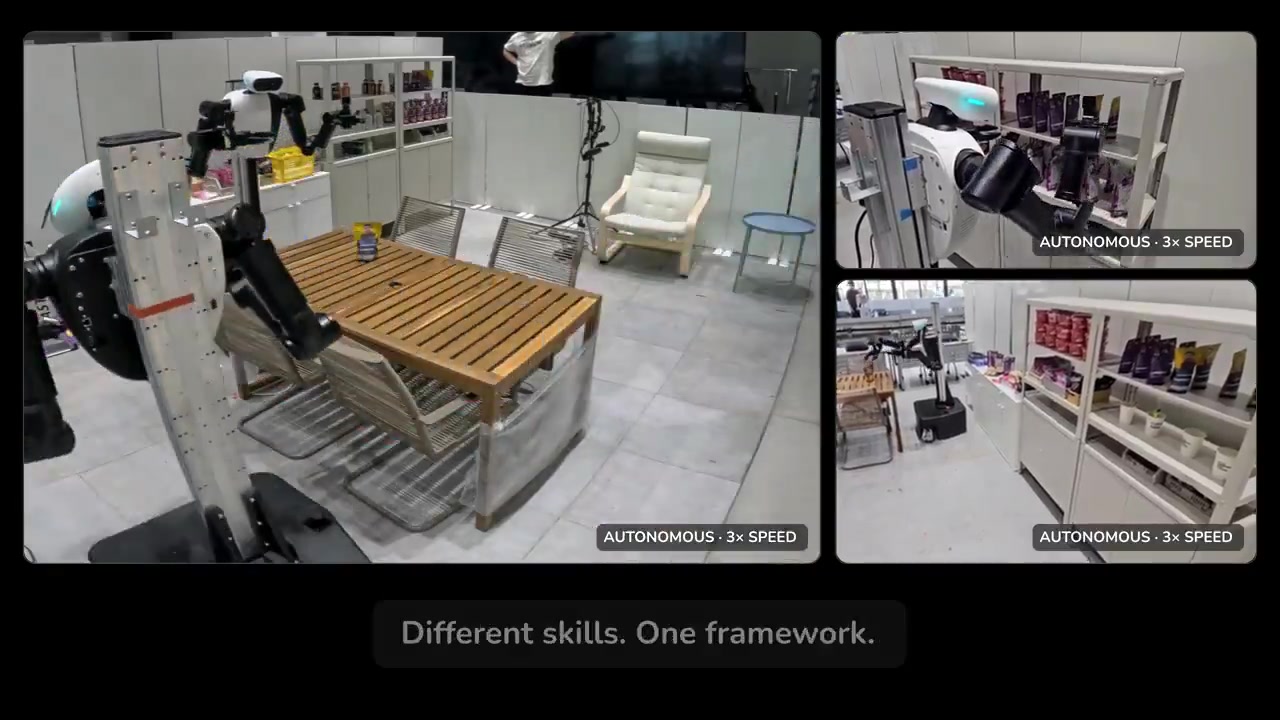
视频加载中ROBOTIS 发布 Mission Canvas(Autonomy Studio 的移动工作区):在地图上定义航点、指定顺序并为每个位置绑定一个 Task,让导航与机器人动作作为一条完整 Mission 执行。与此前 Action Canvas 的关系是——Action Canvas 定义机器人在一个工作区域内做什么(VLA 全身控制、操作等驻留任务),Mission Canvas 则扩展为机器人去哪里、到了做什么。Task 既可以是确定性动作,也可以是 AI/VLA 行为,从而把可复用的机器人技能组合成跨越真实环境中多个位置的可重复工作流。两条视频合起来展示了从构建单个任务到部署为移动式可重复 Mission 的完整路径。全部开源(Apache 2.0,cyclo_intelligence,33 stars):提供代码、教程视频与技术文档,供开发者复现、修改并在其上构建。文档明确当前仅支持 ffw_sg2_rev1 机型;Autonomy Studio 将自主导航、行为树与 VLA 模型整合进同一可视化工具,先仿真验证再部署到实体 AI Worker。
Category: manipulation
Author: @passionvirus
Date: 2026-09-27T00:00:00
Duration: 108.966s