VidMap 视频 SfM 亮相 ECCV 2026
视频加载中
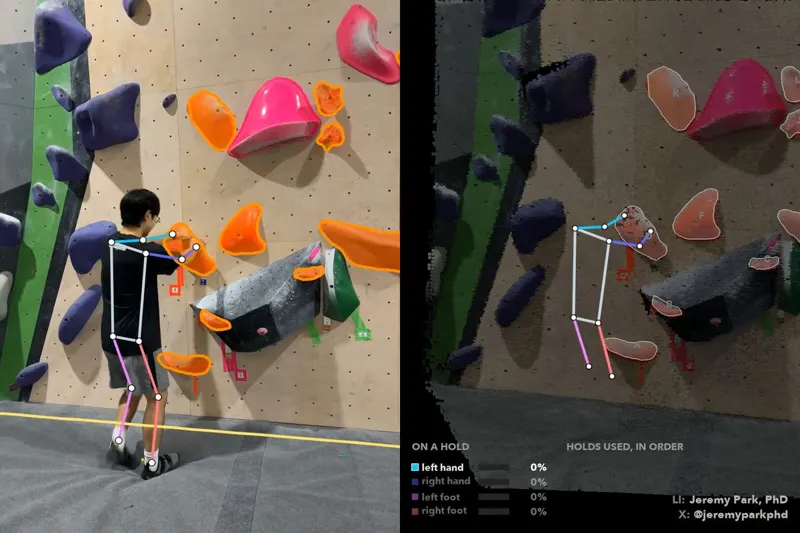
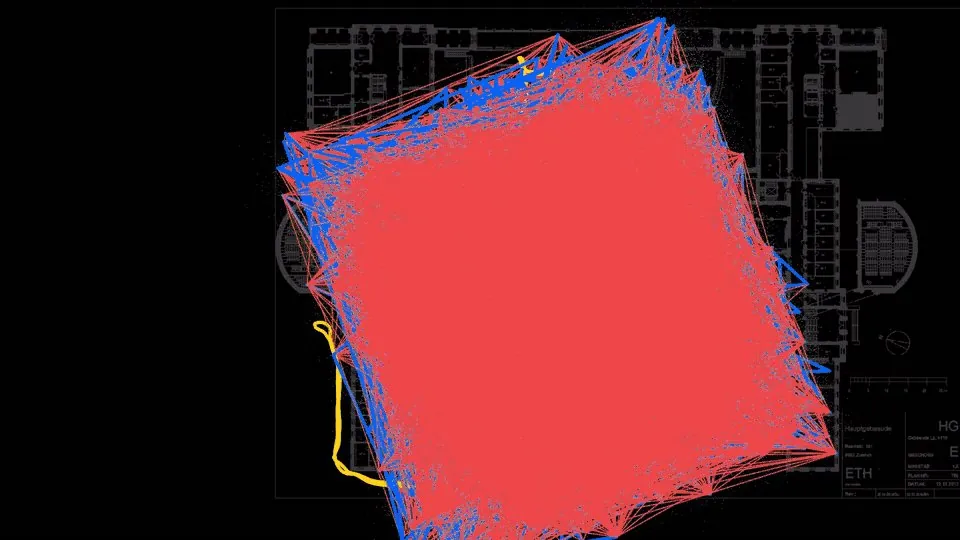
视频加载中VidMap(Pataki/Sarlin/Pollefeys,UZH-ETH CVG,ECCV 2026)把 SLAM 的时序约束与离线 SfM 的全局优化结合:宽基线稠密匹配、时间顺序做回环、度量单目深度先验,对任意长视频与未知标定恢复相机位姿与稀疏三维地图,在剧烈运动与视觉对称场景显著优于当前 SLAM/SfM,代码已开源。
Structure-from-Motion3D重建Camera Pose EstimationLoop ClosureMonocular DepthECCV 2026同步定位与建图计算机视觉相机位姿视觉定位
Category: perception
Author: @pesarlin
Date: 2026-09-07T00:00:00
Reference: https://github.com/cvg/vidmap