AMB3R-SLAM:单张消费级 GPU 实时跑通公里级 SLAM,UCL 抛弃 Bundle Adjustment
视频加载中
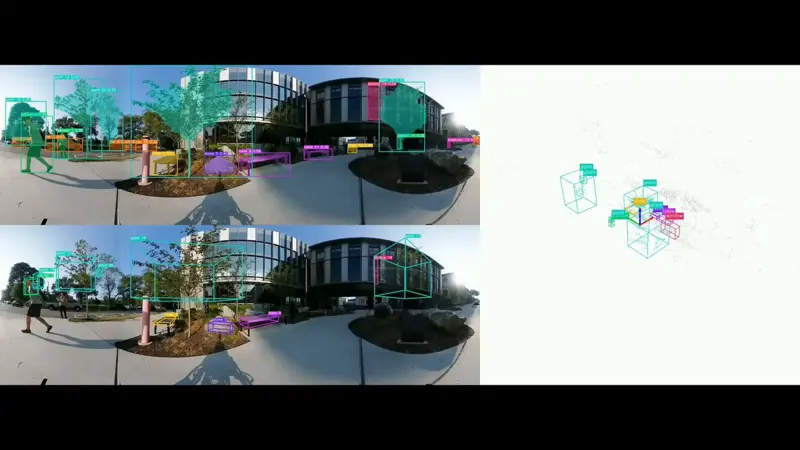
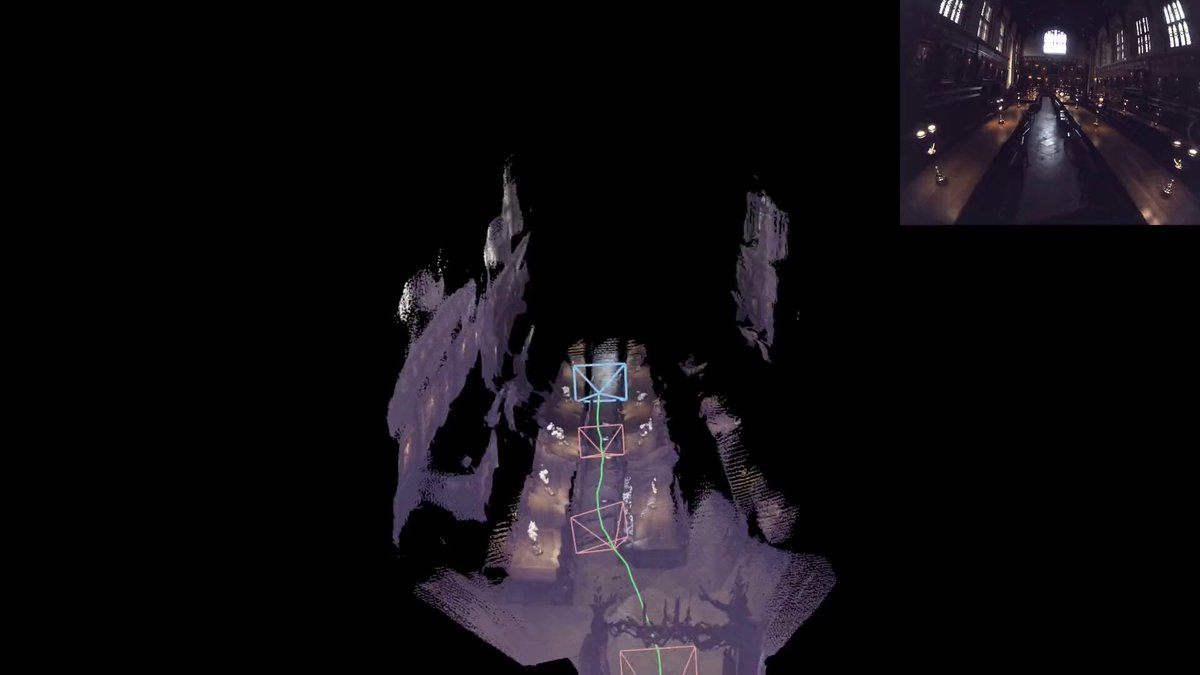
视频加载中UCL 的 Hengyi Wang 与 Lourdes Agapito(Gaussian Splatting SLAM 作者)发布 AMB3R-SLAM(arXiv:2609.19518):免训练、模型无关的单目实时 SLAM,单张消费级 GPU 跑通 1 万帧、公里级轨迹重建。分层后端(span-2 短边 + 长上下文 + 回环检测的位姿图优化)逐步施加局部/中观/全局一致性,彻底绕开依赖静态世界假设的 Bundle Adjustment,动态场景开箱即用;同一框架扩展立体/RGB-D/LiDAR 输入。9 个数据集上 VBR 与 Oxford Spires 的 ATE 较此前 SOTA 降 70% 以上,加 LiDAR 后 KITTI 与 VBR 达亚米级。推自 MAP IV/TIER IV 定位建图工程师佐藤亮平。
Category: perception
Author: @rsasaki0109
Date: 2026-09-30T00:00:00
Duration: 66.033s