MIT Draft:调参数就出可仿真机器人
视频加载中
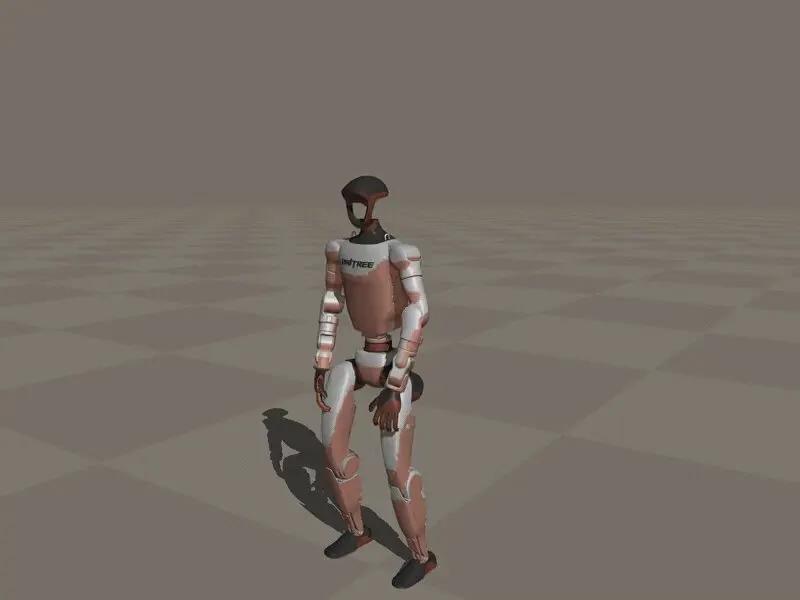
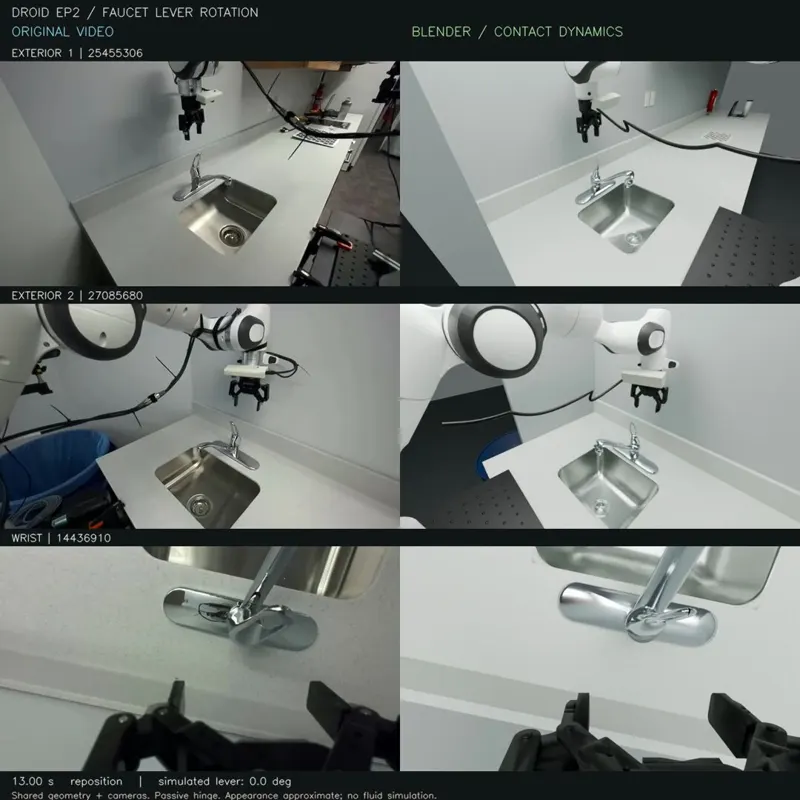
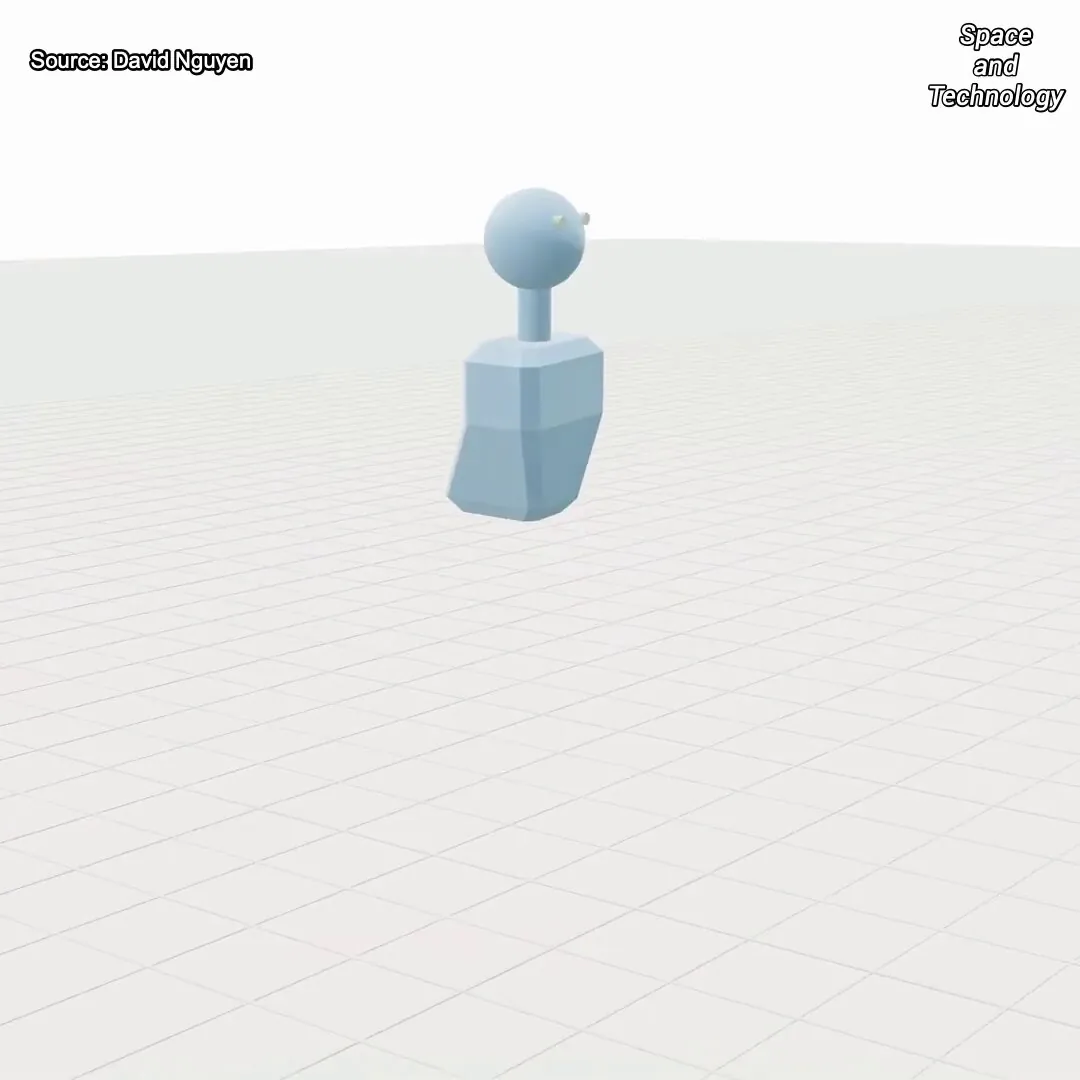
视频加载中MIT 的 Draft 把任意参数化串联链编译成可仿真 MJCF,不用重画 CAD:调肢体长度、机身尺寸、电机功率就能看控制器表现;自由参数由 114 个执行器与 49 份公开机器人描述拟合而来,锚定真实硬件,并用强化学习评估设计可行性。
Category: research
Author: @spaceandtech_
Date: 2026-10-11T00:00:00
Duration: 25.7s
Reference: https://arxiv.org/abs/2609.38405