
FORCA:面向接触丰富机器人操作的力感知编程智能体
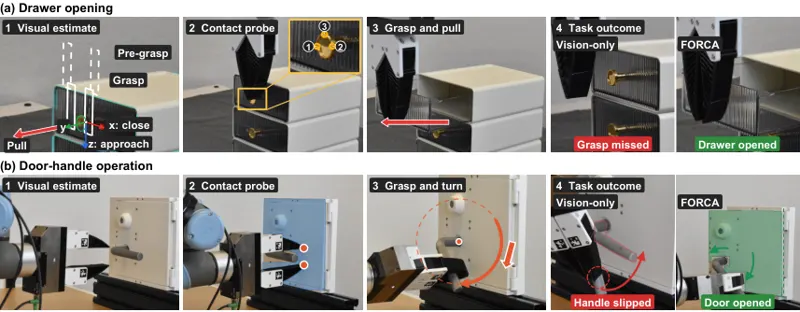
FORCA 让代码智能体结合语言、RGB-D 观测和腕部力/力矩记录编写并修订机器人 Python 程序:执行中用接触探测修正几何,以 100 Hz 力反馈调节笛卡尔运动;执行后把力曲线、机器人状态与图像对齐,继续改写动作参数和接触控制逻辑。它无需示范、任务专用训练或仿真,在五类真实机器人任务上提升了透明抽屉、门把手、擦拭和削皮等接触丰富操作的成功率与精度,并降低持续接触中的失联和过力。
Xiao Tan, Yixuan Wang, Zhexi Wang · 67次阅读 · 2026年10月22日
接触丰富操作Coding Agent
2026年10月22日