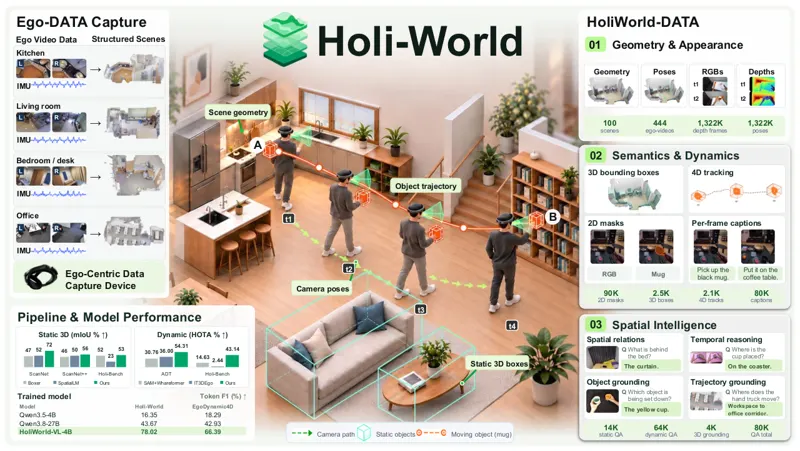
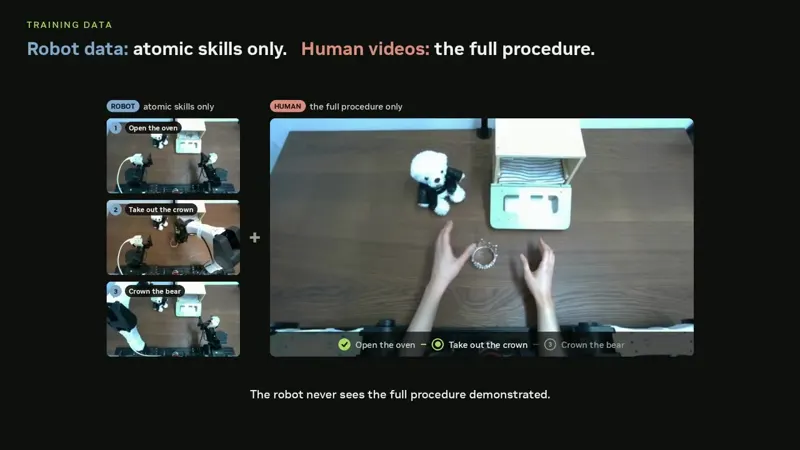
Holi-World:从第一视角经验构建世界智能Holi-World 将自采第一视角数据、静态与动态三维感知、约 8 万条证据链问答和独立人工评测连成闭环,训练 4B 视觉语言模型理解空间与时间变化。Hao Li, Xiyuan Zheng, Yuanyuan Gao · 147次阅读 · 2026年10月19日Egocentric Vision3D Scene Understanding2026年10月19日
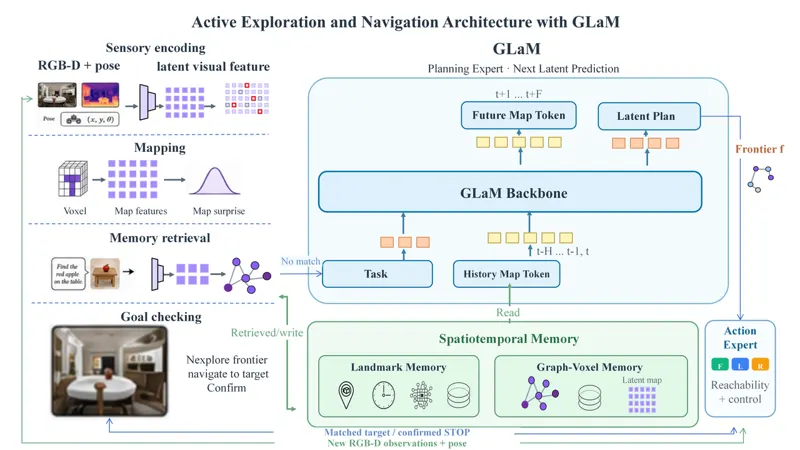
GLaM:在全局时空记忆上训练用于主动探索与导航的潜世界模型GLaM 是在线时空记忆上的目标条件潜世界模型,联合预测未来地图表示与机器人相对路点潜变量;GLaM Nav 再加入真实观测核验、目标检索和几何控制。论文在受控的 50% HM3D-ObjectNav 子集上将成功率从 78.50% 提升到 86.89%,SPL 从 47.70% 提升到 48.35%,并以 Astribot S1 展示未知办公室探索和历史地点重访。I-Tak Ieong, Ruizhi Feng, Zhaoyang Lu · 324次阅读 · 2026年9月13日具身智能Object Navigation2026年9月13日
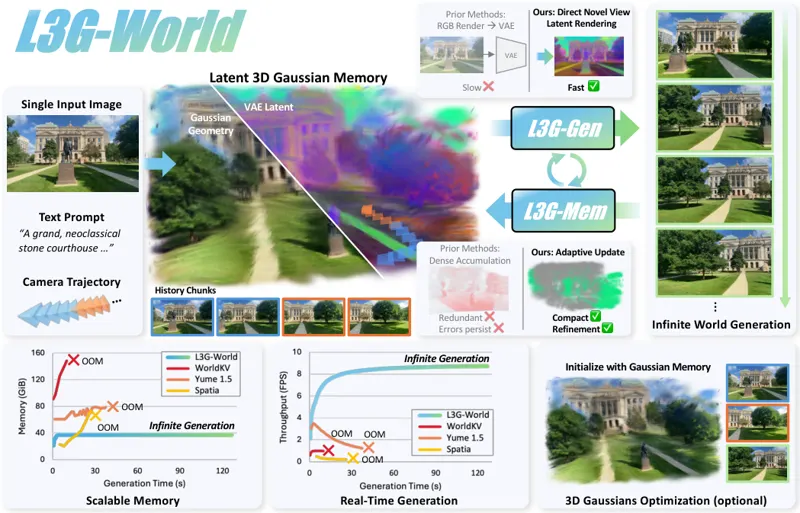
L3G-World:潜在三维高斯记忆实时世界生成L3G-World 以潜空间三维高斯记忆保存场景:新区域新增、旧区域残差修正,直接渲染为扩散模型潜变量,兼顾长时一致性与实时性,H100 达 9.02 FPS。Jinhyeok Choi, JoungBin Lee, Jongmin Lee · 539次阅读 · 2026年10月29日世界模型3D高斯泼溅2026年10月29日
 0:25