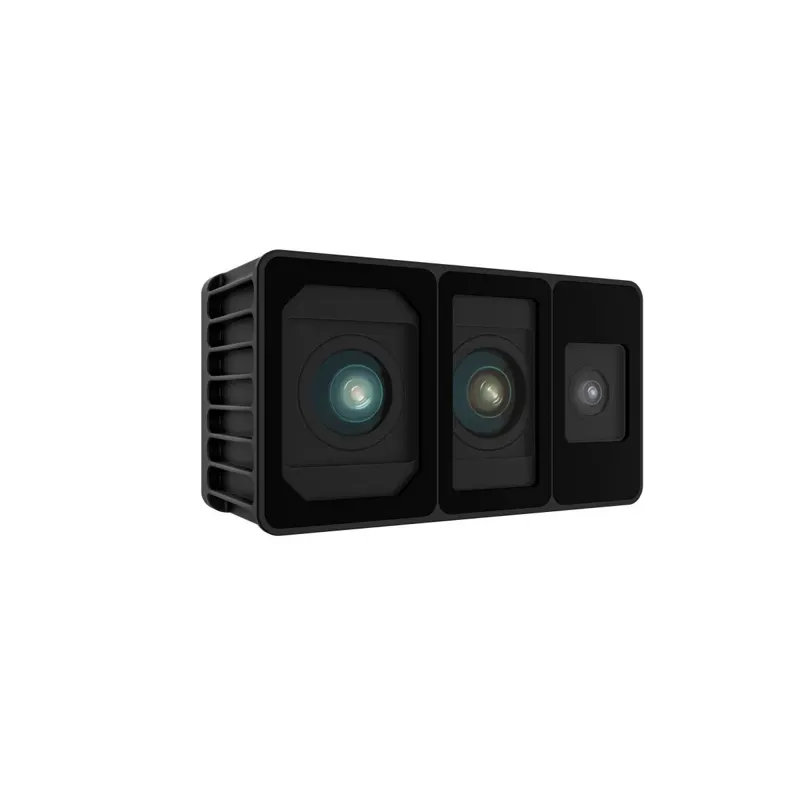
留形科技空间记忆模组“奥丁之眼”Odin1:硬件端内置 SPAD dToF 深度模组、全局快门 RGB 相机、高精度 IMU 与板载 NPU 算力,实现原生时空同步;软件端搭载自研 MindSLAM 多传感器融合算法,在模组本地完成传感器融合、三维建图、6DOF 位姿解算与空间记忆重定位,对外直接输出位姿、点云与轨迹。
零部件