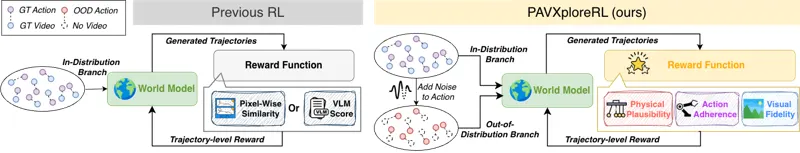
PAVXploreRL:基于动作探索的物理-动作-视觉世界模型强化学习PAVXploreRL提出物理-动作-视觉世界模型强化学习方法,通过动作探索实现具身智能体的环境理解和策略优化。Han Wang, Zijun Wang, Shuoshuo Xue·2026年7月18日世界模型强化学习动作探索2026年7月18日