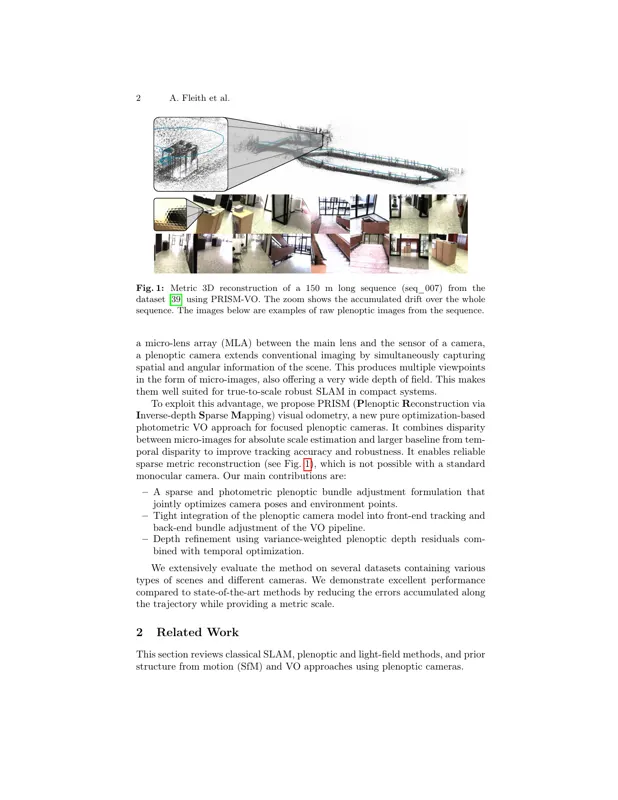
PRISM-VO:基于光度全光束调整的尺度感知视觉里程计PRISM-VO 提出一种纯优化的稀疏光度视觉里程计框架,专为对焦型全光相机设计。核心是光度全光束调整,利用全光相机捕捉的多视角光线信息实现尺度感知的位姿估计,无需深度传感器即可恢复绝对尺度。Aymeric Fleith, Julian Zirbel, Daniel Cremers·2026年6月30日同步定位与建图PRISM-VO视觉里程计2026年6月30日