面向通用人形移动操作的动作对齐隐空间规划
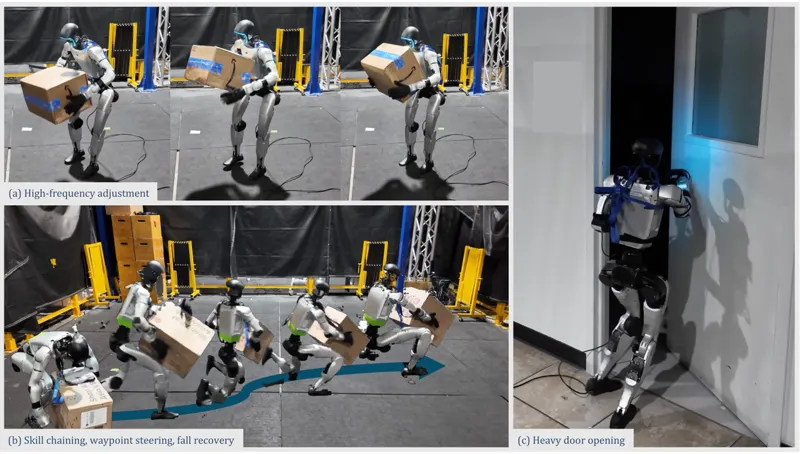
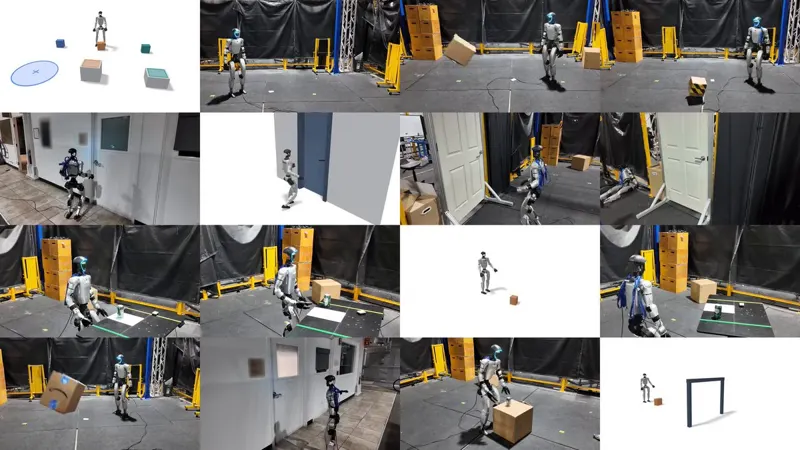
FIBER 提出用冻结行为基础模型(BFM)的可执行隐空间,作为人形机器人移动操作的统一规划表示。其隐策略投影(LPP)把独立训练的各任务专家映射进该空间:不匹配运动轨迹,而是让隐命令经冻结 BFM 诱发的动作去对齐专家在局部状态下的控制响应,从而在降低规划频率的同时保留 BFM 的高频闭环物理反馈。投影完成后,各技能的闭环隐轨迹被聚合,用于完全离线地训练一个单一感知流匹配规划器;该规划器以机载深度图、本体感知与语言/路点转向令牌为条件,预测未来 1 秒的隐命令序列,并以滚动时域方式反复重规划。论文还提出 AH-BFM:用多折扣(multi-gamma)前向-后向学习在同一隐空间内兼顾短程精确控制与长程行为结构,并用后继特征引导的行为复用把搬运等交互与蹲行、跪行等原生全身行为组合。在 IsaacSim 中每任务 128 种变化下,FIBER 平均成功率 42.0%,是固定隐轨迹回放(11.6%)的三倍以上,远超运动学规划(3.5%);真实 Unitree G1 上搬箱 6/10、开门 4/10、抓取 2/10,规划器 5 Hz、BFM 50 Hz 同跑在一块笔记本 GPU 上。
Yutang Lin, Guanya Shi, C. Karen Liu · 201次阅读 · 2026年10月17日
 3:01