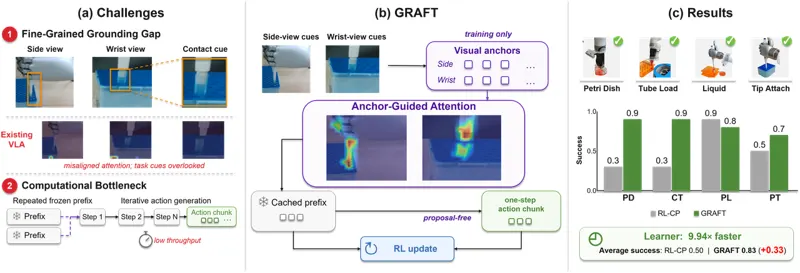
GRAFT:面向精细机器人操作的接地且高效在线强化适应
GRAFT在训练期用多个区域掩码塑造侧视与腕部视图专属视觉锚点,部署时移除提案生成器;它再用身份无关的FreeDice接地监督、单步一致性动作头和冻结前缀KV缓存加速在线强化学习。四项JAKA真实机器人精细操作在相同45分钟适应预算下,最后十回合总体成功率由GRAFT-Union的57.5%提升到82.5%,但精密液体转移仍略逊于RL-CP。
Yibo Qiu, Haoliang Ye, Shu'ang Sun · 63次阅读 · 2026年8月27日
视觉语言动作模型机器人操控
2026年8月27日