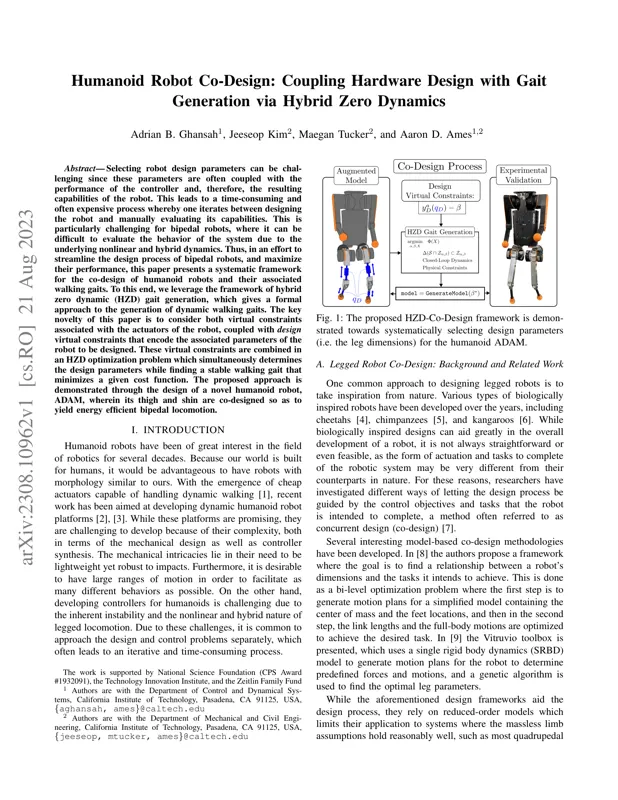
人形机器人协同设计:基于混合零动力的硬件设计与步态生成耦合提出基于混合零动力(HZD)的人形机器人协同设计框架,将执行器虚拟约束与设计参数虚拟约束联合优化,同时确定大腿/小腿设计参数与稳定步态。以新型人形机器人ADAM为验证,实现能效最优的双足行走。Adrian B. Ghansah, Jeeseop Kim, Maegan Tucker·2023年8月21日HZDAdam人形机器人2023年8月21日