优化腿式机器人的抓取:移动操作的深度学习方法
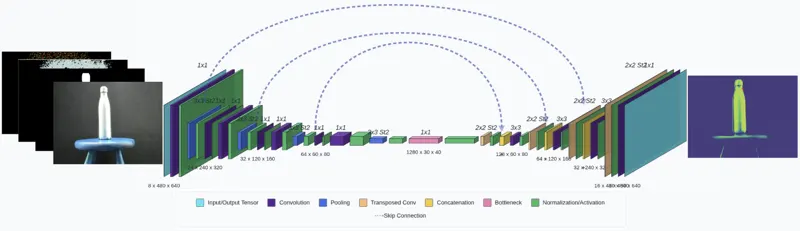
本文提出了一种深度学习框架,旨在增强四足机器人配备操作臂后的抓取能力,以实现移动操作。该方法利用深度学习模型从感知数据中预测最优抓取策略,使机器人能够在行走过程中识别和抓取目标物体。框架结合了视觉感知、抓取规划和运动控制,形成端到端的移动操作系统。通过仿真和真实世界实验,验证了该方法在多种物体形状和场景下的抓取成功率和鲁棒性。结果表明,深度学习方法能够有效提升腿式机器人在移动操作场景中的抓取性能。
Dilermando Almeida, Guilherme Lazzarini, Juliano Negri2025年8月24日
足式机器人深度学习抓取2025年8月24日