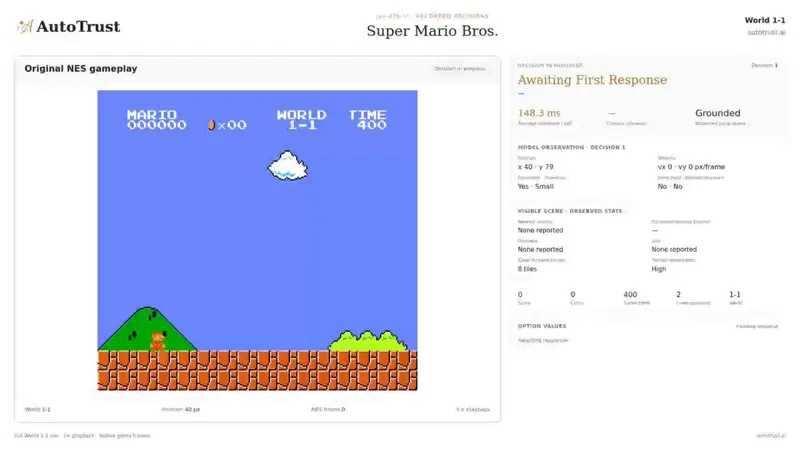
0:25AutoTrust 开源 JEV-27B-VL:首个开放权重近 SOTA 多模态「决策模型」,看 Mario 画面自己决定跳不跳@AutoTrustAI · 875次播放 · 2026-10-01大语言模型决策模型JEV-27B-VL
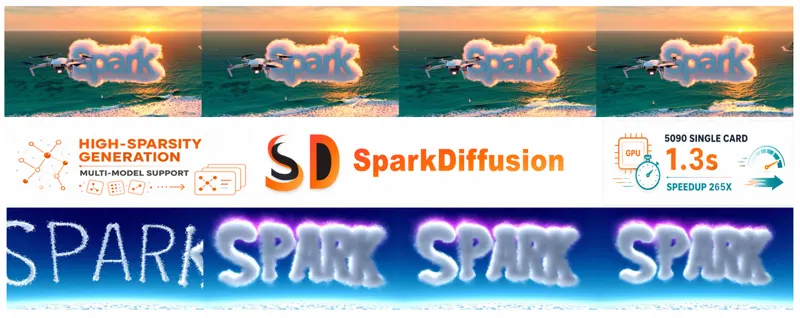
SparkDiffusion:破解高稀疏陷阱,阿里北大清华把视频生成在单卡上加速 265 倍北大、清华与阿里(Melon Group/Alibaba Research)提出 SparkDiffusion(arXiv:2609.23153):先诊断出「高稀疏陷阱」——注意力稀疏到 97% 时逐步训练损失照降而终端生成质量停滞倒退,根因是流匹配类逐步监督无法约束终端误差(Oracle 干预实验证明高噪声 5 步修正即可消除大部分终端误差)。三段配方:短促稀疏预热(补偿式稀疏注意力,RoLA)→ 少步轨迹混合蒸馏(CrossDistill:高噪声 PCM 一致性 + 低噪声 DMD 分布匹配,3 步 CFG-free 学生)→ FP8 W8A8 量化与融合核。720P 长序列维持 97% 稀疏度,Wan2.1-T2V-14B-720P 单张 RTX 5090 端到端加速 265×(H100 220×),1.3B-480P 视频仅 1.3s;多样性最接近稠密参照,VBench 83.15 对稠密 83.69。代码开源。Yuxi Liu, Haoyu Li, Zekun Zhang · 584次阅读 · 2026年9月19日视频生成扩散模型稀疏注意力2026年9月19日
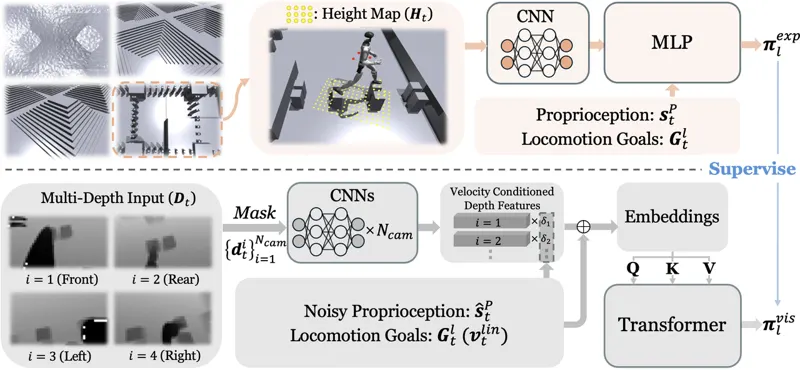
RPL:面向复杂地形的鲁棒人形感知行走RPL 提出两阶段训练框架,先用特权高度图训练多地形专家,再通过高效多深度渲染蒸馏为统一 Transformer 视觉策略,使 Unitree G1 在斜坡、楼梯、踏脚石上双向行走并携带负载。Yuanhang Zhang, Younggyo Seo, Juyue Chen · 457次阅读 · 2026年2月3日宇树 G1人形机器人Perceptive Locomotion2026年2月3日
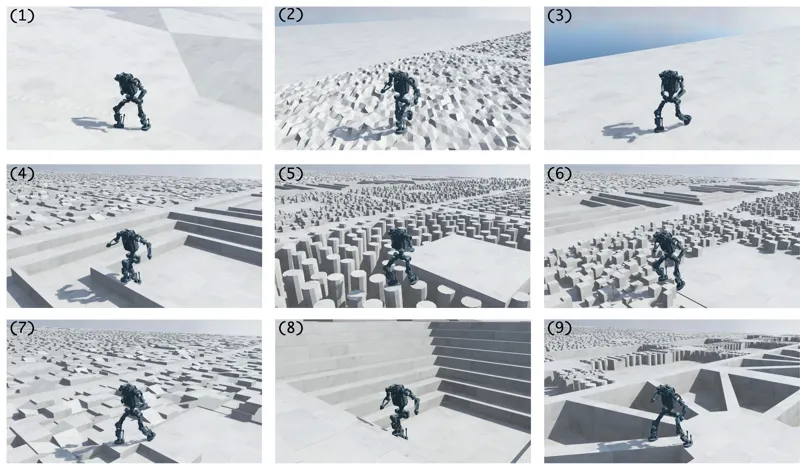
Light-Loco-Parkour:基于多技能蒸馏的通感知全身运动人形机器人全身感知运动控制系统,仅需深度图像和速度指令即可自主决定行走、平衡、攀爬、跳下或跨越,单策略覆盖开阔地形与障碍物穿越。Hongming Chen, Zhuoran Li, Hongxi Wang · 394次阅读 · 2026年8月1日强化学习人形机器人全身2026年8月1日
 0:25