学习腿式操作机器人的动态拾取与放置
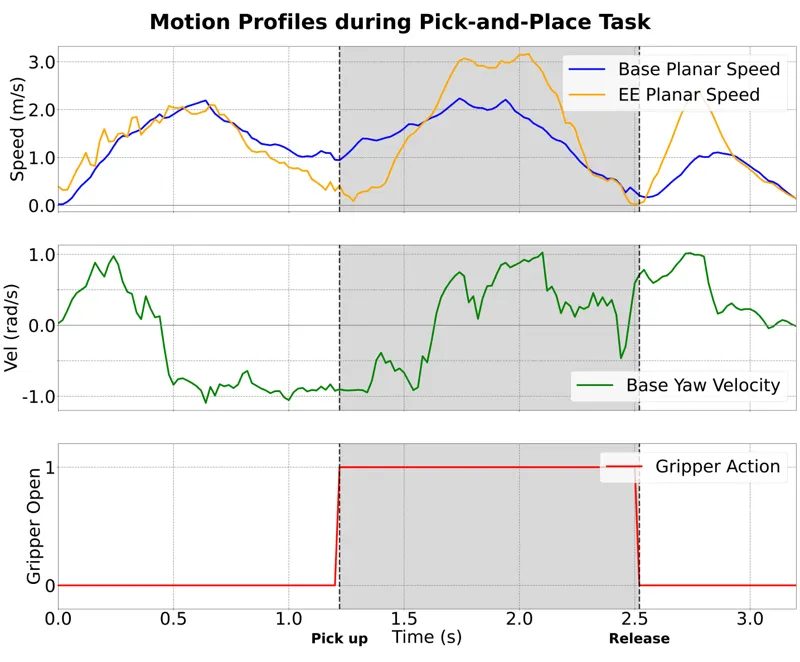
腿式操作机器人通过将敏捷行走与多功能臂控制相结合,将机器人能力扩展到静态操作之外。然而,在保持协调行走的同时实现精确操作仍是一个重大挑战。本工作提出了一种层次化强化学习框架,用于使用配备 6 自由度机械臂的四足机器人执行动态拾取与放置任务。该框架包含一个显式质量估计模块,能够对不同的物体重量实现自适应全身控制。在仿真中,系统对最高 2.3kg 载荷实现了 86.05% 的成功率。该方法还通过六个代表性场景的真实实验进行了验证,这些场景在物体物理属性(尺寸和质量)和任务高度上有控制变化。具体而言,在从地面到 1.1m 高桌面的大垂直工作空间内,系统对最高 1.3kg 载荷展示了 73.3% 的平均成功率,平均执行时间为 4.06 秒。与以往处理轻量物体并以缓慢分段运动执行拾放的方式不同,该框架利用并发行走和操作实现动态连续执行。
Moonkyu Jung, Jiseong Lee, Zhengmao He2026年5月15日
腿式操作动态抓取强化学习2026年5月15日