Perceptron 开源 Isaac 0.5:首个同时横跨视频理解、具身推理与机器人控制的开源基础模型,视频数据换遥操作省 210×
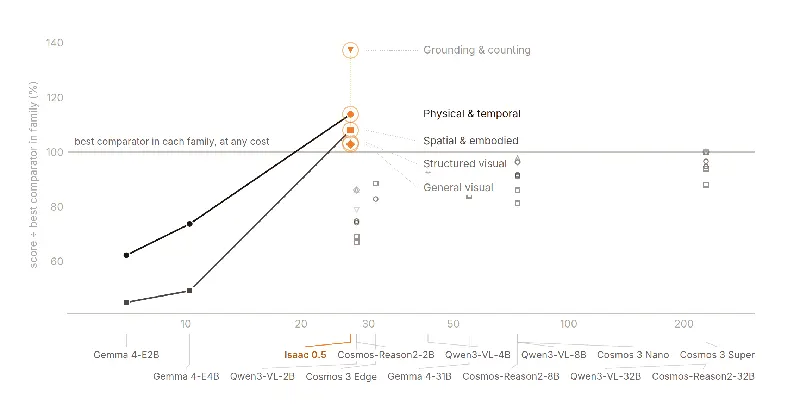
Isaac 0.5 是 Perceptron 发布的 36B 稀疏参数开源具身基础模型:读取图像、视频、语言、机器人状态与先前动作,能答视频问题、定位跟踪目标、报告任务进度并生成动作。团队确立了视频-遥操作数据权衡的扩展定律:通用视频从 1,000 小时扩到 100 万小时,达到损失 2.50 所需遥操作从约 5,900 小时降到 28 小时(210×)。训练数据覆盖 35+ 机器人系统、10 万小时机器人经验、100 万小时视频、3 万亿 token,首创语义世界建模(预测未来 percept)+ mHarmony 类型化多模态接口 + Null Experts 动态计算,感知五任务族全面领先且推理成本仅对手 1/8.5。权重、训练代码与 LeRobot 推理代码全部开放。
博客
Embodied Foundation Model缩放定律视觉语言动作模型LeRobot具身基础模型
 0:37