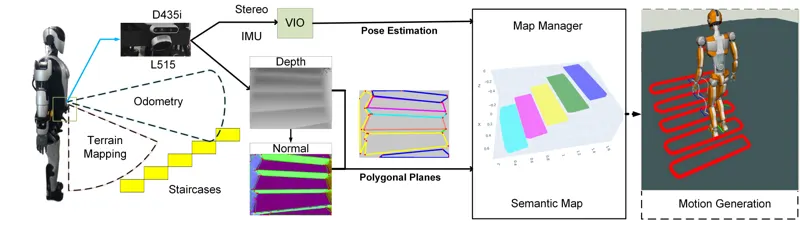
面向人形机器人爬楼梯的实时多边形语义建图本文提出一种面向人形机器人在楼梯等复杂地形导航的实时平面语义建图算法。该方法适配任意里程计输入,利用GPU加速平面提取,快速生成全局一致的语义地图。使用各向异性扩散进行语义标注,为人形机器人楼梯导航提供精确的环境感知。Teng Bin, Jianming Yao, Tin Lun Lam·2024年11月4日人形机器人语义建图爬楼2024年11月4日
 0:34