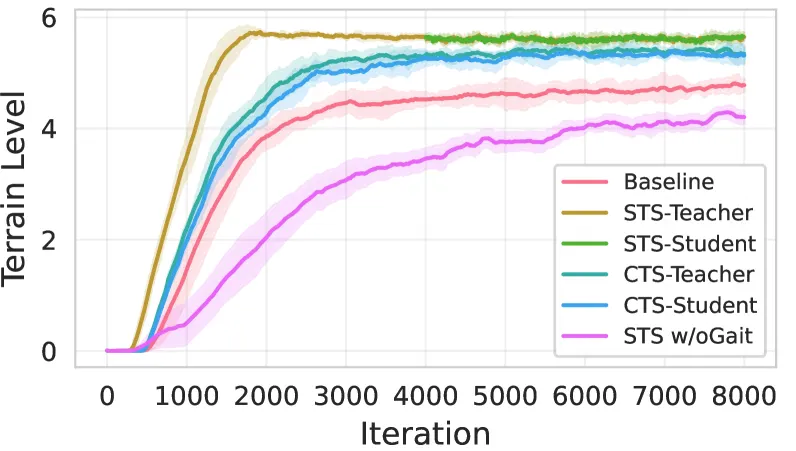
基于实时基座下方地形重建的步态自适应感知人形运动对于全尺寸人形机器人,即使在基于强化学习的控制方面取得最新进展,在长楼梯等复杂地形上实现可靠运动仍然具有挑战性。本文提出通过步态自适应和基座下方实时地形重建,解决踏步时机不准和感知盲区问题,使机器人能够在长楼梯上可靠行走。Haolin Song, Hongbo Zhu, Tao Yu·2025年12月8日人形机器人步态自适应地形重建2025年12月8日