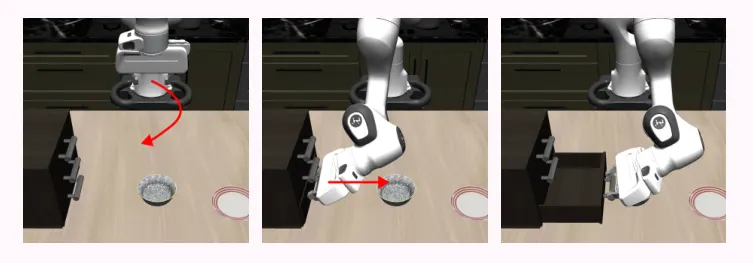
动作分块为何能提升机器人行为克隆性能?通过仿真与真机实验证明:动作分块的收益并非来自时间一致性、视界缩减或表征学习,而是来自非马尔可夫表达能力、基于延迟观测降低复合误差,以及隐式集成效应;并据此提出随机延迟集成与显式集成策略,可在无需动作分块的情况下匹敌甚至超越其性能。Filippo Lazzati, Kyle Stachowicz, William Chen·2026年8月3日Franka动作分块行为克隆2026年8月3日