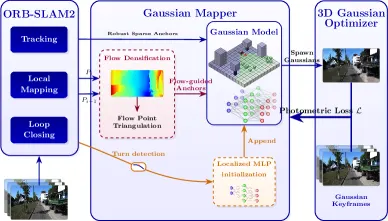
GLAM-SLAM:通过流密化和空间分解的实时大规模高斯SLAMGLAM-SLAM提出实时大规模高斯SLAM方法,通过流密度化和空间分解实现高效的大场景高斯泼溅建图。Panagiotis Mermigkas, Argyris Manetas, Petros Maragos·2026年7月23日3D高斯泼溅同步定位与建图实时2026年7月23日