GeoFlow-SLAM:面向动态足式机器人的鲁棒紧耦合RGBD惯性里程计融合SLAM
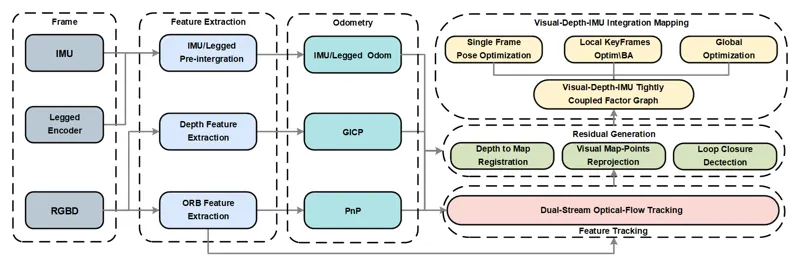
GeoFlow-SLAM针对足式机器人剧烈、高频运动中的特征匹配失败、位姿初始化困难和弱纹理场景定位退化问题,将双流光流、足式里程计、PnP、GICP以及深度到地图几何约束紧耦合到统一优化框架中。实验覆盖Unitree Go2与G1、OpenLORIS、ScanNet和TUM数据集,并在多个指标上达到同类系统的先进水平。
Xiao, Tingyang, Zhou, Xiaolin, Liu, Liu2025年3月18日
同步定位与建图Legged RoboticsRGBD-Inertial2025年3月18日