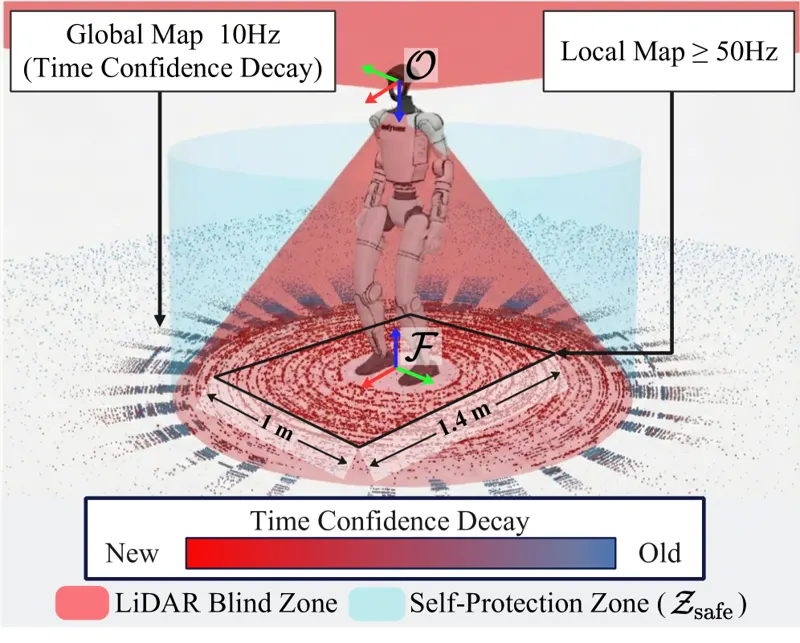
通过不安全踏步惩罚和稀疏LiDAR高程图实现楼梯全向人形运动人形机器人自由度多且重心高,本质上不稳定。在楼梯上的安全全向运动需要全向地形感知和可靠的落脚点选择。现有方法通常依赖前向深度相机,产生盲区限制全向感知。本文使用稀疏LiDAR高程图实现全向楼梯感知,通过不安全踏步惩罚确保全向安全行走。Yuzhi Jiang, Yujun Liang, Junhao Li·2026年3月9日激光雷达人形机器人全向运动2026年3月9日