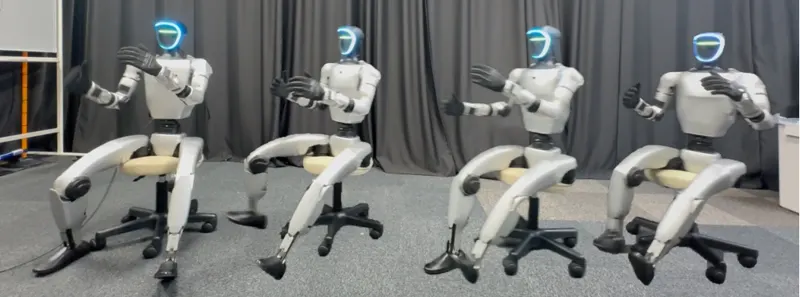
人形机器人被动移动座椅上的坐姿移动研究研究人形机器人在被动椅上的全向坐姿移动。策略仅用本体感知,速度跟踪优于站立。分析了正则化对收敛与误差的影响。Kango Yanagida, Kazuki Miyazawa, Takato Horii·2026年8月28日人形机器人Seated LocomotionControl Policy2026年8月28日