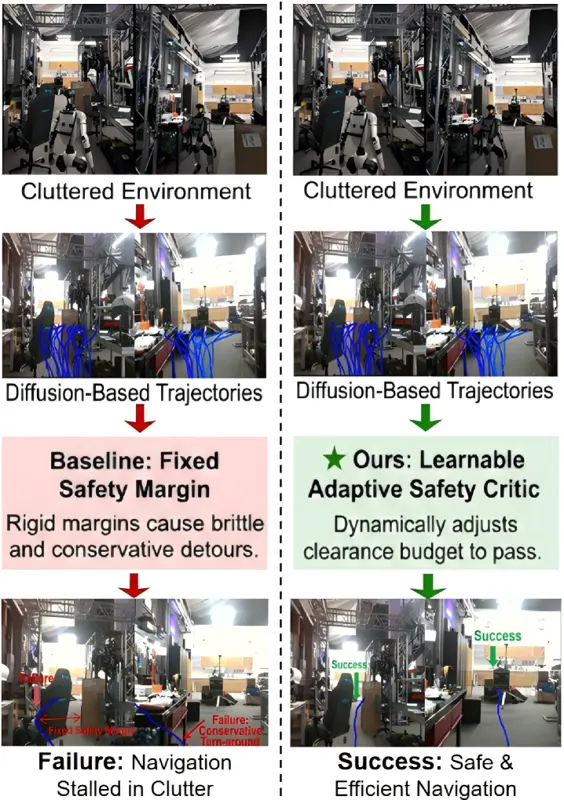
视觉导航的自适应安全裕度学习杂乱室内空间中的机器人往往不是因为无法生成无碰撞路径而失败,而是因为固定安全裕度校准不当。本文提出基于扩散规划的自适应安全裕度学习方法。Junyi Hu, Shuaihang Yuan, Geeta Chandra Raju Bethala·2026年7月20日视觉导航安全边际路径规划2026年7月20日