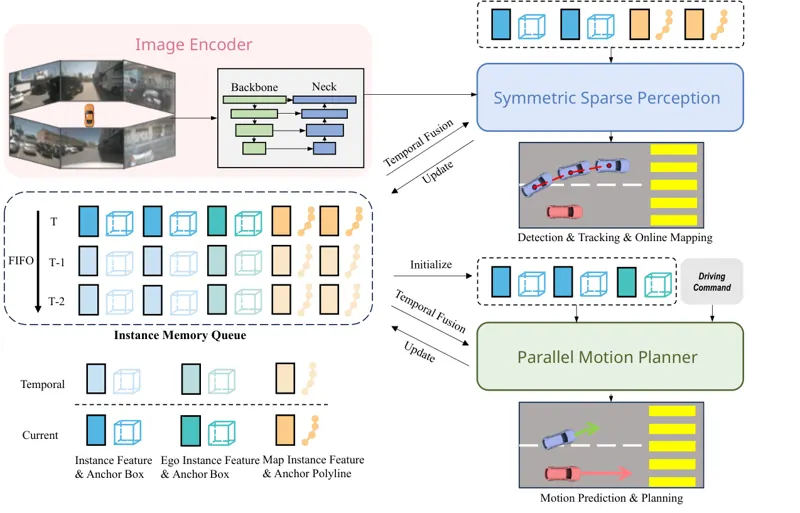
SparseDrive:稀疏场景表示下的端到端自动驾驶SparseDrive提出对称稀疏感知模块与并行运动规划器,以稀疏场景表示统一检测、跟踪、建图、预测和规划,并通过碰撞感知重评分选出安全轨迹。Wenchao Sun, Xuewu Lin, Yining Shi·2024年5月30日BEVSparseDrivenuScenes2024年5月30日