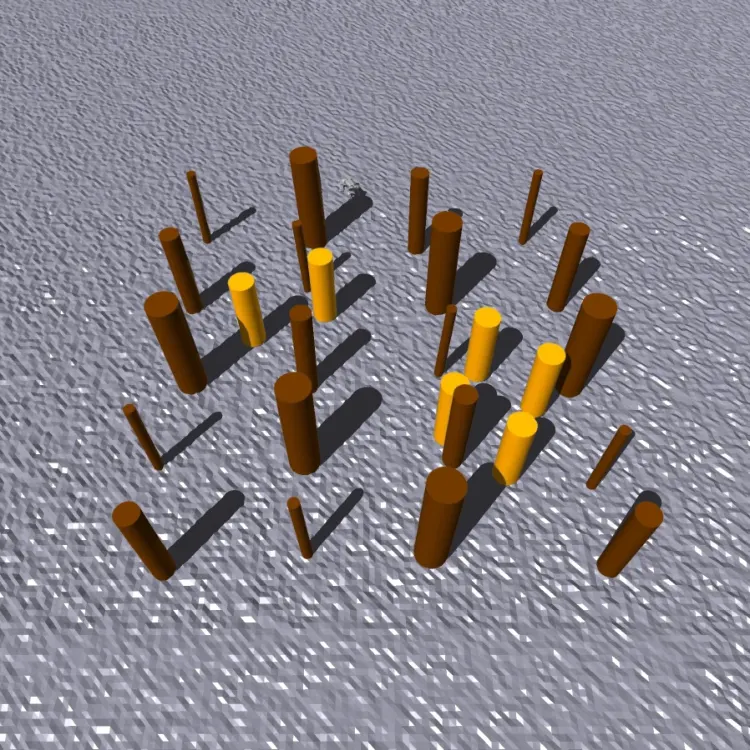
VOP-Nav:四足机器人在拥挤环境中的敏捷导航VOP-Nav 将速度障碍(VO)的几何安全性与端到端强化学习结合,仅用机载多帧 LiDAR 预测安全速度区域,让 Unitree Go2 在拥挤动态环境中敏捷避障导航。Shuyu Wu, Zeyu Liu, Tianbao Zhang·2026年7月16日四足机器人导航拥挤环境2026年7月16日