NSL-SLAM:面向实用SLAM与重建的高保真神经结构光深度
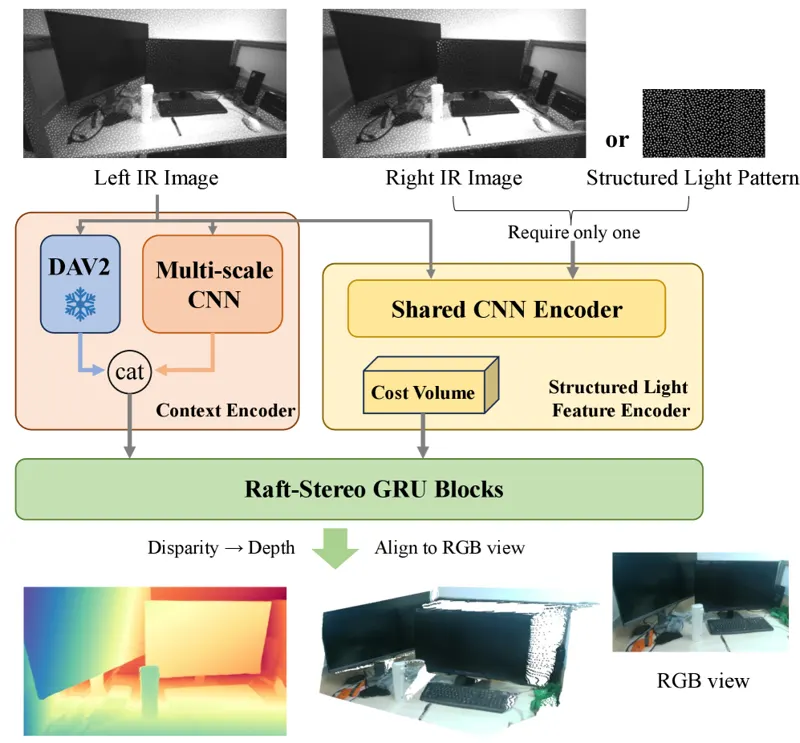
结构光(SL)相机为数百万设备提供深度感知,最新的神经SL解码方法大幅提升了深度质量。SLAM系统可从这种强深度感知中获益。本文提出 NSL-SLAM,一个面向高保真结构光深度的实用SLAM系统。首先增强SL深度感知:受神经结构光(NSL)方法启发,将强单目深度先验融入SL立体解码,在 Replica-SL 上深度 RMSE 较 NSL 降低35%。然后基于此更强深度构建以深度为中心的SLAM流水线:因结构光几何密集且度量精确,将其作为主要跟踪信号,仅在几何退化情况下添加稀疏视觉对应,并进行轻量级束调整以消除长程漂移。
Jiaheng Li, Binsheng Zhang, Xinhai Chang2026年7月27日
同步定位与建图结构光深度神经深度估计2026年7月27日