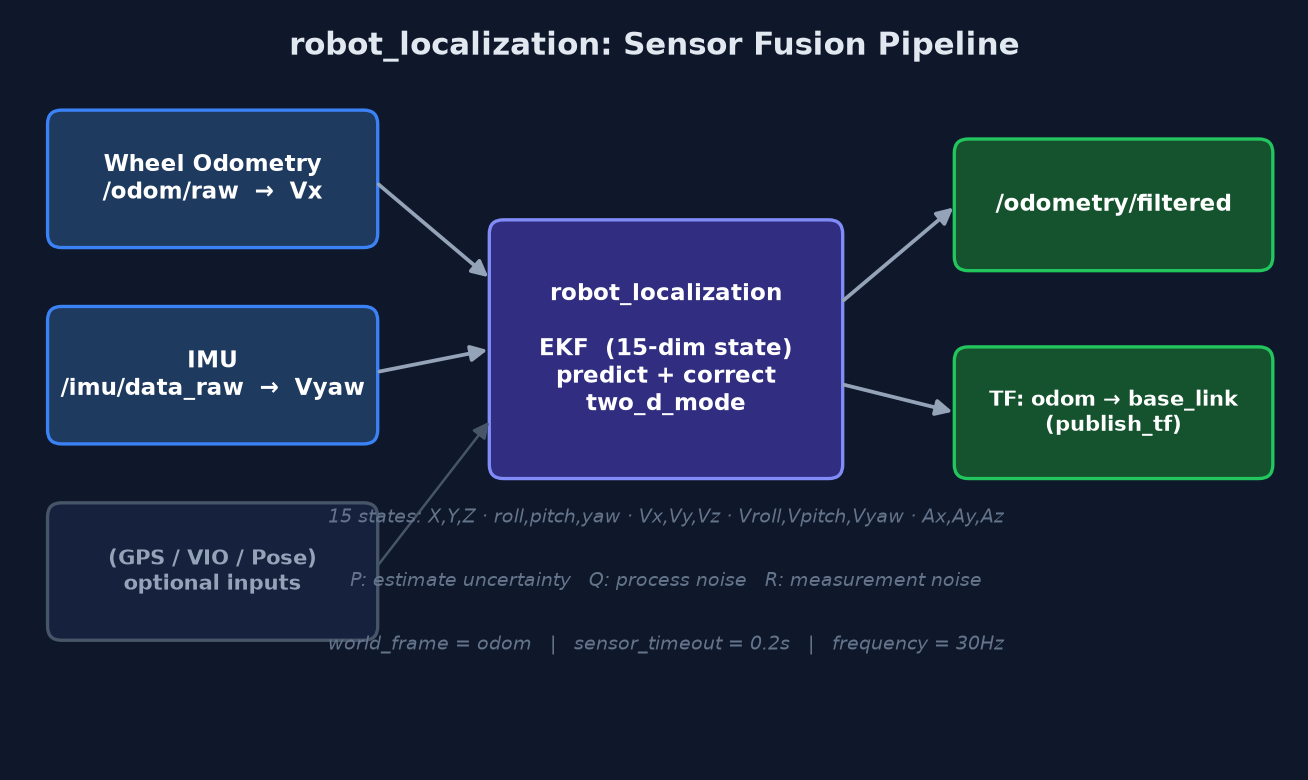
ROS教程15精读:robot_localization——从轮式里程计与 IMU 到机器人状态估计
精读 wdfk-prog 的 ROS 教程第 15 章:为什么 Driver 已发 /odom 还需要 robot_localization?覆盖 EKF/UKF 的 predict-correct 两种非线性打开方式(15 维状态、31 个 sigma points)、P/Q/R 三个协方差的真实作用、odom0_config 15 位开关背后的数据来源意识、differential 与 relative 两个易混参数的语义差异(velocity vs pose)、TF ownership 重构(/odom→/odom/raw,EKF 接管 odom→base_link)、world_frame 与 sensor_timeout 的时间语义,以及贯穿全书的契约思维:每个观测要能回答是谁测的、哪个坐标系、哪个时间、可信度多大。
博客
ROSrobot_localization状态估计EKFUKF